관절 토크 센서 ATSB 시리즈 (KOR)
Rev. 2026.04.29
1. 제품소개
1.1 관절 토크 센서 ATSB 시리즈
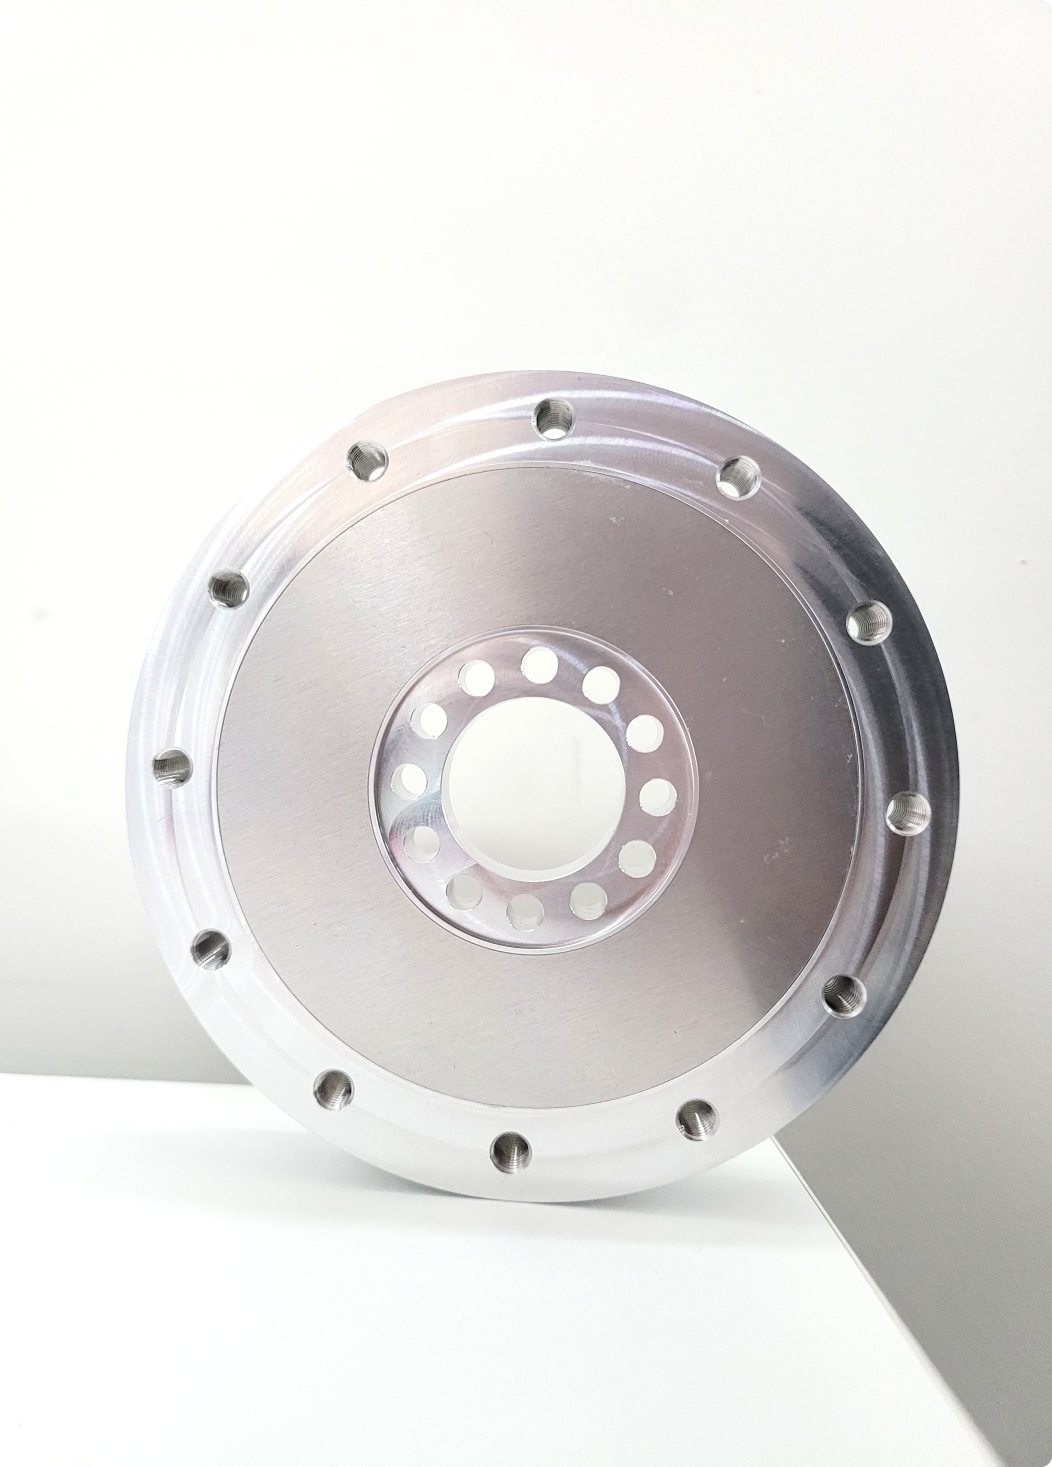
1.2 특장점
- 초박형 관절 토크 센서
- 올인원 타입 (별도의 증폭기 불필요)
- 안전성을 위한 2채널 출력 데이터 지원
- 300% 과부하 허용
- 디지털 출력 통신(CAN 등) 지원
- 손쉬운 설치 및 데이터 수집
- 협동로봇, 산업용 애플리케이션, 자동화 적용 가능
1.3 사양
| 항목 | 단위 | ATSB 50 | ATSB 100 | ATSB 200 | ATSB 400 |
|---|---|---|---|---|---|
| 동작 전압 | VDC | 5 | 5 | 5 | 5 |
| 최대 허용 인가 전압 | VDC | 10 | 10 | 10 | 10 |
| 정격 토크 범위 (TN) | Nm | 50 | 100 | 200 | 400 |
| 과부하 허용 (TN 기준) | % | 300 | 300 | 300 | 300 |
| 분해능 | Nm | 0.01 | 0.015 | 0.025 | 0.05 |
| 노이즈 프리 분해능 (STD) | Nm | 0.03 | 0.05 | 0.1 | 0.2 |
| 크기 | mm | D84 x H14 | D100 x H16 | D100 x H18 | D120 x H20 |
| 무게 | g | 120 | 190 | 210 | 310 |
| 샘플링 속도 | Hz | 1,000 | 1,000 | 1,000 | 1,000 |
| 사용 온도 | ℃ | 10-50 | 10-50 | 10-50 | 10-50 |
| 인터페이스 | CAN (2.0 A/B) | CAN (2.0 A/B) | CAN (2.0 A/B) | CAN (2.0 A/B) | |
| 커넥터 | 4 PIN VCC / GND / CAN_H / CAN_L | 4 PIN VCC / GND / CAN_H / CAN_L | 4 PIN VCC / GND / CAN_H / CAN_L | 4 PIN VCC / GND / CAN_H / CAN_L |
1.4 리플렛
2. 설치 가이드
2.1 구성품
- 토크 센서 1개
- 특수 주문(일체형 케이블) 외 별도의 부품 불필요
2.2 마운팅
- 각 볼트는 적정 체결 토크로 체결해야 합니다.
- 센서 자체 볼트를 분해할 경우 성능이 보장되지 않으며 A/S가 불가능합니다.
- 케이블 절단 및 과도한 인장에 주의하십시오.
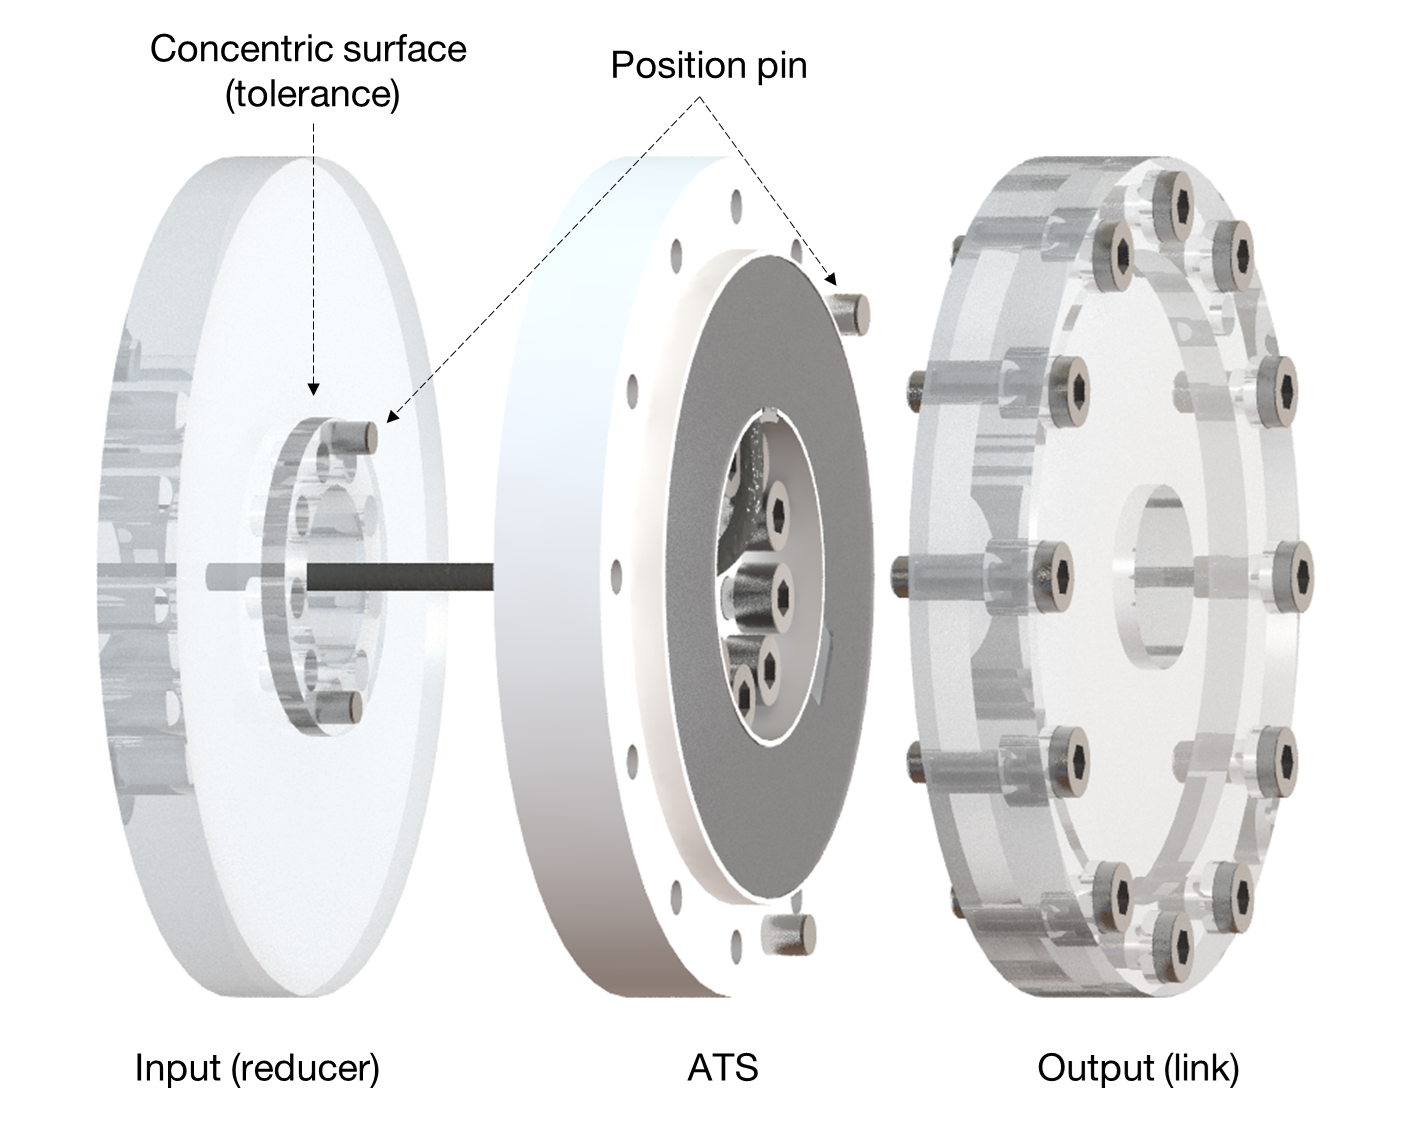
- 하부 체결부는 카운터보어, 상부 체결부는 탭 구조로 되어 있습니다.
- 토크 센서 연결 예시 (상부에 연결되는 부품의 두께는 최소 10t 이상을 권장합니다)
- 상하부 커버에 압력을 가하지 마십시오.
- 볼트별 적정 체결 토크 예시
| 볼트 | 체결 토크 | 토크 렌치 예시 |
|---|---|---|
| M3 | 20 kgfcm | 100QL-MH, 50QL-MH |
| M4 | 45 kgfcm | 100QL-MH, 50QL-MH |
| M5 | 75 kgfcm | 100QL-MH, 150QL-MH |
| M6 | 120 kgfcm | 150QL-MH, 225QL-MH |
[!NOTE] 체결 토크를 준수하지 않을 경우 데이터가 정상적으로 출력되지 않을 수 있습니다. 토크 렌치를 사용하여 적정 토크로 체결할 것을 권장합니다.
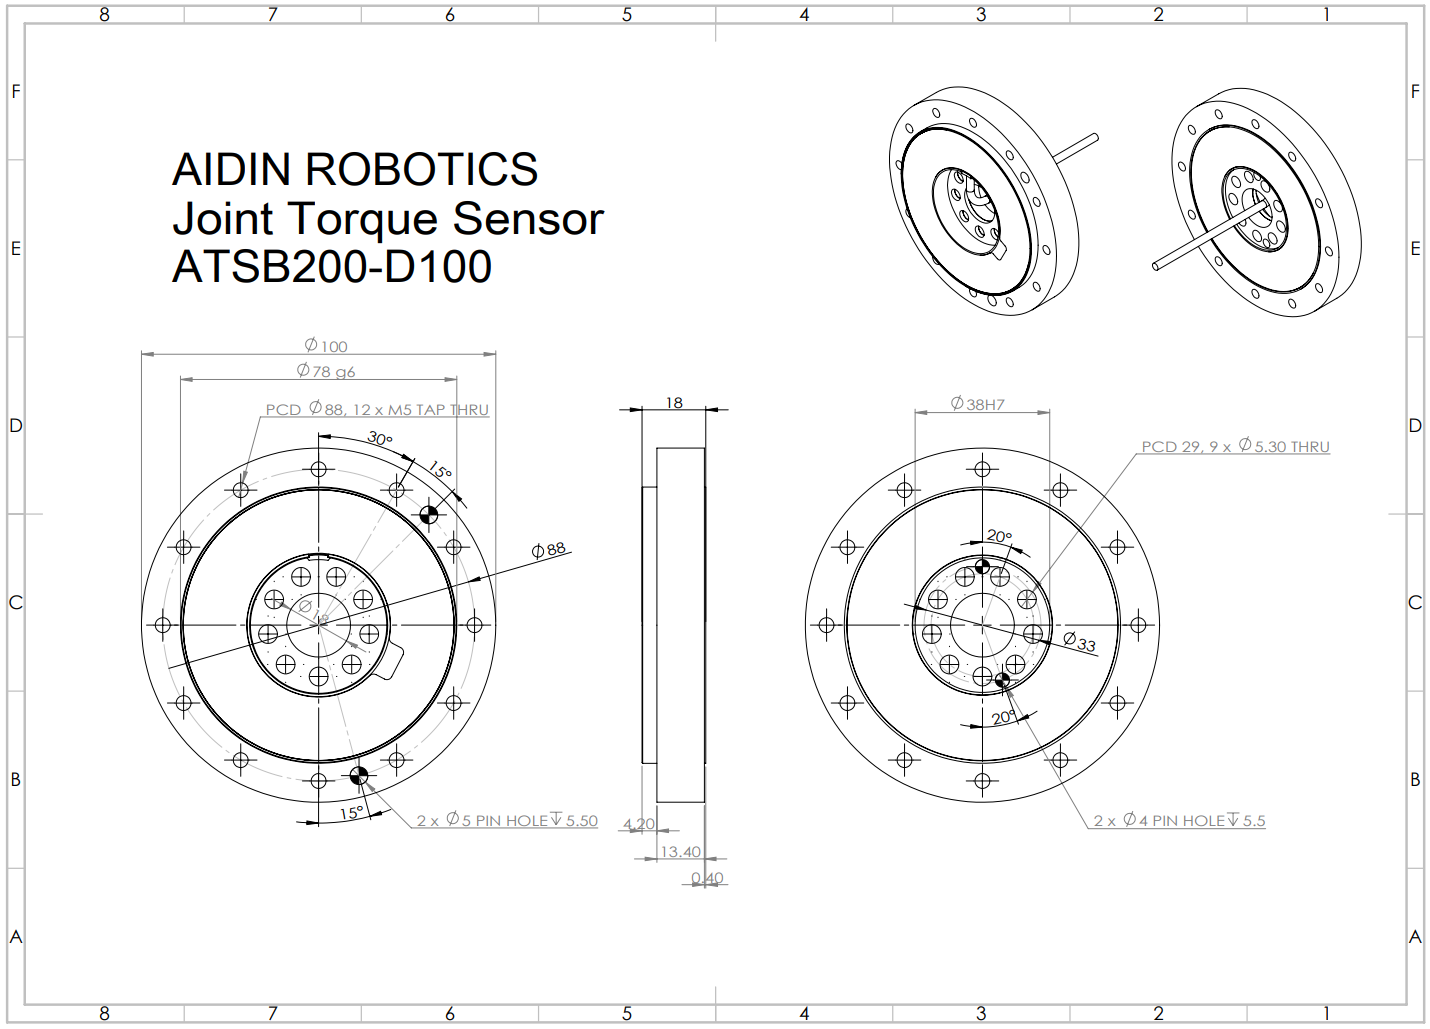
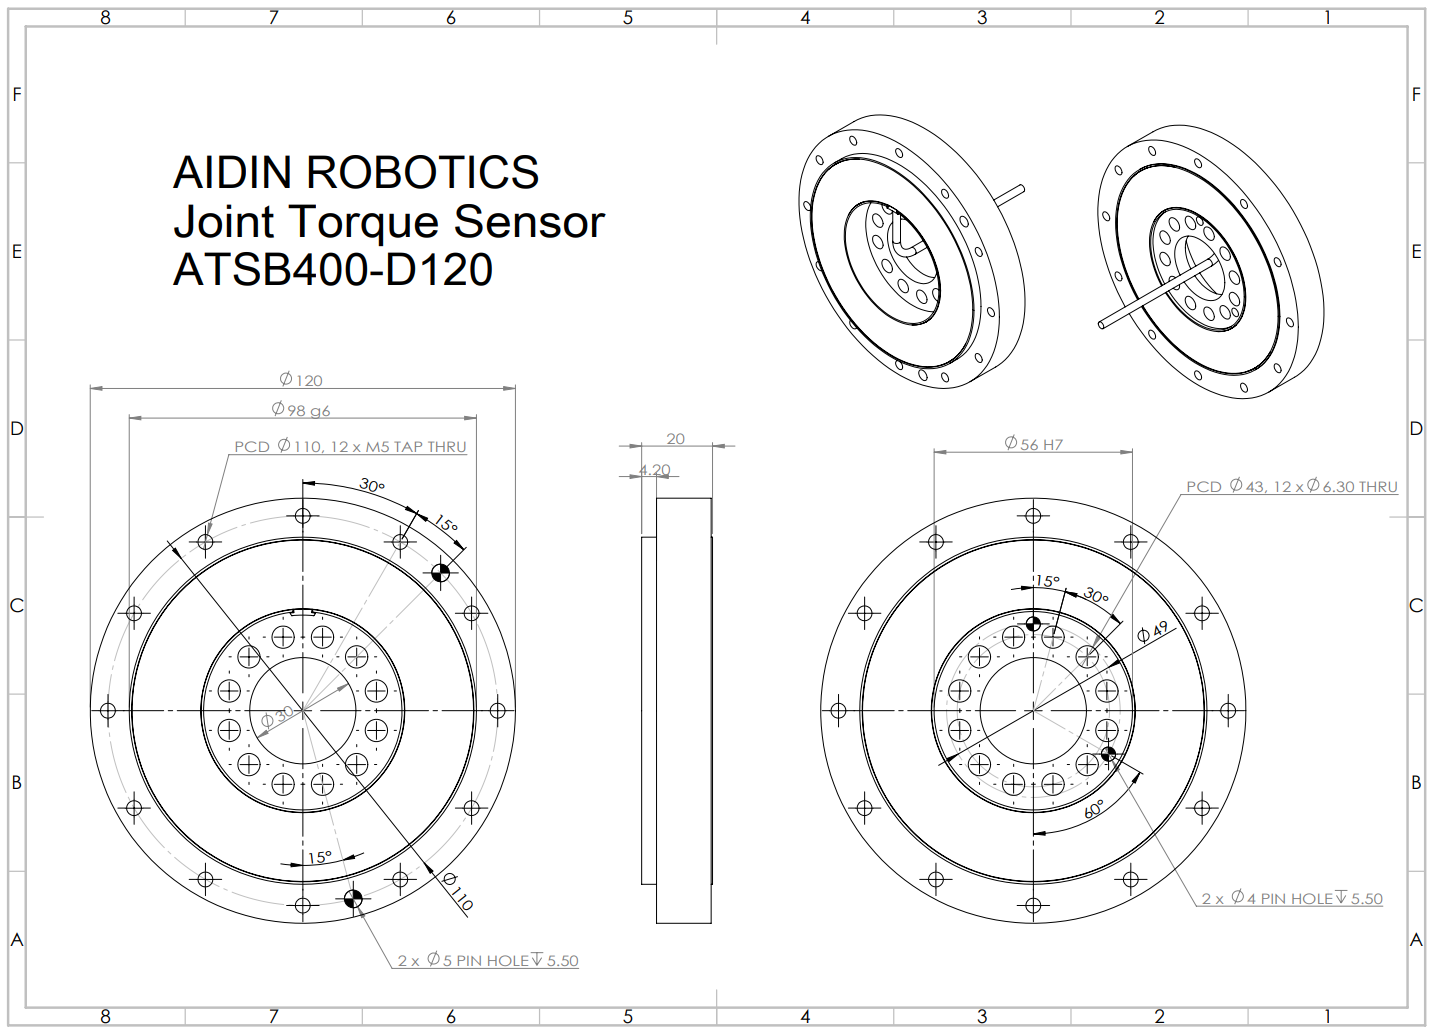
2D 도면
- ATSB50-D84
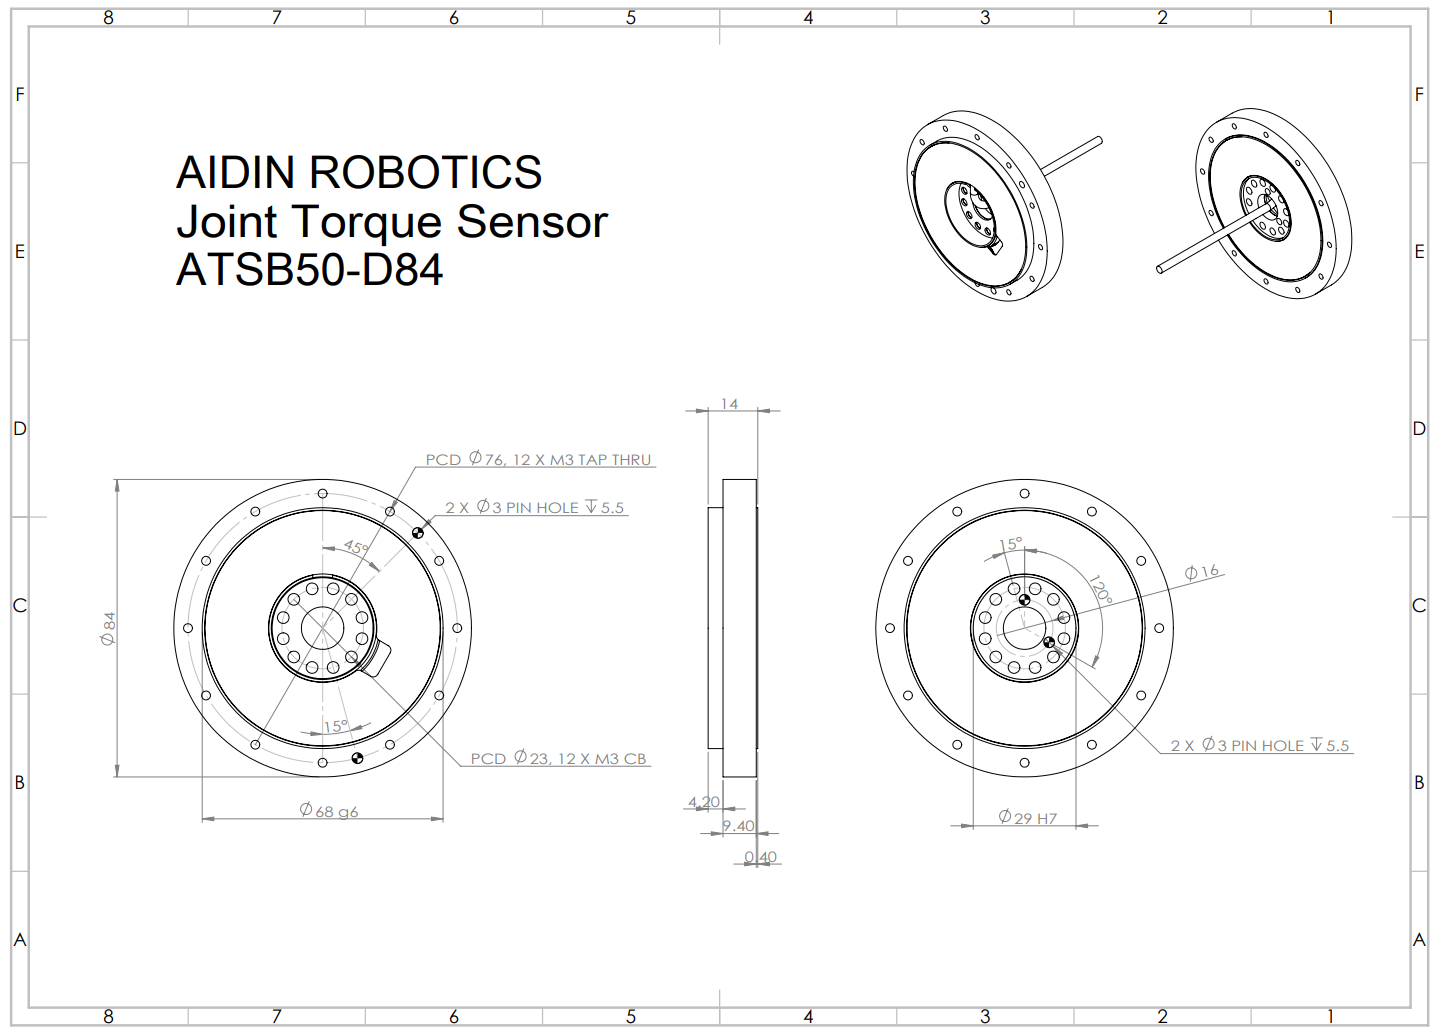
- ATSB100-D100
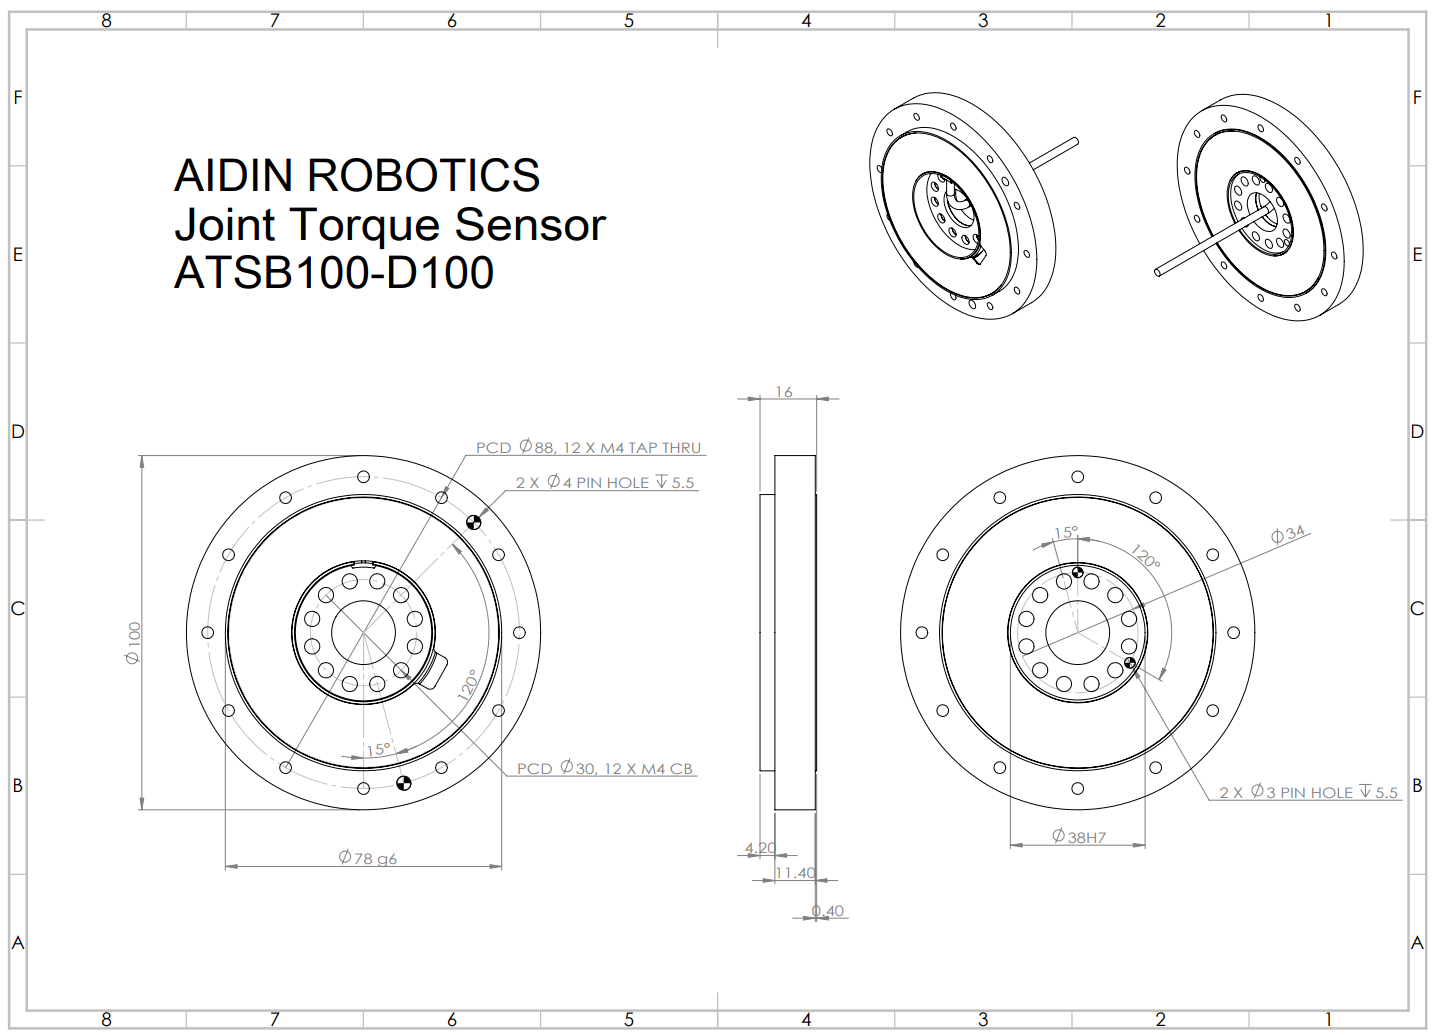
- ATSB200-D100
- ATSB400-D120
도면 및 CAD 파일
2.3 와이어링
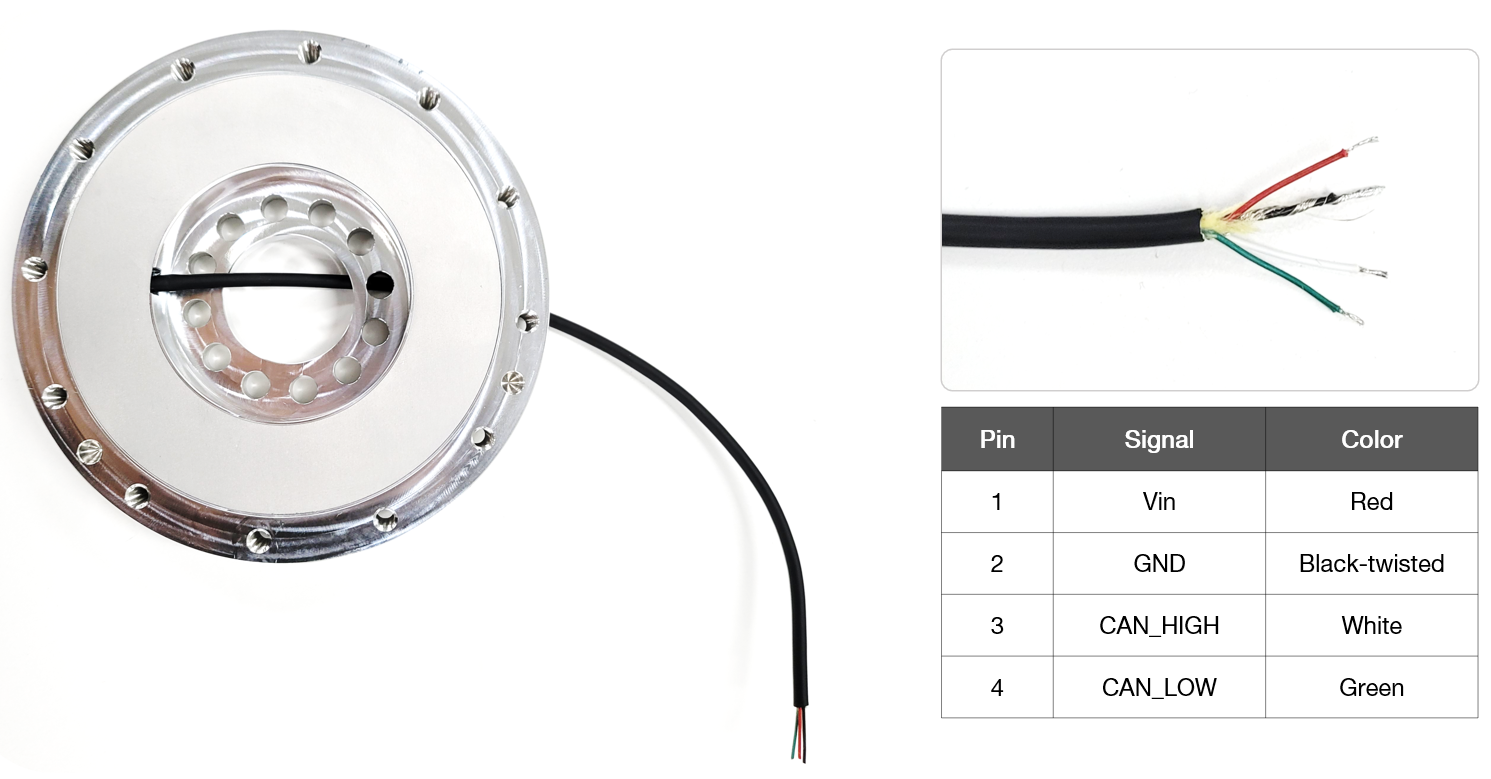
- 핀 배열: 4핀 (CAN_H, CAN_L, V, GND)
- 동작 전압(5-10 V)을 Vin(빨간색)에 인가하십시오.
- GND(검은색)와 실드(구리선)를 연결하십시오.
- CAN_H(흰색)와 CAN_L(초록색) 사이에는 120 Ω 종단 저항이 필요합니다.
2.4 통신방식
- CAN 프로토콜
- CAN 2.0A
- 통신 속도(Baud rate): 1 Mbps
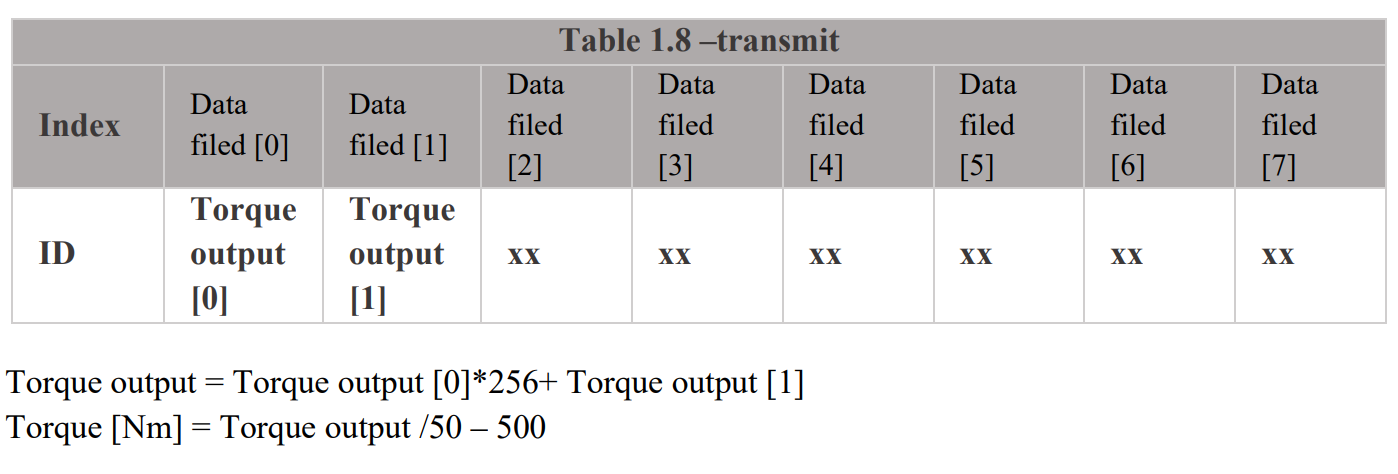
- 데이터 길이: 2바이트
- 샘플링 속도: 1 kHz
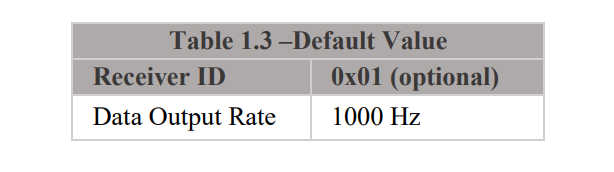
- CAN 데이터 출력
- 기본 ID는 0x01입니다.
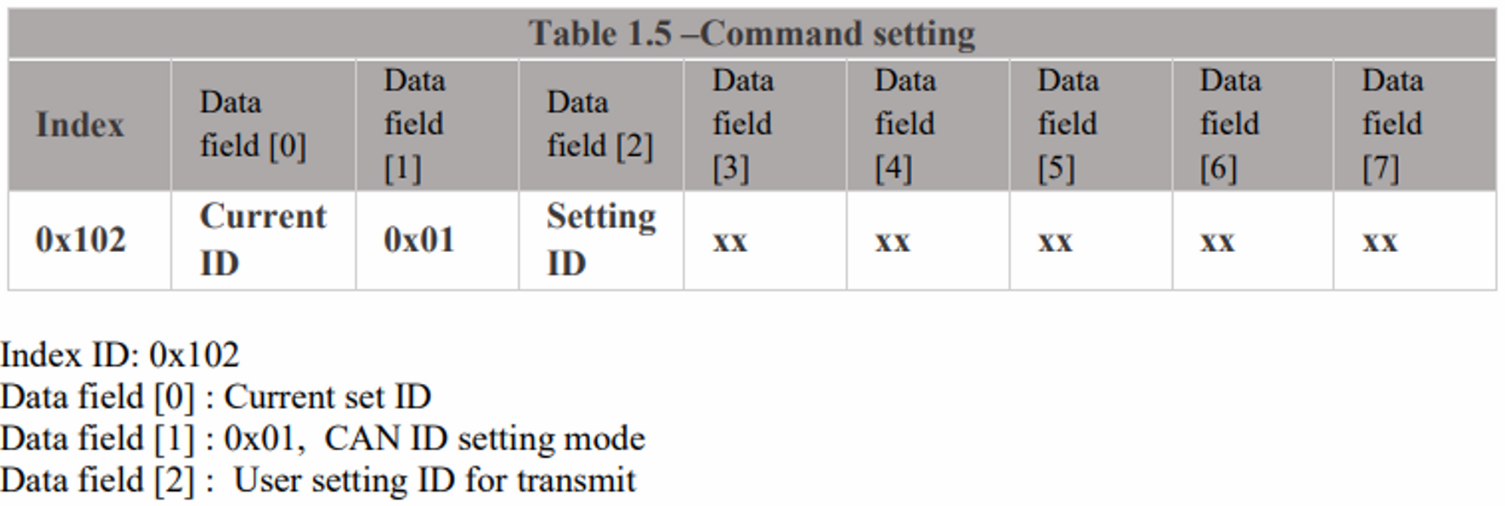
- CAN 통신 설정 모드
- 예) ID를 0x0A로 변경: ID 0x102, 데이터 01 01 0A (16진수)
2.5 샘플 프로그램
USB-to-CAN 장치 드라이버 설치
- 다른 CAN 지원 보드를 사용할 수 있으나, 제공된 샘플 프로그램을 사용하려면 반드시 IXXAT 컨버터를 사용해야 합니다.
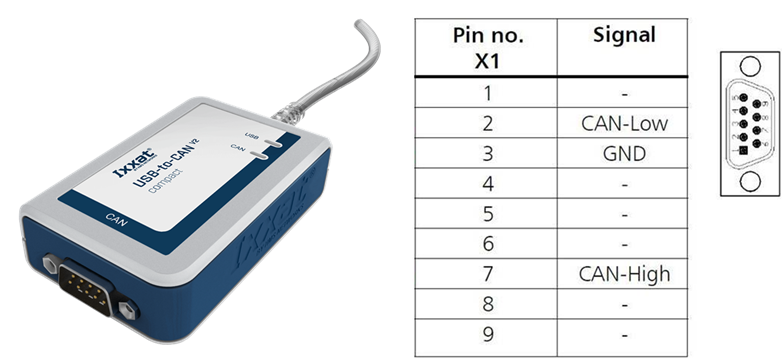
- USB-to-CAN V2 (ixxat.com), 사용 버전: 1.01.0281.11001
- Downloads and Documentation for Ixxat Products, VCI V4 - Windows 11, 10, 8, 7 (Driver, canAnalyser-Mini, Manuals, LabVIEW 및 기타 애드온)
[!NOTE] 설치 시 VCI V4를 선택하고, 설치가 끝나면 PC를 재부팅하십시오.
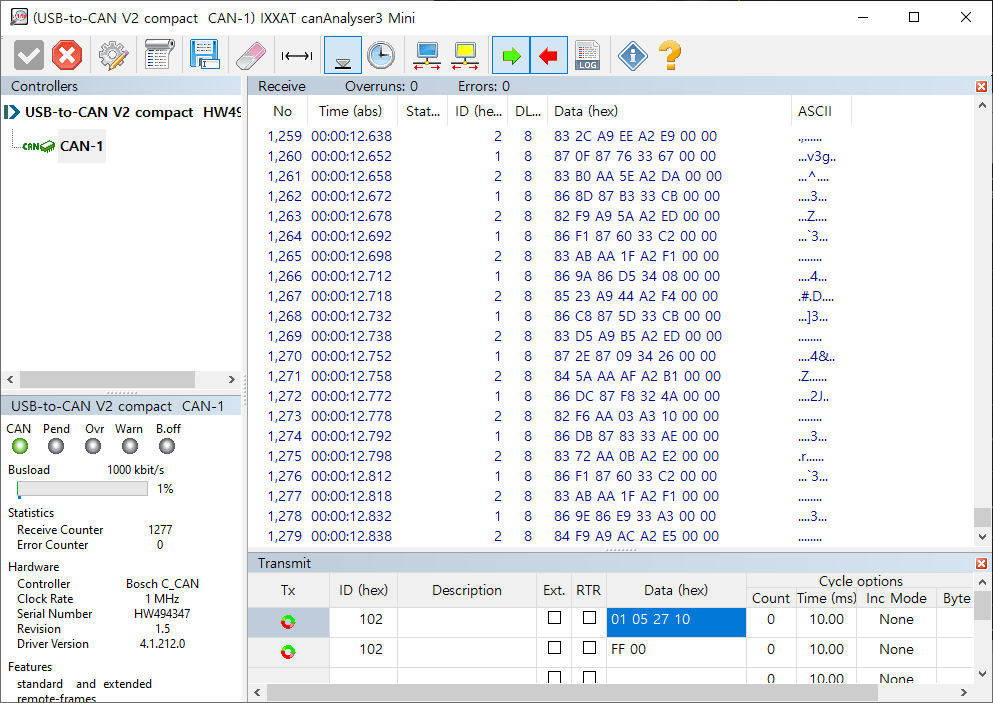
IXXAT CAN 모니터
- CanAnalyzer3 Mini 실행: 윈도우 키 → IXXAT 폴더 → IXXAT CanAnalyzer3 Mini
AIDIN ROBOTICS 제공 샘플 프로그램
- 인스톨러: IXXAT CAN VCI V4 설치 후 아래 인스톨러를 설치하십시오.
- 샘플 프로그램: 센서를 연결한 후 ATS_sample_program.exe를 실행하십시오.
- 1 kHz 데이터 저장용 프로그램
- 최대 24시간 저장 가능
- 4 GB 이상의 여유 메모리 권장
- CLEAR: 그래프 기록을 초기화합니다.
- SAVE: 그래프 기록을 파일로 저장합니다.
- ATS_sample_program_v4.1.zip
샘플 프로그램 실행 시 팝업 화면 예시
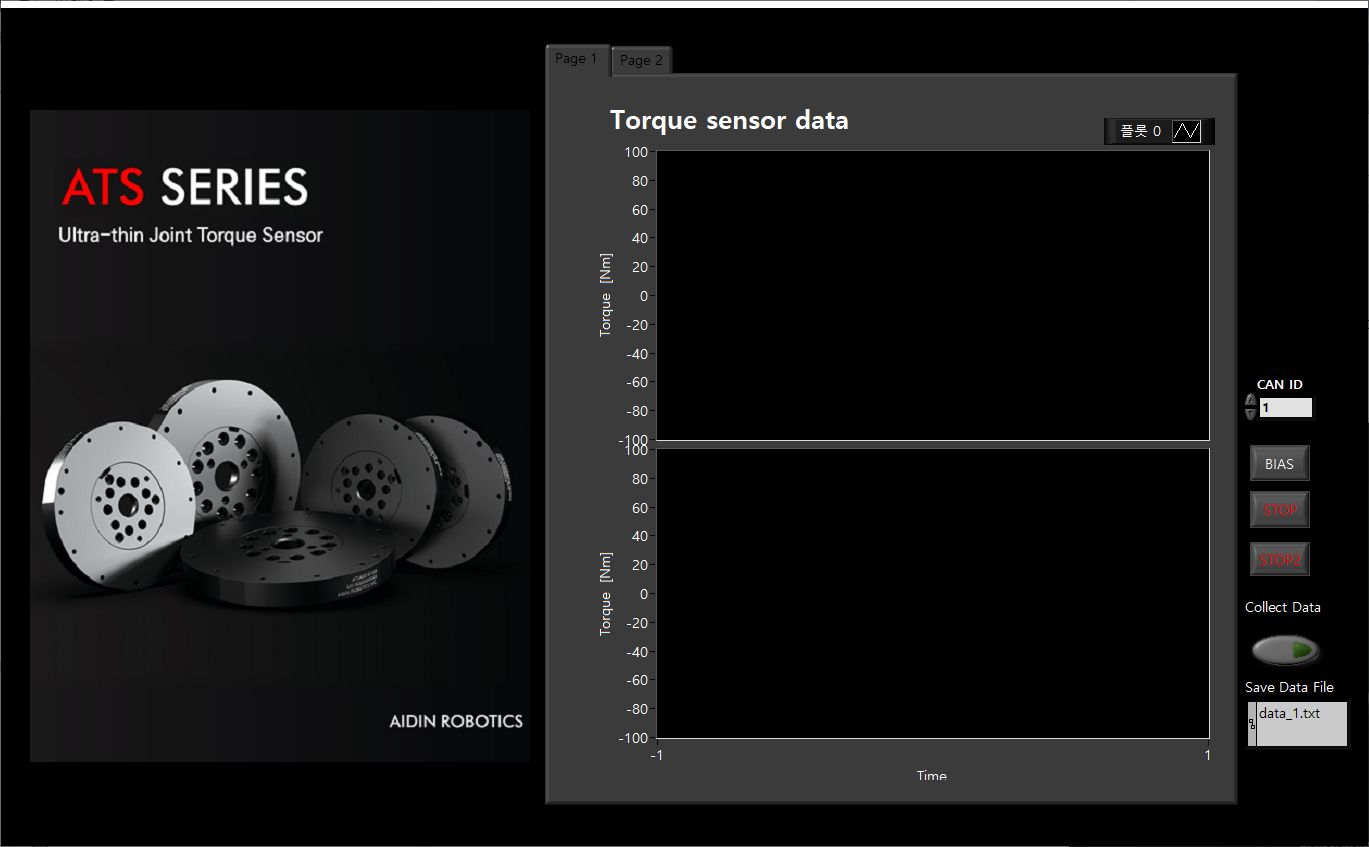
1. VCI 장치 선택
장치를 선택합니다. 현재 PC에 연결된 장치가 목록으로 표시됩니다. 해당 장치를 클릭한 후 확인(OK) 버튼을 누르십시오.
※ 샘플 프로그램은 IXXAT의 USB-to-CAN 컨버터를 기준으로 작성되었습니다.
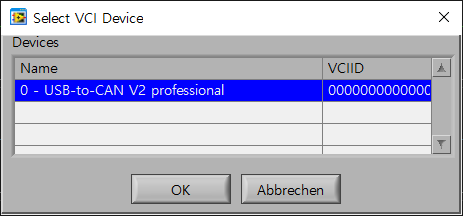
2. 컨트롤러 선택
이전 단계에서 선택한 장치 이름이 표시됩니다. 아래에서 컨트롤러 채널을 선택한 후 확인(OK) 버튼을 누르십시오.
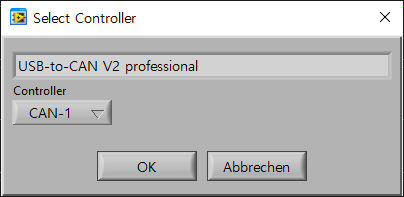
3. CAN 컨트롤러 초기화
이 단계에서는 이전 단계에서 선택한 컨트롤러를 초기화합니다. 프레임과 통신 속도(baud rate)를 확인한 후 확인(OK) 버튼을 누르십시오.
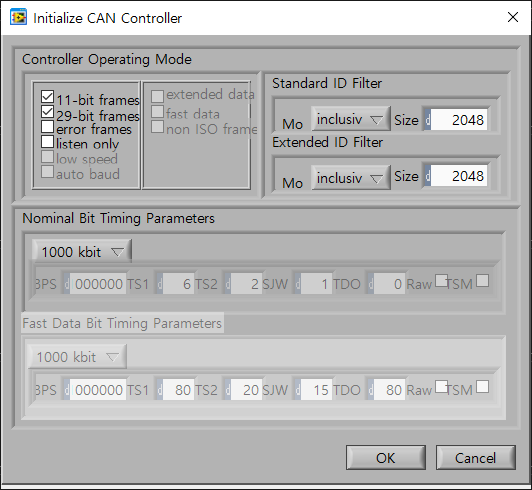
샘플 프로그램 인터페이스 예시
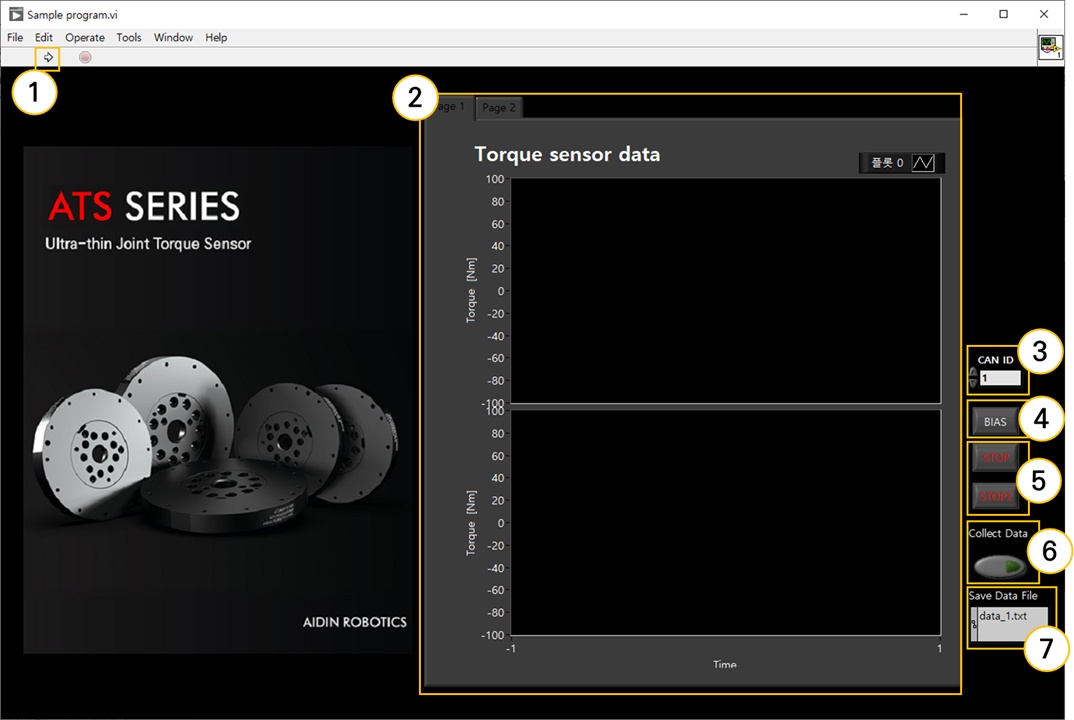
① 프로그램 실행
샘플 프로그램을 실행합니다. 처음 실행 시 자동으로 실행되며, STOP 후에는 실행 버튼을 눌러 다시 실행할 수 있습니다.
② 그래프 표시
실시간 토크(Tz) 데이터를 그래프에서 확인할 수 있습니다.
③ CAN ID
연결된 센서의 CAN ID를 설정합니다. 여러 개의 ID가 있을 경우 가장 낮은 ID를 10진수로 입력합니다.
예) 0x10(16), 0x11(17)일 경우 16을 입력합니다.
④ BIAS
현재 토크 값을 기준으로 0으로 초기화합니다. 설치 및 부착 요인을 제거하여 원하는 토크 값을 측정할 수 있습니다.
⑤ STOP
프로그램을 종료합니다. 두 개의 STOP 버튼을 모두 누르면 3초 후 프로그램이 종료됩니다.
⑥ 데이터 수집
토크 데이터 로그를 저장합니다. 데이터 저장 방법은 아래 설명을 참조하십시오.
데이터 로그 저장
- 저장 디렉토리 설정: 샘플 프로그램이 있는 디렉토리에 시간 기준의 파일명으로 저장됩니다.
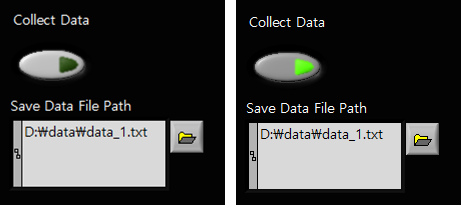
- 데이터 로그 저장: 'Collect Data' 버튼을 클릭하면 저장이 시작되며, 저장 중에는 버튼이 형광색으로 표시됩니다. 같은 버튼을 다시 누르면 저장이 종료됩니다. 데이터는 파일에 누적 저장되므로 저장할 때마다 새 파일을 지정하는 것이 좋습니다.
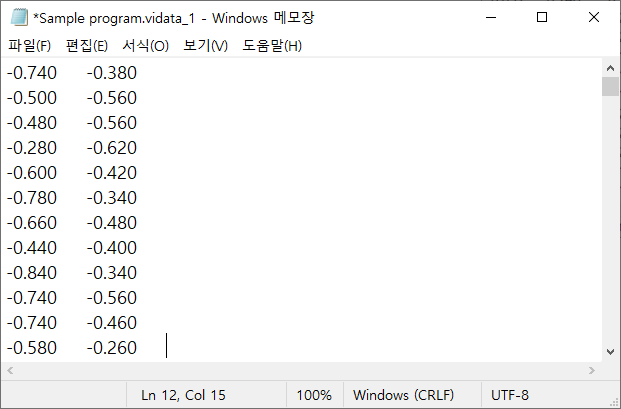
- 데이터 로그 확인: 저장된 토크 데이터는 디렉토리에서 파일을 열어 확인할 수 있습니다. (단위: Nm)
개정 이력
| 날짜 | 내용 |
|---|---|
| 2026.04.29 |