스마트 6축 힘/토크 센서 AFT150-D50-C (KOR)
Rev. 2026.09.15
매뉴얼 안내
저희 힘토크 센서를 구매해 주셔서 감사합니다. 이 매뉴얼에는 AIDIN ROBOTICS AFT150-D50 를 올바르게 사용하기 위해 필요한 정보가 포함되어 있습니다. 소프트웨어를 사용할 때 반드시 매뉴얼을 주의 깊게 읽어주시기 바랍니다. 로봇 시스템이 정해진 조건 외에서 사용될 경우 제품의 기본 성능이 발휘되지 않을 수 있음을 유의하시기 바랍니다. 이 매뉴얼에서는 힘토크 센서 사용 시 발생할 수 있는 위험과 그 결과를 설명하고 있습니다. 안전하고 올바르게 사용하기 위해 이 매뉴얼에 기재된 안전 수칙을 반드시 준수하시기 바랍니다.
주의사항
이 매뉴얼은 AIDIN ROBOTICS의 허가 없이 복사, 복제 또는 공유할 수 없습니다. 매뉴얼이나 제공된 지침에 오류가 있을 경우 당사에 알려주시기 바랍니다.
제조업체
에이딘로보틱스
경고 및 주의
🚫 이 기호는 관련 지침을 제대로 따르지 않을 경우 심각한 부상 또는 사망 위험이 있음을 나타냅니다.
⚠️ 이 기호는 관련 지침을 제대로 따르지 않을 경우 인명 피해나 장비 및 시설의 물리적 손상 위험이 있음을 나타냅니다.
1. 제품 개요
1.1 스마트 6축 힘/토크 센서, AFT150-D50
1.2 Flyer
- 📎 [AIDIN ROBOTICS] 6-axis FT sensor AFT150-D50 leaflet_KO.pdf (파일 준비 중)
1.3 주요 특징
- 스마트 6축 힘/토크 센서
- 일체형 센서 (별도의 증폭기 불필요)
- 디지털 출력 통신 지원 (CAN, CAN-FD)
- 간편한 설치 및 데이터 수집
- 그리퍼, 로봇 핸드, 협동 로봇, 산업용 로봇에 적합
1.4 사양
| Index | Unit | Value |
|---|---|---|
| Operating voltage | VDC | 5 |
| Max. safe excitation voltage | VDC | 12 |
| Nominal force range (F_XYZN) | N | 150 |
| Nominal torque range (M_XYZN) | Nm | 7.5 |
| Limit force (F_XYZL) | N | 300 |
| Limit torque (M_XYZL) | Nm | 10 |
| Dimensions | mm | D50 x H17.7 |
| Weight | g | 60 |
| Temperature | ℃ | 10-50 |
| Sample rate | Hz | 1000 |
| Interfaces | 1,000Kbps | CAN, CAN-FD |
| Wire | Length: 15 cm | For User: CAN_H / CAN_L / VCC / GND |
1.5 복합 하중 범위
센서는 단일 축 부하 기준으로 정격 용량(Nominal Capacity)까지 동작할 수 있습니다. 명목 용량을 초과한 측정값은 올바르지 않으며 유효하지 않습니다. 복합 부하(composite loading)의 정력 용량은 다음 다이어그램에서 복합 부하 시나리오를 보여줍니다. 센서는 정상 동작 영역을 벗어나서는 작동할 수 없습니다. 다음 그래프는 AFT150-D50 센서 를 사용하여 높은 정밀도 또는 중간 정밀도가 요구되는 응용 분야에서 적용 가능한 페이로드(payload)와 툴(tool) 길이 범위 를 보여줍니다.
- Fxy 축과 Tz 축에서 사용되는 보정 범위(calibrated range)의 총 비율이 105%를 초과합니다. 아래 Fxy, Tz 수식을 참고하십시오.
- Fz 축과 Txy 축에서 사용되는 보정 범위(calibrated range)의 총 비율이 105%를 초과합니다. 아래 Fz, Txy 수식을 참고하십시오.
2. 설치 가이드
2.1 기본 구성품
- AFT150-D50 * 1EA
2.2 마운팅
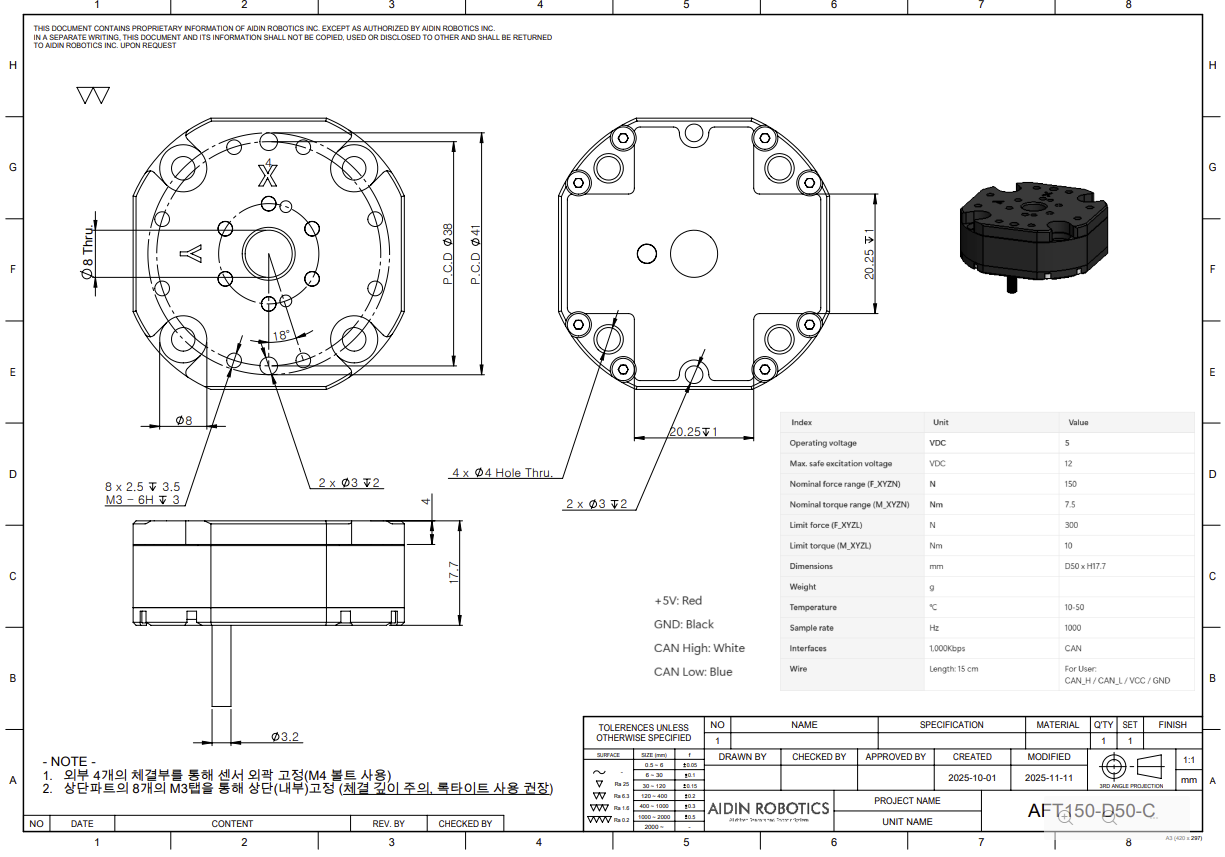
⚠️ M3 볼트 체결 시 1.5Nm 의 토크가 필요합니다
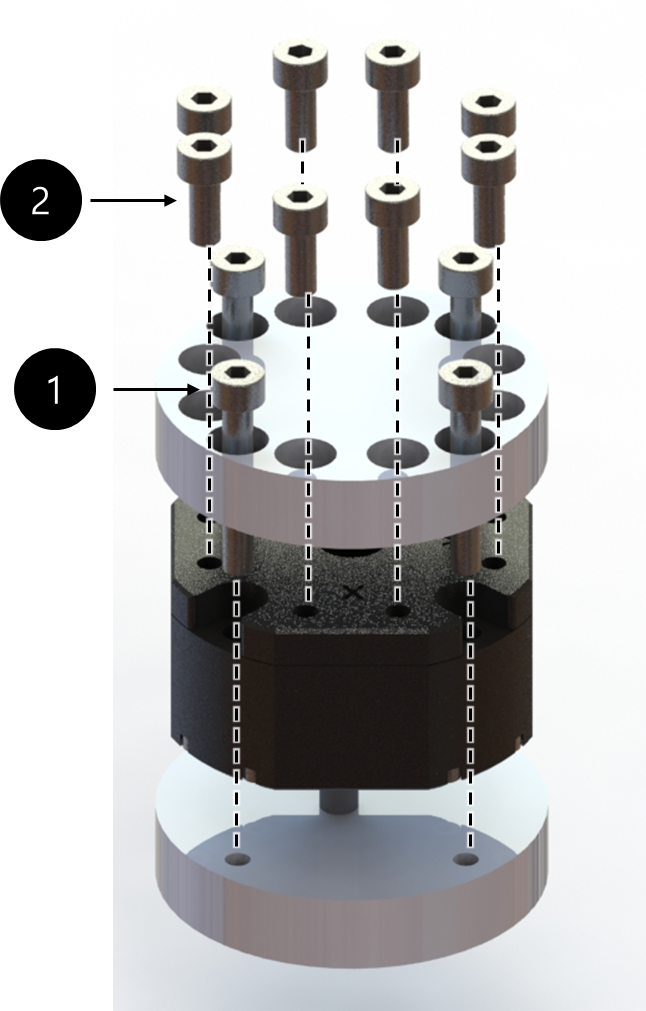
M4 볼트 체결 시 3.6Nm 의 토크가 필요합니다 사용되는 M4 볼트는 두 가지 종류가 있습니다.
-
첫 번째는 센서를 하단 부위에 고정하는 볼트(M4)로, 길이가 최소 12.5mm 이상 이어야 합니다.
-
두 번째는 센서 상단 플레이트와 접촉하는 상단 부위에 사용하는 볼트(M3)로, 센서 내부로 3mm 이상 돌출되지 않아야 합니다. 조립 시 주의해 주시기 바랍니다.
-
내·외부 볼트를 분해할 경우 성능이 보장되지 않으며, A/S가 불가능합니다.
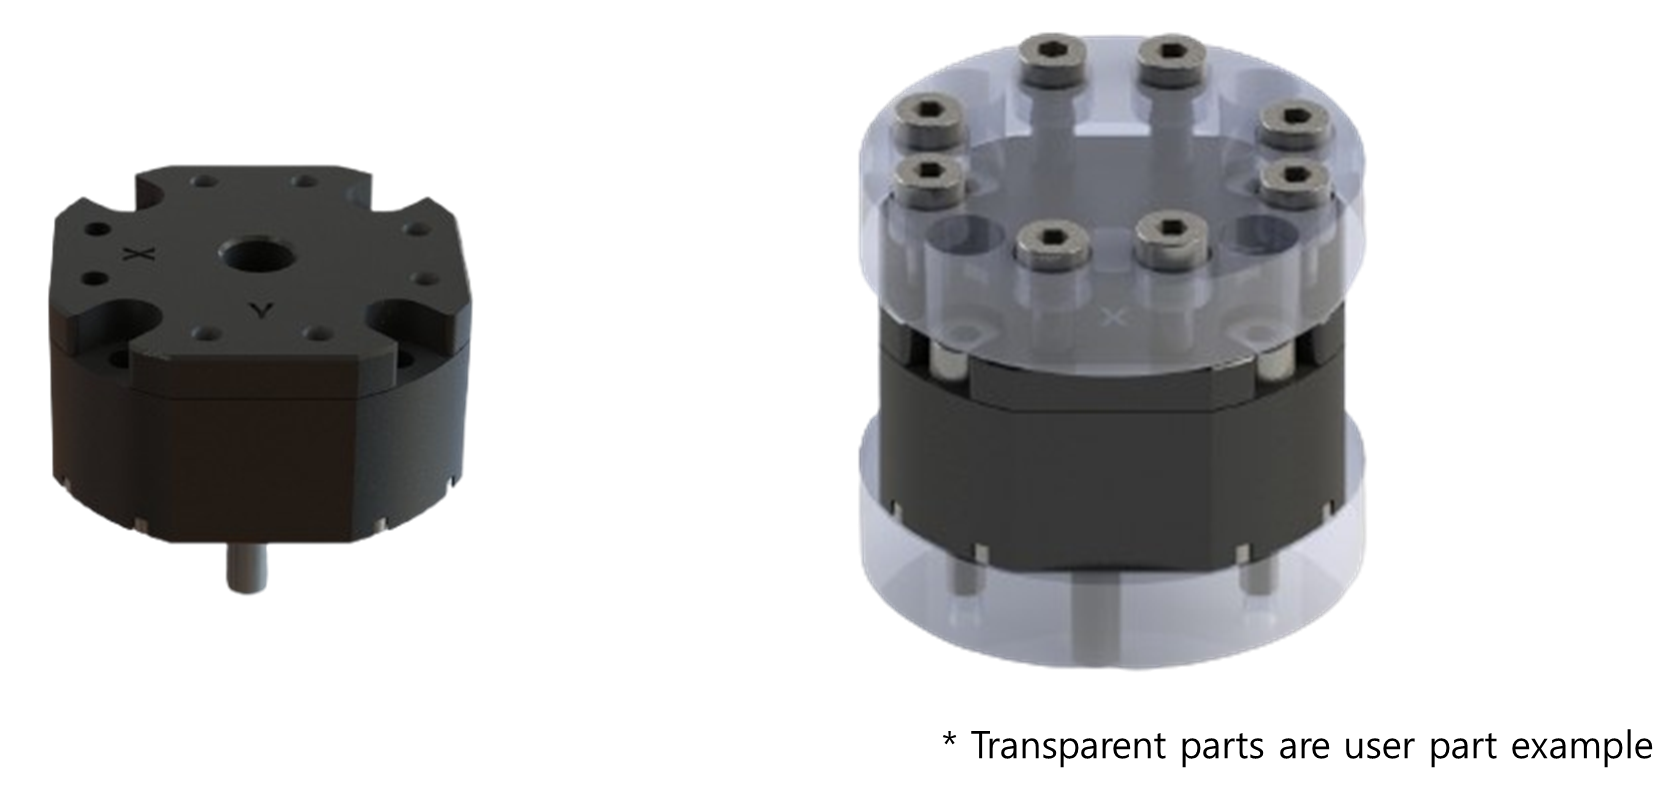
- 센서 체결 순서
- 케이블 절단 및 과도한 당김 주의
- 센서 라인이 로봇의 움직임에 따라 당겨지지 않도록 반드시 로봇에 고정해 주십시오.
- 케이블 타이 등을 사용하여 로봇에 직접 고정하거나, 다른 배선처럼 묶음 형태로 케이블 타이로 고정하지 마십시오.
- 벨크로(Velcro)를 사용하여 로봇에 고정하는 것을 권장하며, 다른 선들과 함께 묶음 형태로 고정할 때도 반드시 벨크로를 사용해 주십시오.
💡 지정된 체결 토크를 따르지 않을 경우, 성능이 보장되지 않습니다.
💡 센서 라인이 로봇에 고정되지 않은 상태에서 당겨지면, 출력 신호에 노이즈가 발생할 수 있습니다.
2.3 축 & 도면
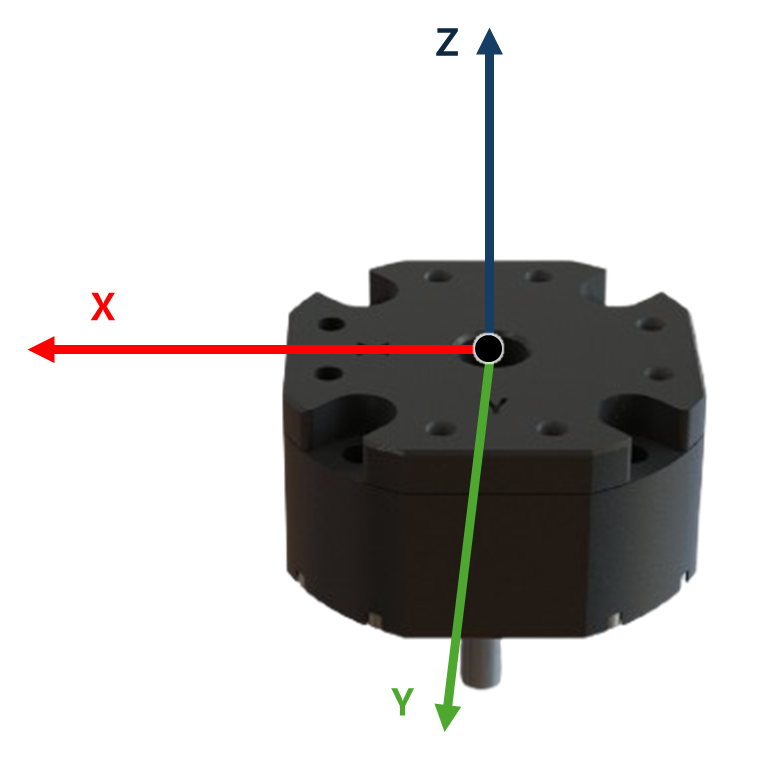
도면:
2.4 케이블
- Length: 15cm
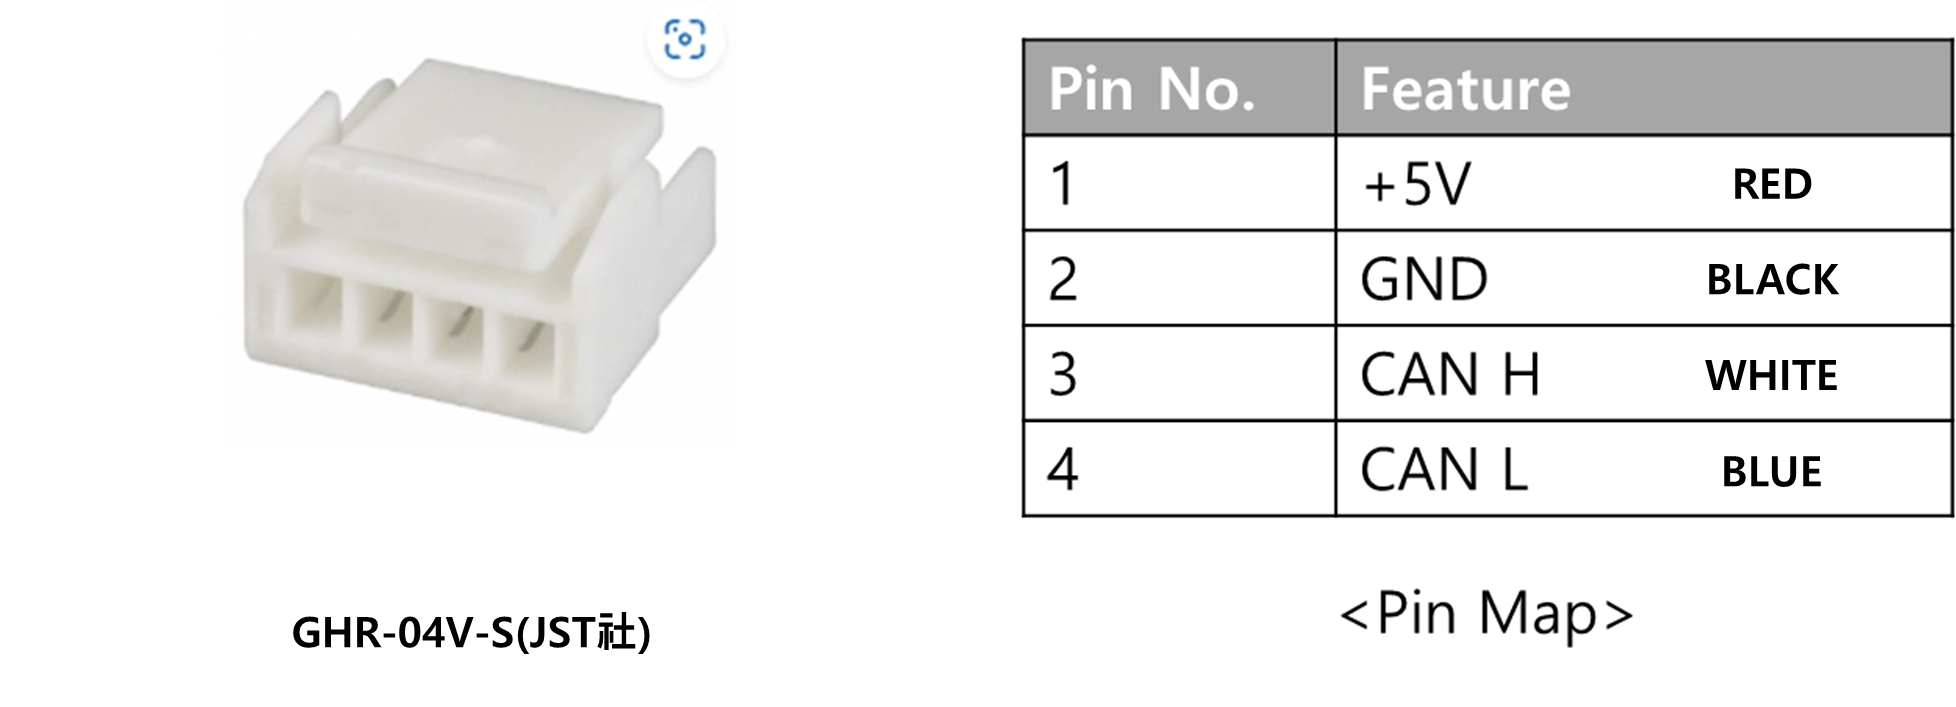
💡 CAN 데이터 취득을 위해서는 CAN H 와 CAN L 사이에 120 Ω 의 저항이 필요합니다.
3. 통신
3.1 기본 CAN 설정
- 출력 속도는 100 Hz에서 1000 Hz까지 변경할 수 있습니다.
- 변경 방법은 아래의 "3.2 사용자 명령"을 참고하시기 바랍니다.
- CAN-2.0
- 기본 전송 속도(Nominal bitrate) : 1 Mbps
- 데이터 전송 속도(Data bitrate) : 1 Mbps
- RX ID MASK : 0x220~0x22F, 0x320~0x32F
- CAN-FD
- 기본 전송 속도(Nominal bitrate) : 1 Mbps
- 데이터 전송 속도(Data bitrate) : 4 Mbps (BRS 모드)
- RX ID MASK : 0x220~0x22F, 0x320~0x32F
- PCAN 장치 를 이용한 CAN-FD 파라미터 설정 예시 (4. 추가 정보 참조)
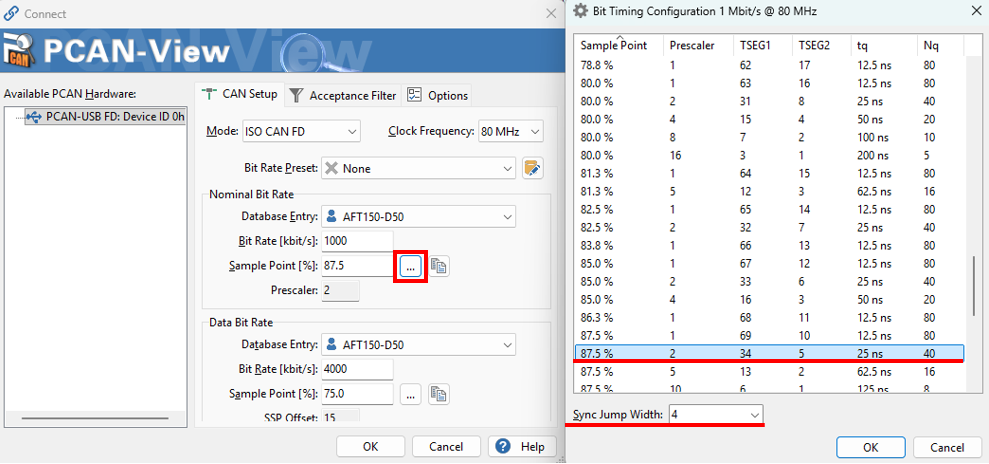
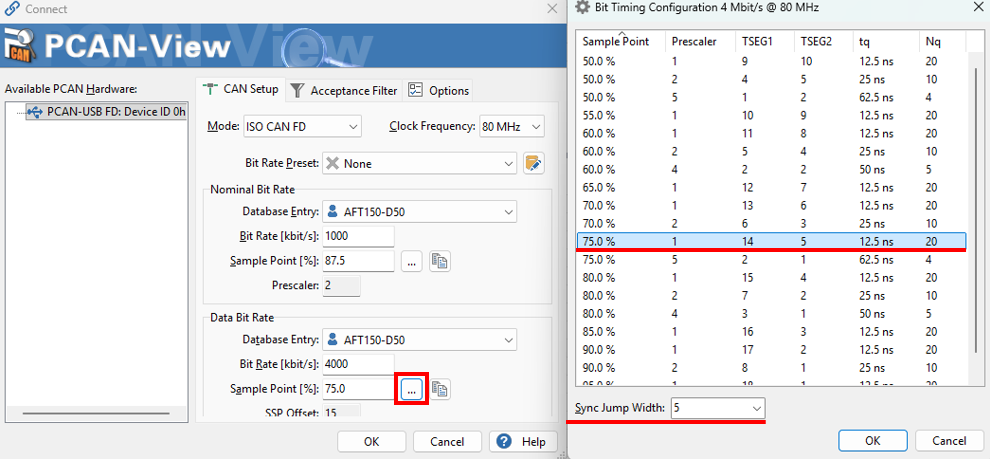
3.2 사용자 명령
- RX CAN IDs : 0x220 (CAN 2.0) , 0x320 (CAN FD) TX CAN IDs : The pre-configured TX CAN IDs are 0x230 (CAN 2.0) and 0x330 (CAN FD). Accordingly, the 'current TX CAN ID' in the table below is represented as [0x30, 0x02] or [0x30, 0x03] (LSB first).
| COMMAND | RX CAN ID | Data[0] | Data[1] | Data[2] | Data[3] 아래 표 참조 | Data[4] | Data[5] |
|---|---|---|---|---|---|---|---|
| SENSOR TX CAN ID SET | 0x220 0x320 | current TX CAN ID (LSB) | current TX CAN ID (MSB) | 0x01 | 0x01 0x02 | TX CAN 2.0 ID(LSB) TX CAN FD ID(LSB) | TX CAN 2.0 ID(MSB) TX CAN FD ID(MSB) |
| BIAS | 0x02 | ||||||
| TRANSMIT DATA | 0x03 | 0x01 0x02 0x03 0x04 0x05 0x06 | |||||
| CAN MODE | 0x04 | 0x01 0x02 | |||||
| SAMPLE RATE SET | 0x05 | 0x01 0x02 0x03 0x04 | |||||
| FD PARAMETERSET | 0x06 | 0x01 0x02 0x03 0x04 | |||||
| SERIAL NUMBER CONFIRM | 0xFF | 0xFE | 0xFB | ||||
| TX CAN ID CONFIRM | 0xFF | 0xFE | 0xFC | 0x01 0x02 | |||
| FACTORY RESET | 0xFF | 0xFE | 0xFD |
| COMMAND | Data[3] 설명 |
|---|---|
| SENSOR TX CAN ID SET | 0x01 : TX CAN 2.0 ID set ex) TX CAN 2.0 ID(LSB) = 0x23, TX CAN 2.0 ID(MSB) = 0x01, Resulting ID 0x123 0x02 : TX CAN FD ID set ex) TX CAN FD ID(LSB) = 0x56, TX CAN FD ID(MSB) = 0x04, Resulting ID 0x456 |
| BIAS | Bias |
| TRANSMIT DATA | 0x01 : INT without temperature compensation 0x02 : INT with temperature compensation 0x03 : INT Combined without temperature compensation (FD only) 0x04 : INT Combined with temperature compensation (FD only) 0x05 : Float Combined without temperature compensation (FD only) 0x06 : Float Combined with temperature compensation (FD only) |
| CAN MODE | 0x01 : CAN 2.0 mode 0x02 : CAN FD mode |
| SAMPLE RATE SET | 0x01 : RATE 100Hz (Default) 0x02 : RATE 250Hz 0x03 : RATE 500Hz 0x04 : RATE 1000Hz |
| FD PARAMETERSET | 0x01 : FDSET1 (Default) 0x02 : FDSET2 0x03 : FDSET3 0x04 : FDSET4 |
| SERIAL NUMBER CONFIRM | (To Be Determined) |
| TX CAN ID CONFIRM | 0x01 : TX CAN 2.0 ID : data field not used (DLC = 0) 0x02 : TX CAN FD ID : data field not used (DLC = 0) |
| FACTORY RESET | FDSET1 (Default) RATE 100Hz (Default) Zero Bias (Default) current TX CAN2.0 ID : 0x230 (Default), current TX CANFD ID : 330 (Default) |
3.3 센서 데이터 출력
💡 센서 신호를 안정화하기 위해 약 30분간 구동 하는 것을 권장합니다.
사용하기 전에 최소 10분 이상 센서 데이터를 켜 두시기 바랍니다. 센서 출력 데이터의 최초 10분 동안은 데이터가 흔들릴 수 있습니다.
Force INT Transmitting mode (data[2] : 0x03, data[3] : 1 or 2)
| INDEX | TX CAN ID | DLC | data[0] | data[1] | data[2] | data[3] | data[4] | data[5] |
|---|---|---|---|---|---|---|---|---|
| FINT | 2.0 ID 0x230 FD ID 0x330 | 6 | Fx(LSB) | Fx(MSB) | Fy(LSB) | Fy(MSB) | Fz(LSB) | Fz(MSB) |
- Fx Output = Fx(MSB)*256 + Fx(LSB)
- Fy Output = Fy(MSB)*256 + Fy(LSB)
- Fz Output = Fz(MSB)*256 + Fz(LSB)
- Force[N] = Force Output/100
💡 최종 계산된 힘(Force)과 토크(Torque) 값은 16비트 정수형으로 변환(cast)해야 합니다.
Torque INT Transmitting mode (data[2] : 0x03, data[3] : 1 or 2)
| INDEX | TX CAN ID | DLC | data[0] | data[1] | data[2] | data[3] | data[4] | data[5] |
|---|---|---|---|---|---|---|---|---|
| TINT | 2.0 ID 0x231 FD ID 0x331 | 6 | Tx(LSB) | Tx(MSB) | Ty(LSB) | Ty(MSB) | Tz(LSB) | Tz(MSB) |
- Tx Output = Tx(MSB)*256 + Tx(LSB)
- Ty Output = Ty(MSB)*256 + Ty(LSB)
- Tz Output = Tz(MSB)*256 + Tz(LSB)
- Torque[Nm] = Torque Output/1000
💡 최종 계산된 힘(Force)과 토크(Torque) 값은 16비트 정수형으로 변환(cast)해야 합니다.
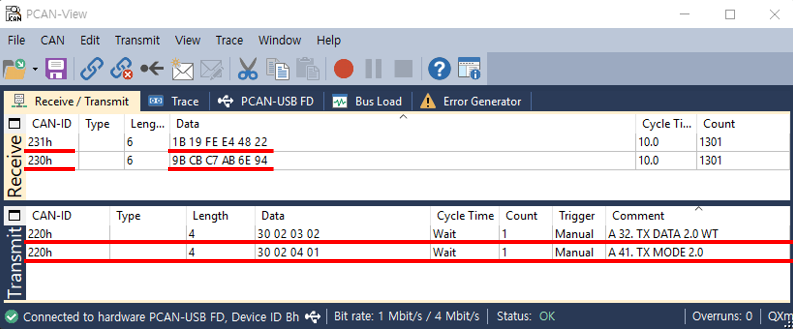
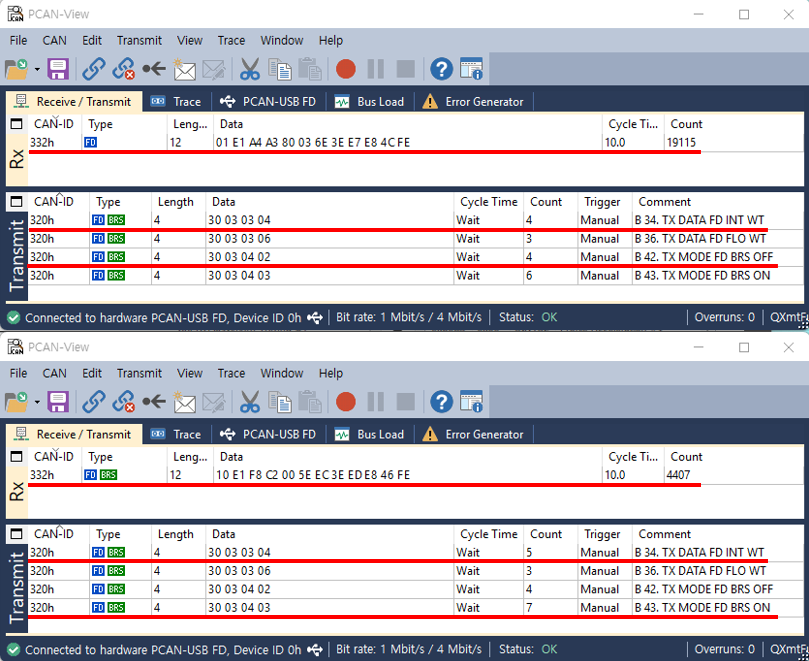
Combined INT Transmitting mode (data[2] : 0x03, data[3] : 3 or 4)
| INDEX | TX CAN ID | DLC | data[0] | data[1] | data[2] | data[3] | data[4] | data[5] |
|---|---|---|---|---|---|---|---|---|
| CINT | FD ID 0x332 | 12 | Fx(LSB) | Fx(MSB) | Fy(LSB) | Fy(MSB) | Fz(LSB) | Fz(MSB) |
| INDEX | data[6] | data[7] | data[8] | data[9] | data[10] | data[11] |
|---|---|---|---|---|---|---|
| CINT | Tx(LSB) | Tx(MSB) | Ty(LSB) | Ty(MSB) | Tz(LSB) | Tz(MSB) |
- Fx Output = Fx(MSB)*256 + Fx(LSB)
- Fy Output = Fy(MSB)*256 + Fy(LSB)
- Fz Output = Fz(MSB)*256 + Fz(LSB)
- Tx Output = Tx(MSB)*256 + Tx(LSB)
- Ty Output = Ty(MSB)*256 + Ty(LSB)
- Tz Output = Tz(MSB)*256 + Tz(LSB)
- Force[N] = Force Output/100
- Torque[Nm] = Torque Output/1000
💡 최종 계산된 힘(Force)과 토크(Torque) 값은 16비트 정수형으로 변환(cast)해야 합니다.
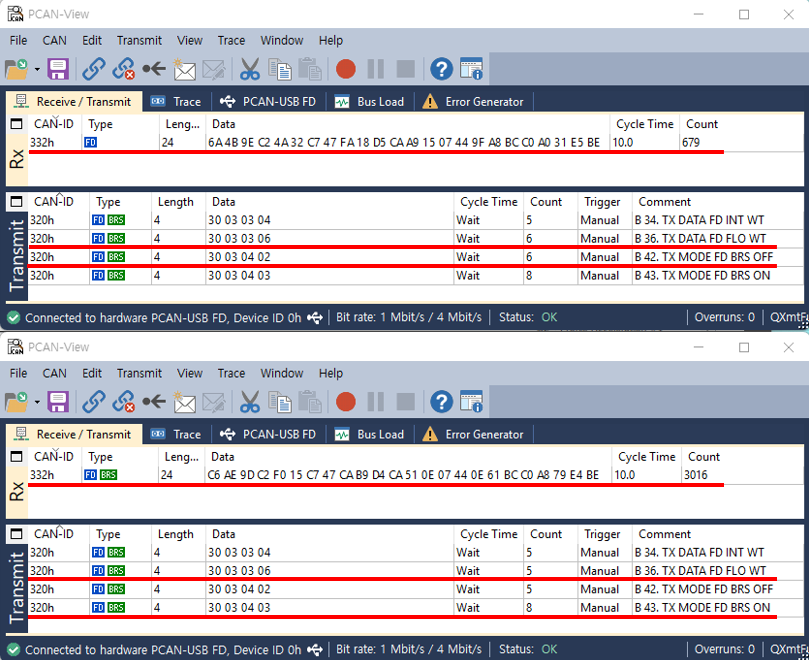
Combined Float Transmitting mode (data[2] : 0x03, data[3] : 5 or 6)
| INDEX | TX CAN ID | DLC | data[0~3] | data[4~7] | data[8~11] | data[12~15] | data[16~19] | data[20~23] |
|---|---|---|---|---|---|---|---|---|
| CFLOAT | FD ID 0x332 | 24 | Fx | Fy | Fz | Tx | Ty | Tz |
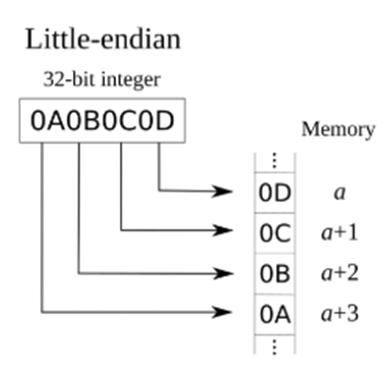
uint32_t Fx_Raw = (Fx(MSB) << 24) | (Fx(3rd) << 16) | (Fx(2nd) << 8) | (Fx(LSB));
float    Fx_Output = *(float *)&Fx_Raw;
uint32_t Fy_Raw = (Fy(MSB) << 24) | (Fy(3rd) << 16) | (Fy(2nd) << 8) | (Fy(LSB));
float    Fy_Output = *(float *)&Fy_Raw;
uint32_t Fz_Raw = (Fz(MSB) << 24) | (Fz(3rd) << 16) | (Fz(2nd) << 8) | (Fz(LSB));
float    Fz_Output = *(float *)&Fz_Raw;
uint32_t Tx_Raw = (Tx(MSB) << 24) | (Tx(3rd) << 16) | (Tx(2nd) << 8) | (Tx(LSB));
float    Tx_Output = *(float *)&Tx_Raw;
uint32_t Ty_Raw = (Ty(MSB) << 24) | (Ty(3rd) << 16) | (Ty(2nd) << 8) | (Ty(LSB));
float    Ty_Output = *(float *)&Ty_Raw;
uint32_t Tz_Raw = (Tz(MSB) << 24) | (Tz(3rd) << 16) | (Tz(2nd) << 8) | (Tz(LSB));
float    Tz_Output = *(float *)&Tz_Raw;
- Force[N] = Force Output
- Torque[Nm] = Torque Output
💡 최종 계산된 힘(Force)과 토크(Torque) 값은 실수형(float)으로 변환(cast)해야 합니다.
💡 데이터 조합은 반드시 리틀 엔디안(little-endian) 형식을 따라야 합니다.
4. 추가 정보
4.1 USB-to-CAN 인터페이스
PCAN-USB FD 장치 (USB → CAN FD)
- 다른 CAN 지원 보드를 사용할 수도 있지만, 샘플 프로그램을 사용하려면 반드시 Peak-System 컨버터를 사용해야 합니다.
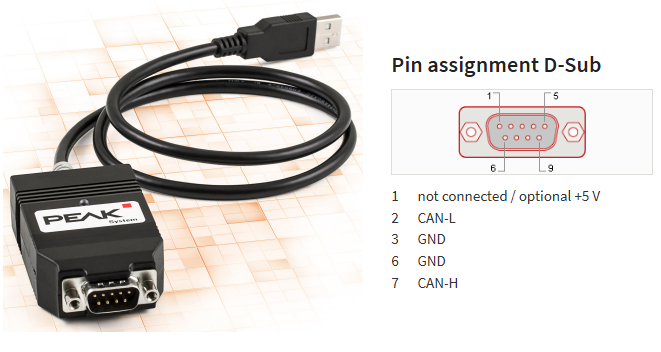
- Device Item number IPEH-004022
- PCAN-View (Windows 표시용 소프트웨어)
FAQ
(내용 준비 중)
Revision History
| 날짜 | 내용 |
|---|---|
| 2026.09.15 | 초기 버전 (현재 버전) |