스마트 3축 힘/토크 센서 3FT2000-D65-C (KOR)
Rev. 2026.10.14
매뉴얼 안내
저희 힘/토크 센서를 구매해 주셔서 감사합니다. 이 매뉴얼에는 AIDIN ROBOTICS 3FT2000-D65를 올바르게 사용하기 위해 필요한 정보가 포함되어 있습니다.
소프트웨어를 사용할 때 반드시 매뉴얼을 주의 깊게 읽어주시기 바랍니다.
로봇 시스템이 정해진 조건 외에서 사용될 경우 제품의 기본 성능이 발휘되지 않을 수 있음을 유의하시기 바랍니다.
이 매뉴얼에서는 힘/토크 센서 사용 시 발생할 수 있는 위험과 그 결과를 설명하고 있습니다. 안전하고 올바르게 사용하기 위해 이 매뉴얼에 기재된 안전 수칙을 반드시 준수하시기 바랍니다.
주의사항
본 매뉴얼은 AIDIN ROBOTICS의 허가 없이 복사, 복제 또는 공유할 수 없습니다.
매뉴얼 또는 제공된 지침에 오류가 있는 경우 당사로 알려주시기 바랍니다.
제조업체
AIDIN ROBOTICS
안전 수칙
힘/토크 센서의 설치는 반드시 국가 및 지역 규정에 따라 자격을 갖춘 인원이 수행해야 합니다. 소프트웨어를 사용할 때 반드시 매뉴얼을 주의 깊게 읽어주시기 바랍니다.
경고 및 주의
[!CAUTION] 이 기호는 관련 지침을 올바르게 따르지 않을 경우 심각한 부상 또는 사망의 위험이 있음을 나타냅니다.
[!WARNING] 이 기호는 관련 지침을 올바르게 따르지 않을 경우 인체 상해 또는 장비 및 시설의 물적 손상이 발생할 위험이 있음을 나타냅니다.
1. 제품소개
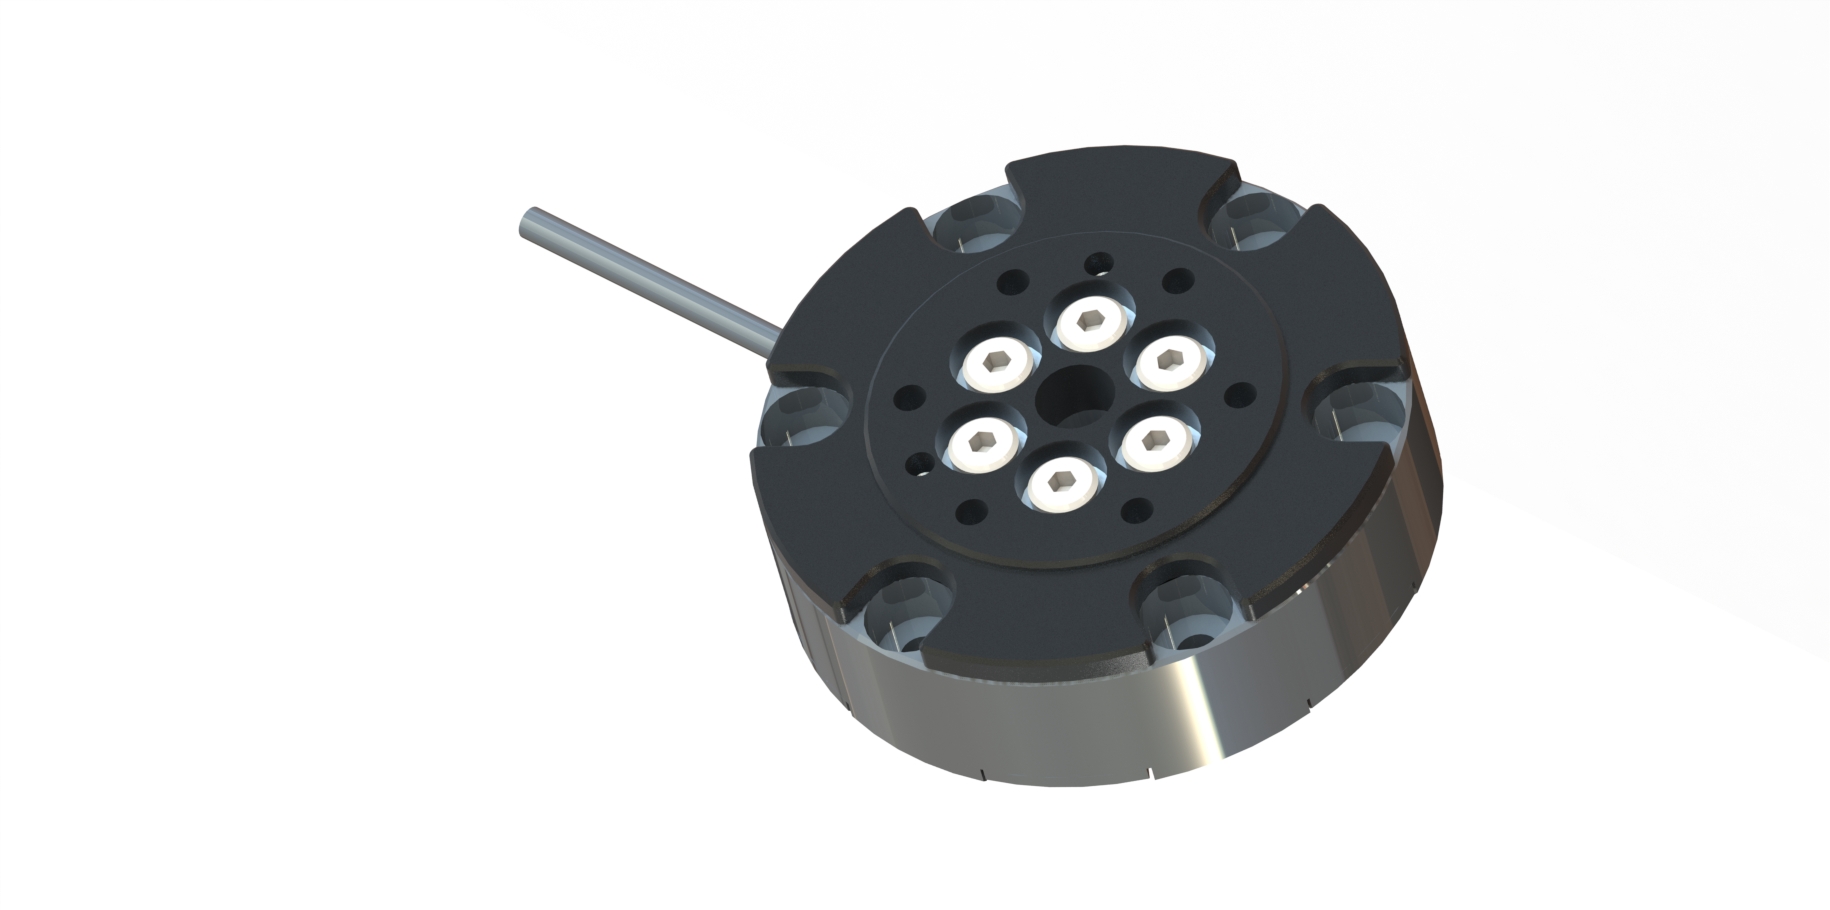
1.1 스마트 3축 힘/토크 센서 (3FT2000-D65)
1.2 특장점
- 스마트 3축 힘/토크 센서
- 올인원 센서 (별도의 증폭기 불필요)
- 디지털 출력 통신 (CAN, CAN-FD)
- 간편한 설치 및 데이터 수집
- 적용 분야: 그리퍼, 로봇 핸드, 협동로봇, 산업용 로봇
1.3 사양
| 항목 | 단위 | 값 |
|---|---|---|
| 동작 전압 | VDC | 5 |
| 최대 허용 인가 전압 | VDC | 12 |
| 정격 힘 범위 (F_XYZN) | N | 2000 |
| 정격 토크 범위 (M_XYZN) | Nm | 100 |
| 한계 힘 (F_XYZL) | N | 3000 |
| 한계 토크 (M_XYZL) | Nm | 120 |
| 힘 노이즈 프리 분해능 (STD) | N | 12 |
| 토크 노이즈 프리 분해능 (STD) | Nm | 1 |
| 크기 | mm | D65 x H21 |
| 무게 | g | |
| 사용 온도 | ℃ | 10-50 |
| 샘플링 속도 | Hz | 1000 |
| 인터페이스 | 1,000Kbps | CAN, CAN-FD |
| 케이블 | 길이: 15 cm | 사용자용: CAN_H / CAN_L / VCC / GND |
1.4 복합 하중 범위 (Complex Loading Range)
센서는 단일 축 하중이 작용할 때 정격 용량까지 동작할 수 있습니다. 정격 용량을 초과한 측정값은 정확하지 않으며 유효하지 않습니다.
복합 하중이 작용하는 경우의 정격 용량은 아래 그림과 같습니다. 센서는 정상 동작 영역을 벗어나면 동작하지 않습니다.
아래 그래프는 높은 정밀도 또는 중간 수준의 정밀도가 요구되는 응용 분야에서 3FT2000-D65 센서를 사용할 수 있는 페이로드와 툴 길이의 범위를 나타냅니다.
- 다음 식과 같이 Fz 축과 Txy 축이 사용하는 보정 범위 비율의 합이 105%를 초과하면 정상 동작 영역을 벗어난 것으로 봅니다.
2. 설치 가이드
2.1 구성품
- 3FT2000-D65 x 1 EA
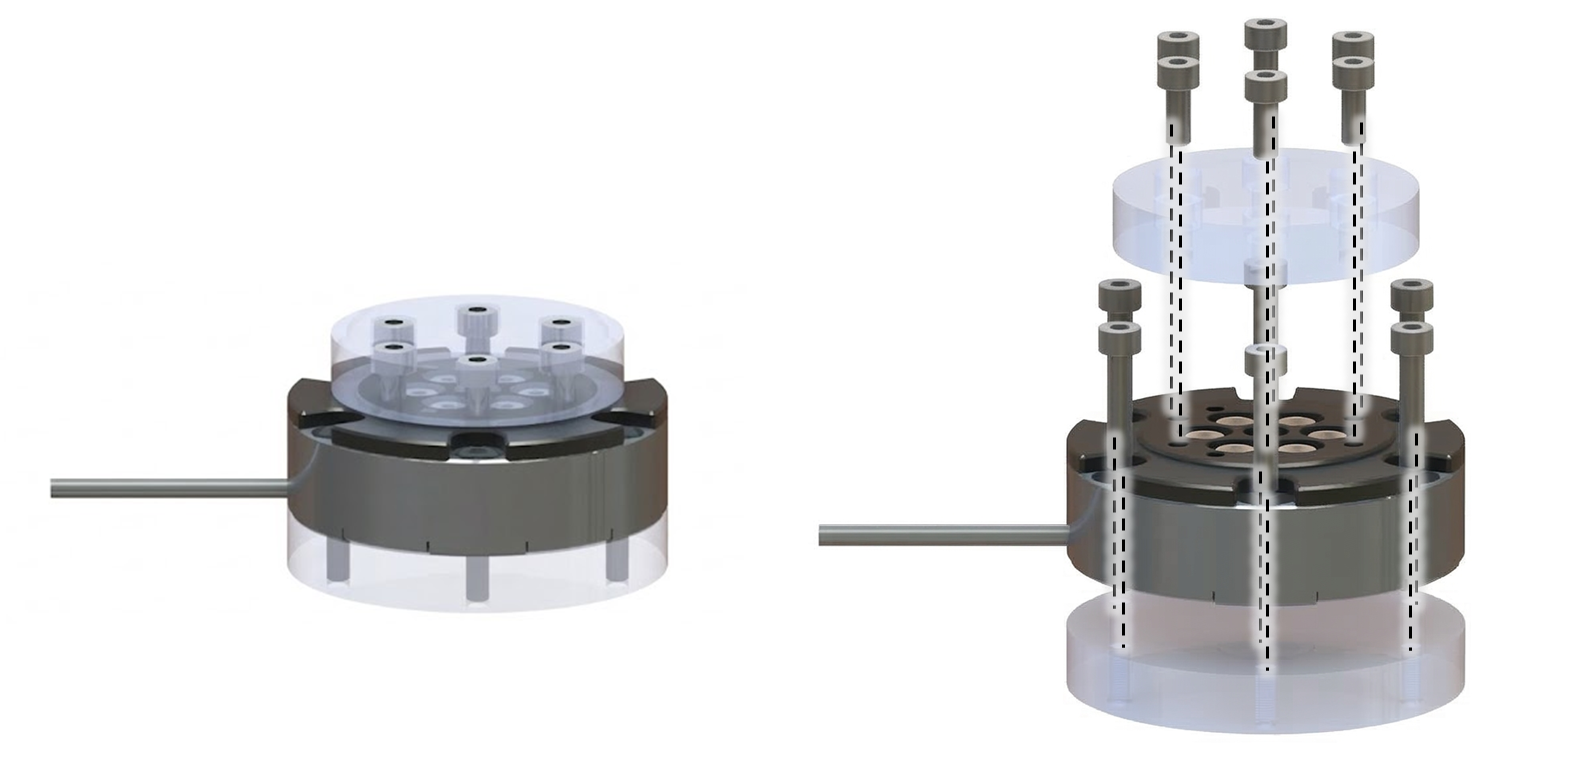
2.2 마운팅
- M4 볼트, 체결 토크 3.5 Nm
- 내부 또는 외부 볼트를 분해하는 경우 성능을 보장할 수 없으며 A/S가 불가합니다
- 센서 마운팅 예시
- 케이블 절단 및 과도한 당김 주의
- 로봇이 움직일 때 센서 케이블이 당겨지지 않도록 로봇에 고정하시기 바랍니다
- 케이블 타이 등으로 로봇에 고정하거나, 다른 전선처럼 케이블 타이로 묶어 다발 형태로 고정하지 마십시오
- 로봇에 고정할 때는 벨크로 사용을 권장하며, 다른 케이블과 함께 다발로 묶을 때에도 벨크로를 사용하시기 바랍니다
[!NOTE] 체결 토크 가이드를 따르지 않으면 성능을 보장할 수 없습니다.
[!NOTE] 센서 케이블을 로봇에 고정하지 않으면 로봇 동작 중 케이블이 당겨져 출력 신호에 노이즈가 발생할 수 있습니다.
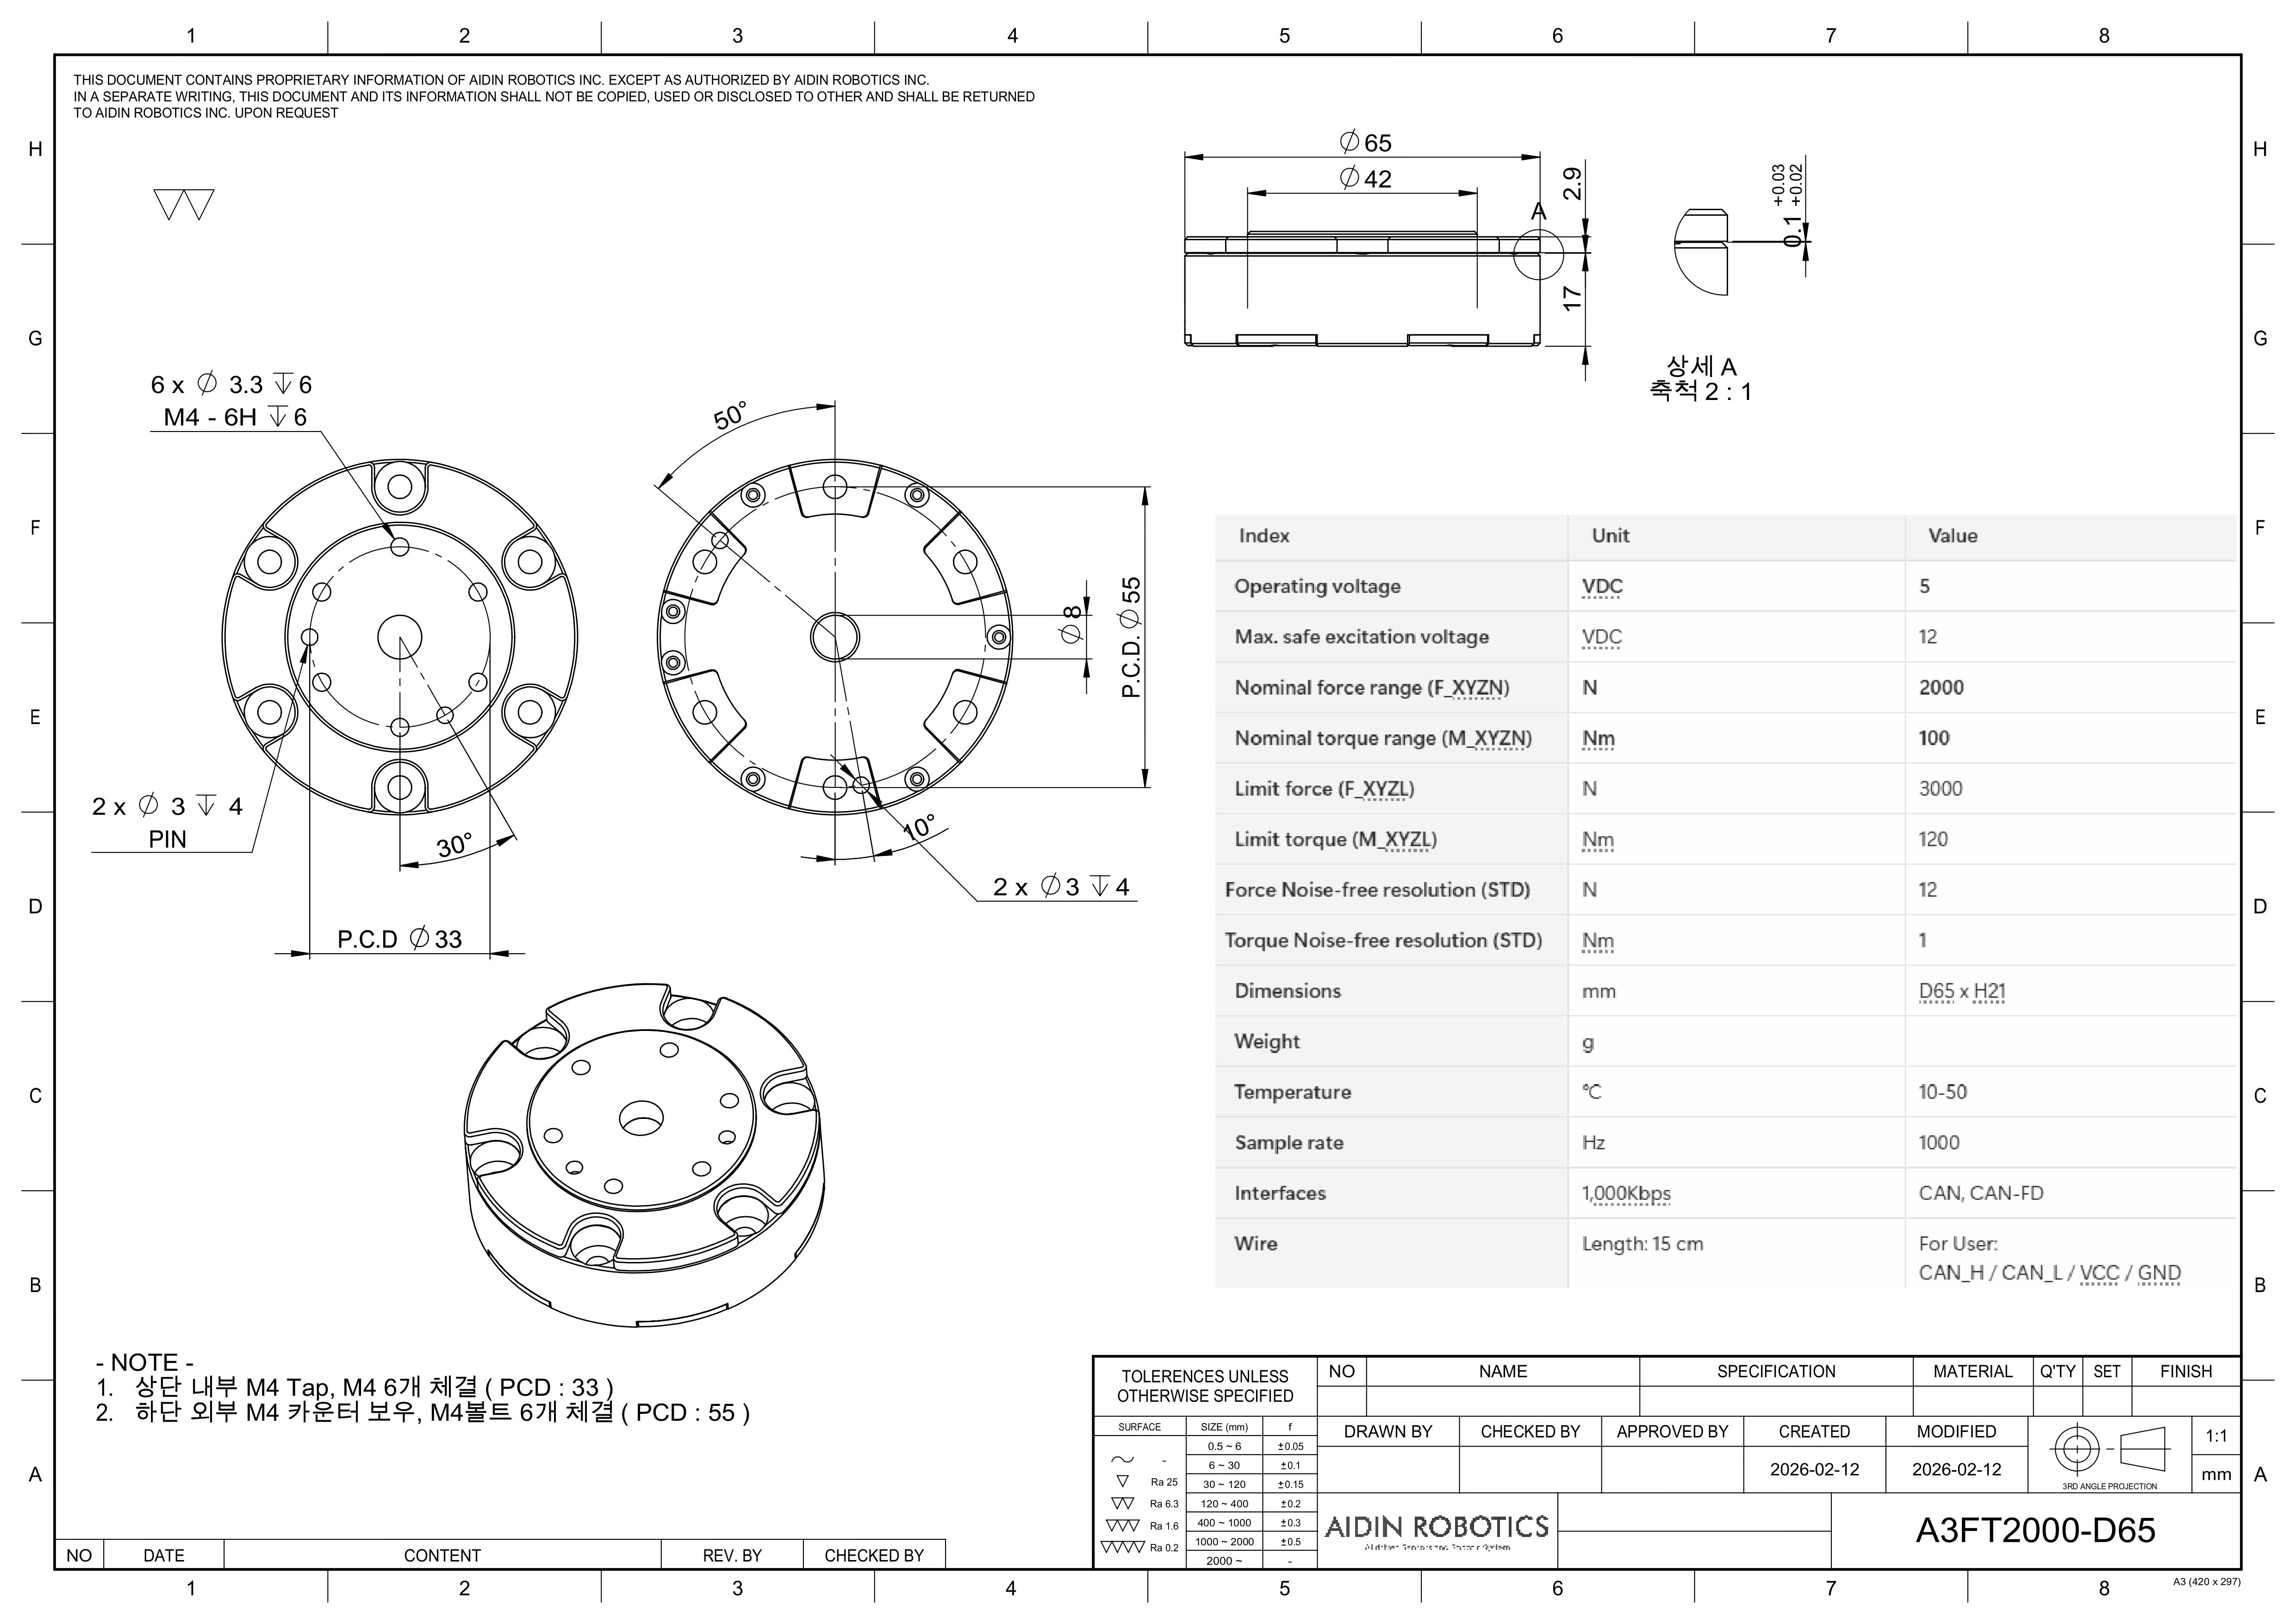
2.3 좌표축 및 도면
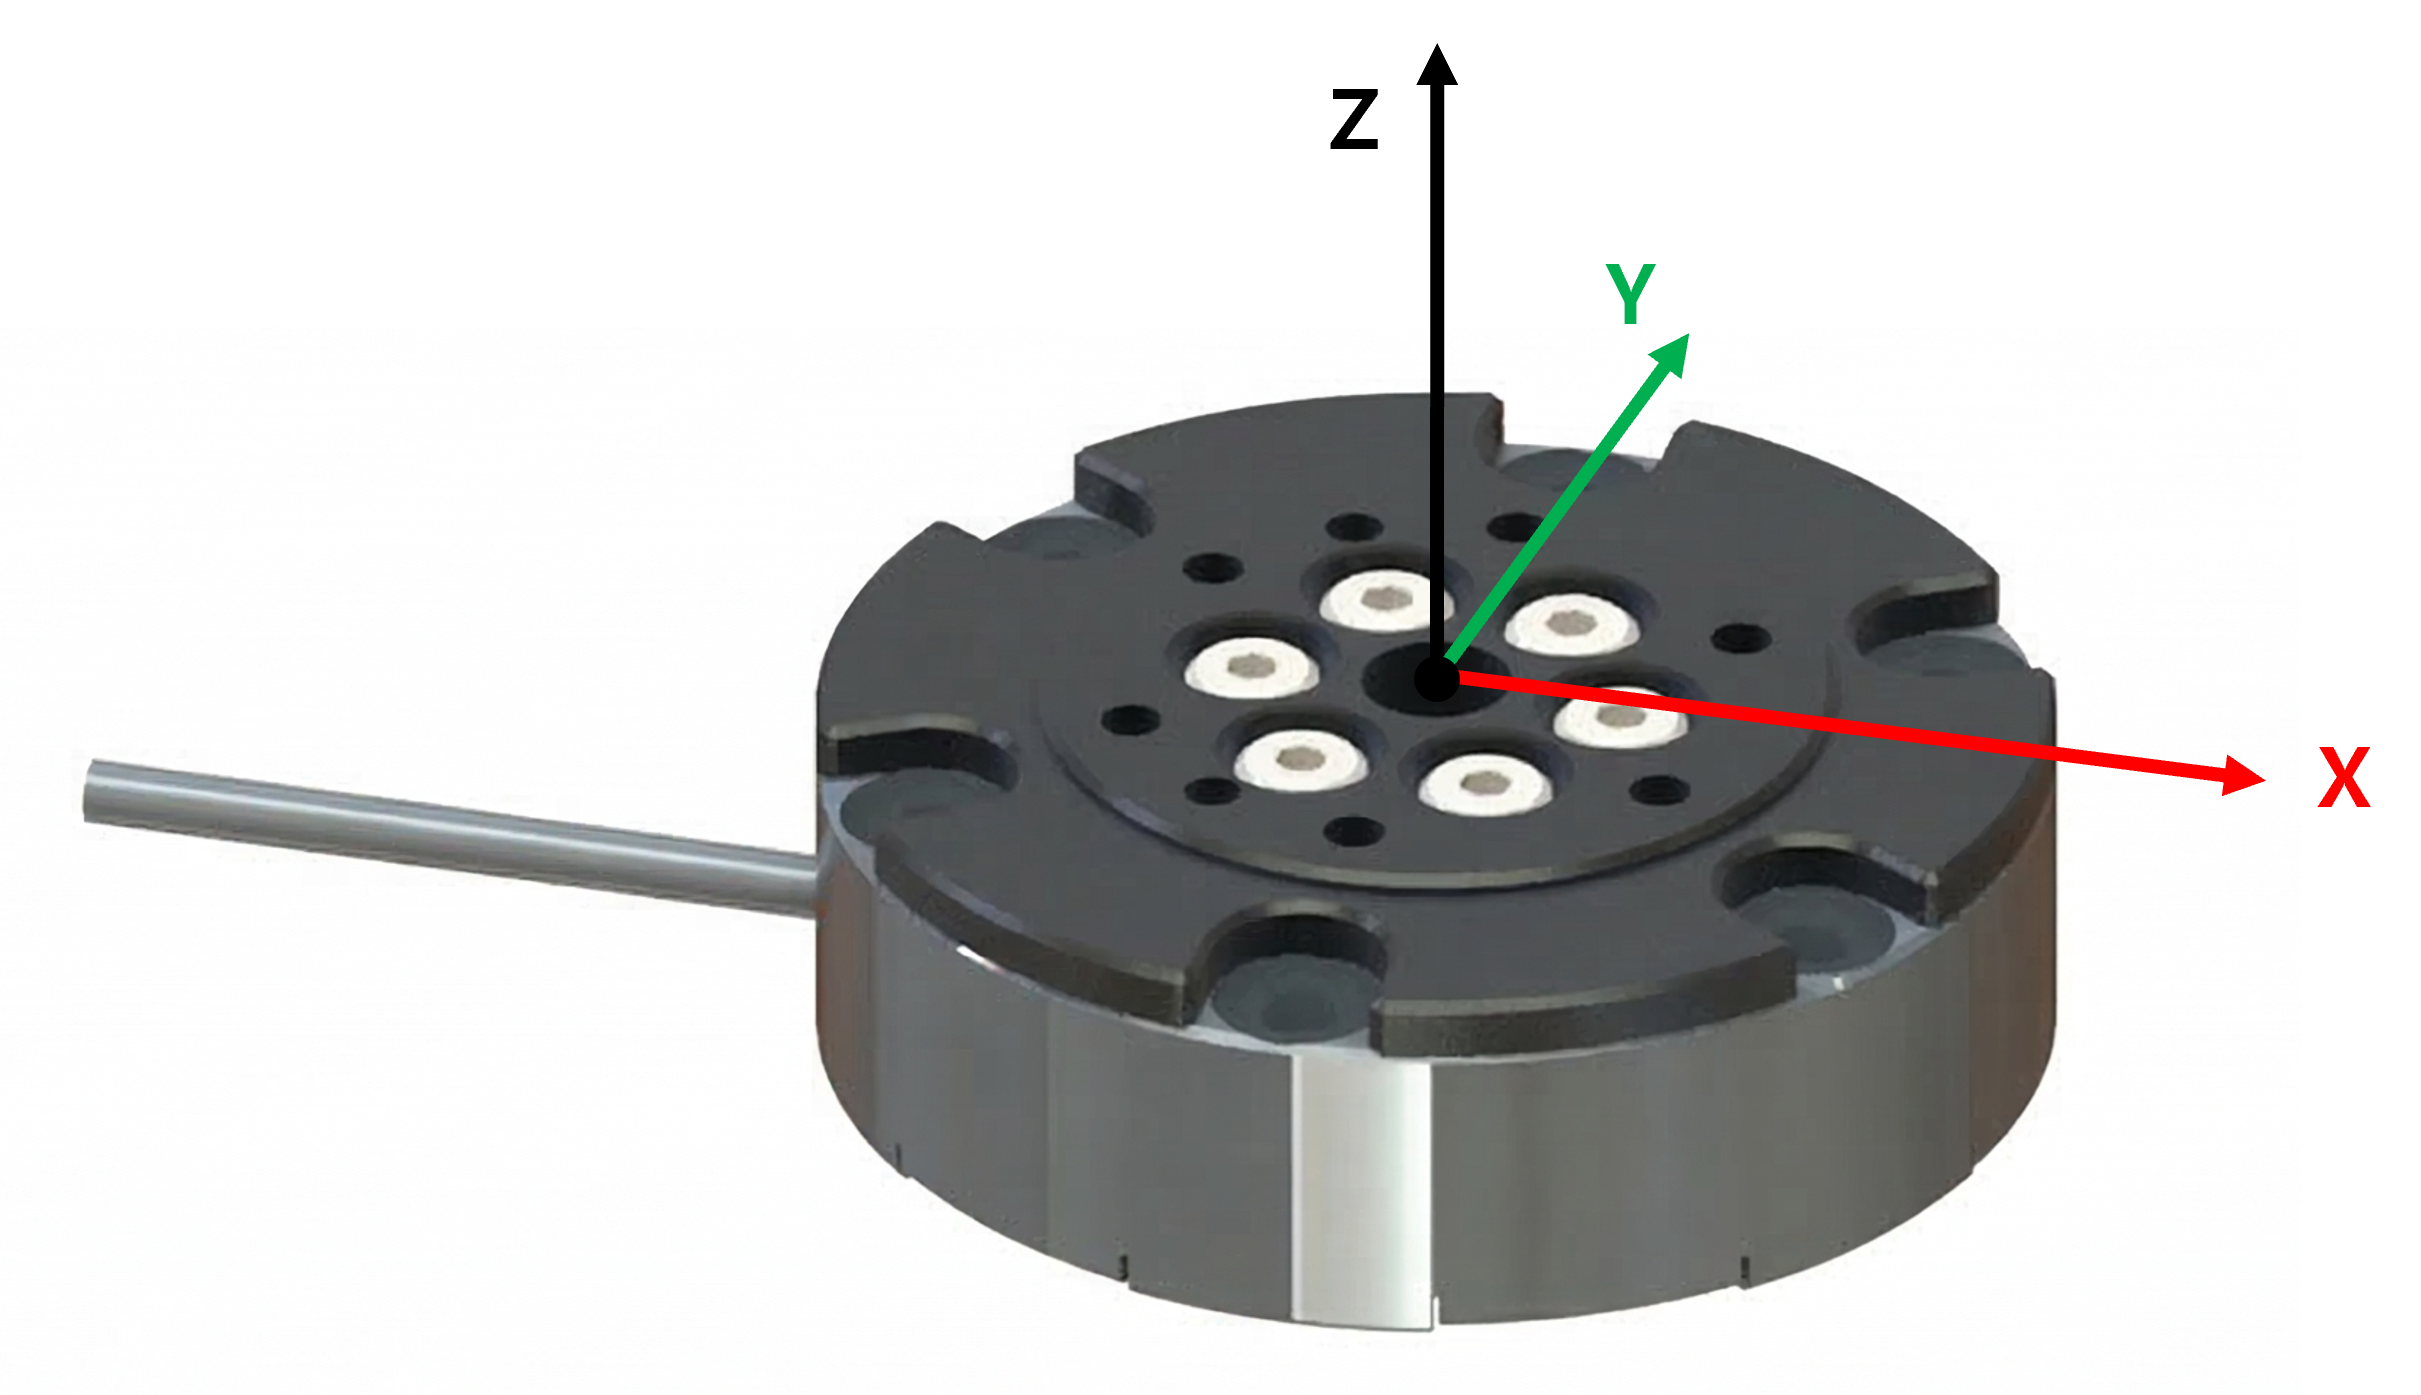
도면 파일:
2.4 케이블
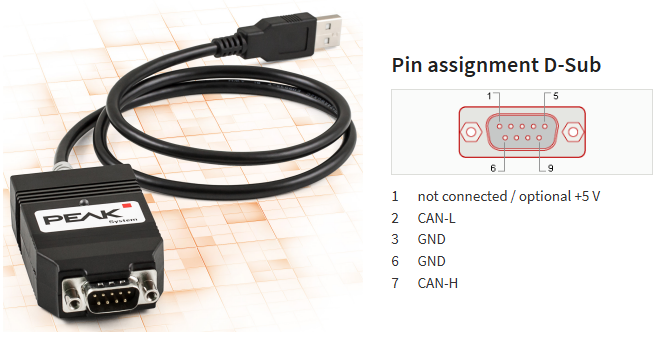
- 케이블 핀 배치
- 길이: 10 cm
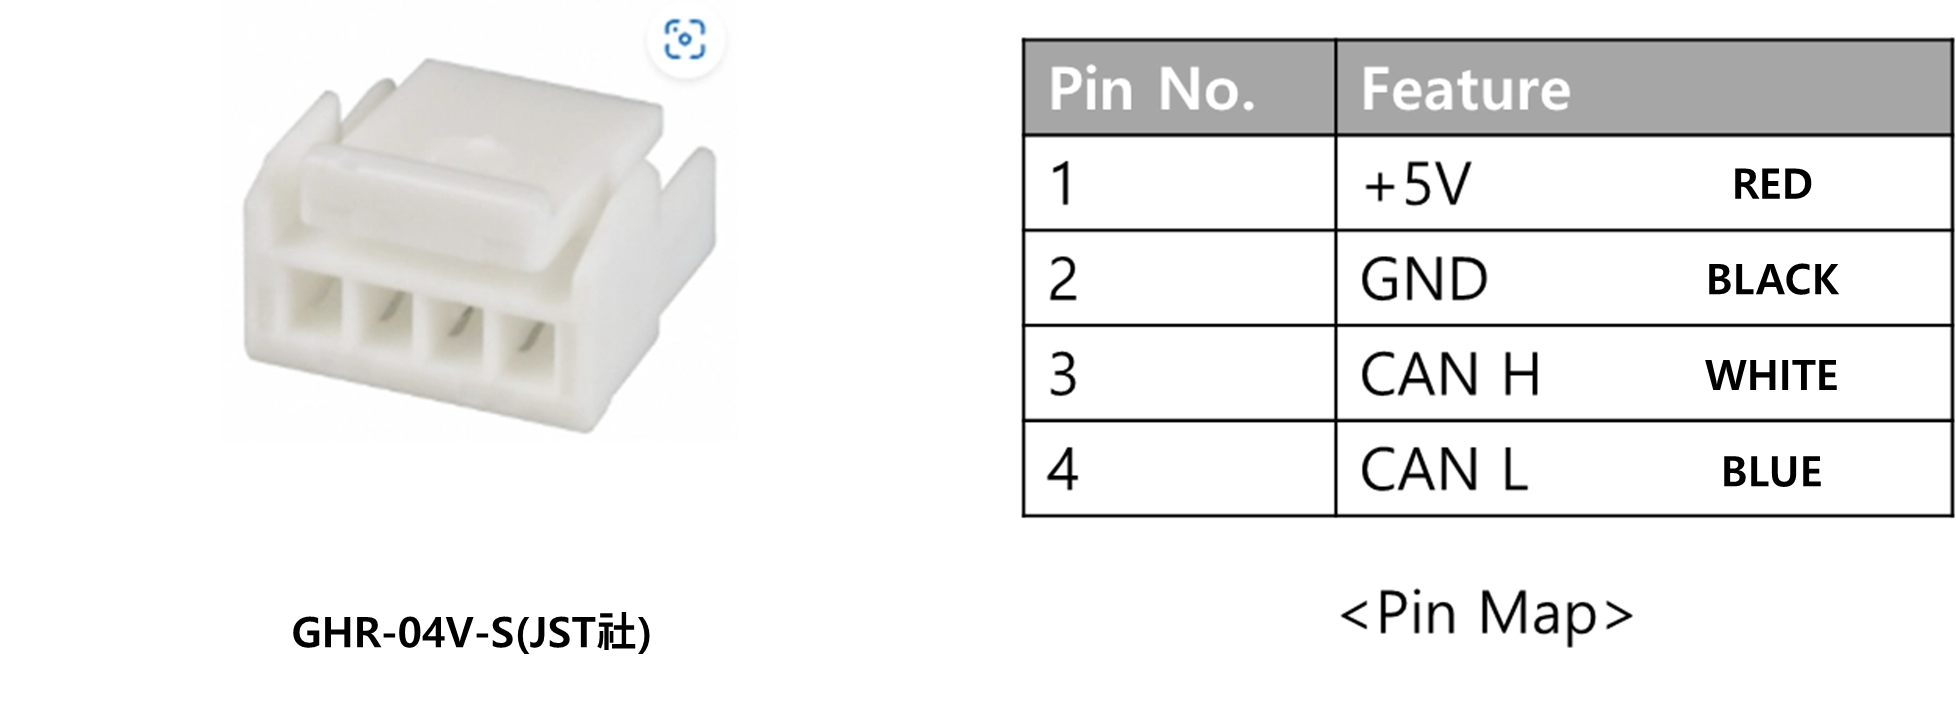
[!NOTE] CAN 데이터를 수신하려면 CAN H와 CAN L 사이에 120 Ω 종단 저항이 필요합니다.
3. 통신
3.1 기본 CAN 설정
- 출력 속도는 100 Hz에서 1000 Hz까지 변경할 수 있습니다
- 변경 방법은 아래 '3.2 사용자 명령어'를 참고하시기 바랍니다
- CAN-2.0
- Nominal bitrate : 1Mbps
- Data bitrate : 1Mbps
- RX ID MASK : 0x220~0x22F, 0x320~0x32F
- CAN-FD
- Nominal bitrate : 1Mbps
- Data bitrate : 4Mbps (BRS mode)
- RX ID MASK : 0x220~0x22F, 0x320~0x32F
- PCAN: CAN-FD 파라미터 설정
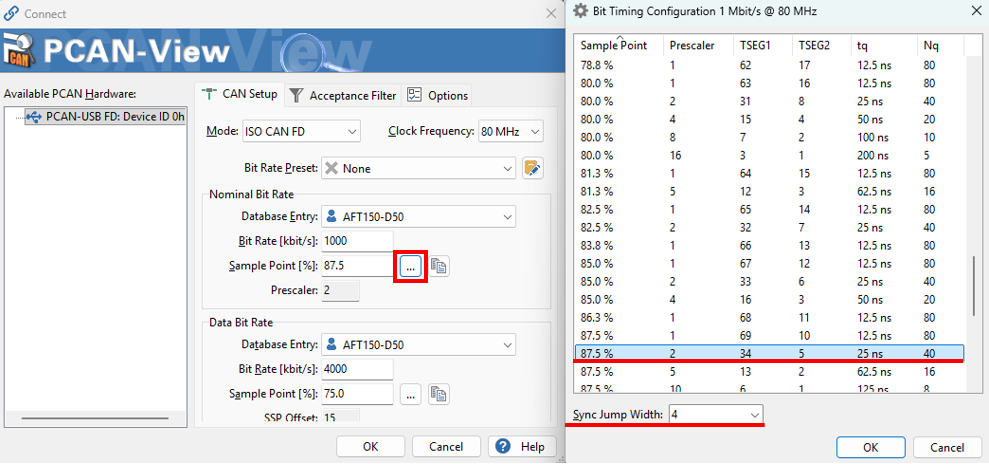
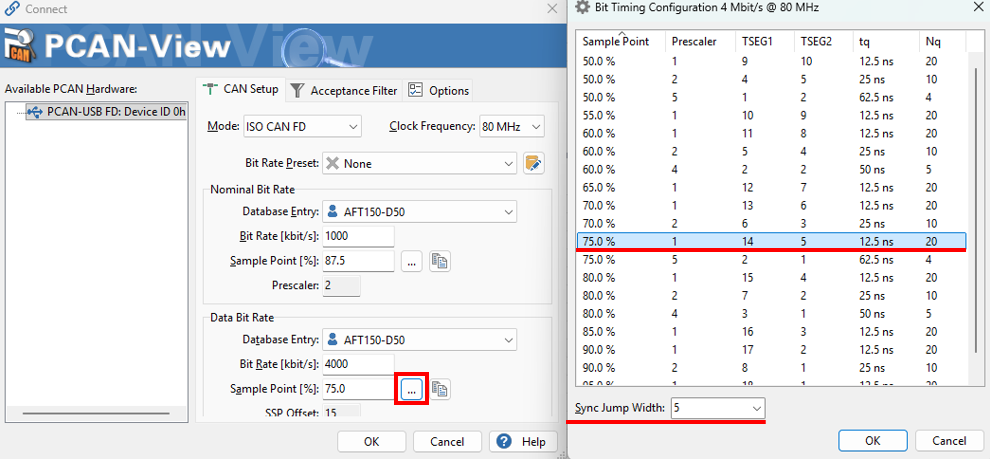
3.2 사용자 명령어
- RX CAN ID: 0x223 (CAN 2.0), 0x323 (CAN FD)
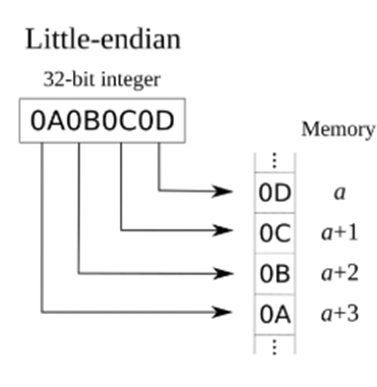
TX CAN ID: 기본 설정된 TX CAN ID는 0x260(CAN 2.0)과 0x360(CAN FD)입니다. 따라서 아래 표의 'current TX CAN ID'는 [0x60, 0x02] 또는 [0x60, 0x03](LSB 우선)으로 표기됩니다. - 데이터 전송 절차
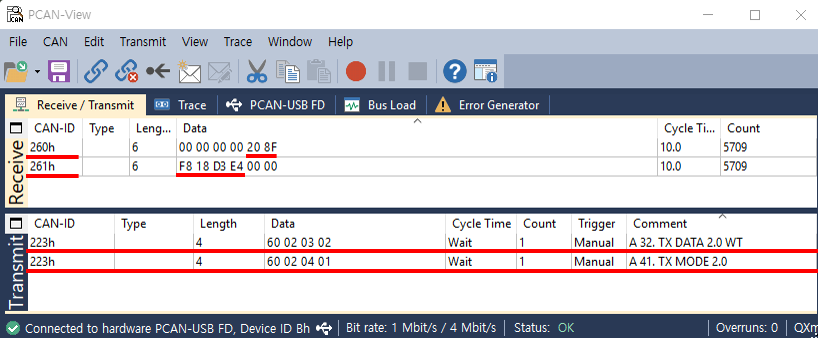
센서는 전원 인가 후 자동으로 데이터를 출력하지 않습니다. 데이터를 수신하려면 호스트에서 CAN MODE 설정 명령을 보낸 다음 TRANSMIT DATA 요청 명령을 보내야 합니다.
예시:
CAN MODE: ID:0x223, Data:0x60 0x02 0x04 0x01
TRANSMIT DATA: ID:0x223, Data:0x60 0x02 0x03 0x02
| COMMAND | RX CAN ID | Data[0] | Data[1] | Data[2] | Data[3] 아래 표 참고 | Data[4] | Data[5] |
|---|---|---|---|---|---|---|---|
| SENSOR TX CAN ID SET | 0x223 0x323 | current TX CAN ID (LSB) | current TX CAN ID (MSB) | 0x01 | 0x01 0x02 | TX CAN 2.0 ID(LSB) TX CAN FD ID(LSB) | TX CAN 2.0 ID(MSB) TX CAN FD ID(MSB) |
| BIAS | 0x02 | ||||||
| TRANSMIT DATA | 0x03 | 0x01 0x03 0x05 | |||||
| CAN MODE | 0x04 | 0x01 0x02 | |||||
| SAMPLE RATE SET | 0x05 | 0x01 0x02 0x03 0x04 | |||||
| FD PARAMETER SET | 0x06 | 0x01 0x02 0x03 0x04 | |||||
| AVERAGE FILTER SET | 0x07 | 0x01~0xff | |||||
| TX CAN ID CONFIRM | 0xFF | 0xFE | 0xFC | 0x01 0x02 | |||
| FACTORY RESET | 0xFF | 0xFE | 0xFD |
| COMMAND | Data[3] 설명 |
|---|---|
| SENSOR TX CAN ID SET | 0x01 : TX CAN 2.0 ID 설정 예) ID(LSB) = 0x23, ID(MSB) = 0x01, 결과 ID 0x123 0x02 : TX CAN FD ID 설정 예) ID(LSB) = 0x56, ID(MSB) = 0x04, 결과 ID 0x456 |
| BIAS | 바이어스 (영점 설정) |
| TRANSMIT DATA | 0x01 : INT 데이터 전송 0x03 : INT Combined 데이터 전송 (FD 전용) 0x05 : Float Combined 데이터 전송 (FD 전용) |
| CAN MODE | 0x01 : CAN 2.0 모드 0x02 : CAN FD 모드 BRS OFF (2026.07.02부터 적용) 0x03 : CAN FD 모드 BRS ON (2026.07.02부터 적용) |
| SAMPLE RATE SET | 0x01 : RATE 100Hz 0x02 : RATE 250Hz 0x03 : RATE 500Hz 0x04 : RATE 1000Hz (기본값) |
| FD PARAMETER SET | 0x01 : FDSET1 0x02 : FDSET2 0x03 : FDSET3 (기본값) 0x04 : FDSET4 |
| AVERAGE FILTER SET | 0x01~0xff (2026.10.12부터 적용) (0x01 : 기본값, 필터 없음) |
| TX CAN ID CONFIRM | 0x01 : TX CAN 2.0 ID 확인 : 데이터 필드 미사용 (DLC = 0) 0x02 : TX CAN FD ID 확인 : 데이터 필드 미사용 (DLC = 0) |
| FACTORY RESET | FDSET3 (기본값) RATE 1000Hz (기본값) Zero Bias (기본값) current TX CAN 2.0 ID : 0x260, current TX CAN FD ID : 0x360 (기본값) FILTER : 0x01 (기본값) |
3.3 센서 데이터 출력
[!NOTE] 센서 신호 안정화를 위해 약 30분의 구동 시간을 권장합니다. 사용 전 최소 10분 이상 센서 데이터를 출력 상태로 두시기 바랍니다. 처음 10분 동안의 출력 데이터에는 드리프트가 발생할 수 있습니다.
Force INT 데이터 전송 (data[2] : 0x03, data[3] : 1 또는 2)
| INDEX | TX CAN ID | DLC | data[0] | data[1] | data[2] | data[3] | data[4] | data[5] |
|---|---|---|---|---|---|---|---|---|
| FINT | 2.0 ID 0x260 FD ID 0x360 | 6 | Fx(LSB) | Fx(MSB) | Fy(LSB) | Fy(MSB) | Fz(LSB) | Fz(MSB) |
- Fx Output = 0
- Fy Output = 0
- Fz Output = Fz(MSB)*256 + Fz(LSB)
- Force[N] = Force Output/10
[!NOTE] 최종 계산된 힘과 토크 값은 16비트 정수형으로 형변환해야 합니다.
Torque INT 데이터 전송 (data[2] : 0x03, data[3] : 1 또는 2)
| INDEX | TX CAN ID | DLC | data[0] | data[1] | data[2] | data[3] | data[4] | data[5] |
|---|---|---|---|---|---|---|---|---|
| TINT | 2.0 ID 0x261 FD ID 0x361 | 6 | Tx(LSB) | Tx(MSB) | Ty(LSB) | Ty(MSB) | Tz(LSB) | Tz(MSB) |
- Tx Output = Tx(MSB)*256 + Tx(LSB)
- Ty Output = Ty(MSB)*256 + Ty(LSB)
- Tz Output = 0
- Torque[Nm] = Torque Output/100
[!NOTE] 최종 계산된 힘과 토크 값은 16비트 정수형으로 형변환해야 합니다.
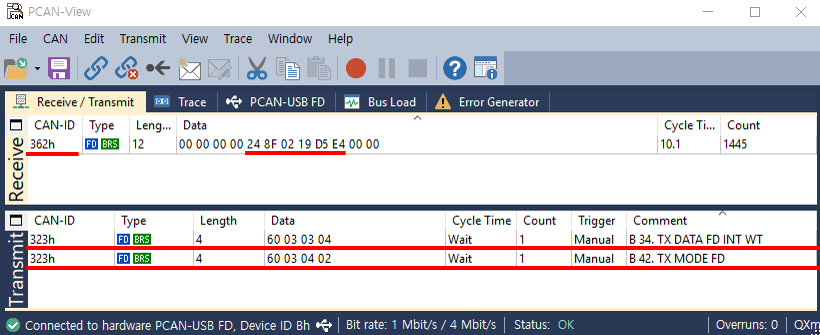
Combined INT 데이터 전송 (data[2] : 0x03, data[3] : 3 또는 4)
| INDEX | TX CAN ID | DLC | data[0] | data[1] | data[2] | data[3] | data[4] | data[5] |
|---|---|---|---|---|---|---|---|---|
| CINT | FD ID 0x362 | 12 | Fx(LSB) | Fx(MSB) | Fy(LSB) | Fy(MSB) | Fz(LSB) | Fz(MSB) |
| INDEX | data[6] | data[7] | data[8] | data[9] | data[10] | data[11] |
|---|---|---|---|---|---|---|
| CINT | Tx(LSB) | Tx(MSB) | Ty(LSB) | Ty(MSB) | Tz(LSB) | Tz(MSB) |
- Fx Output = 0
- Fy Output = 0
- Fz Output = Fz(MSB)*256 + Fz(LSB)
- Tx Output = Tx(MSB)*256 + Tx(LSB)
- Ty Output = Ty(MSB)*256 + Ty(LSB)
- Tz Output = 0
- Force[N] = Force Output/10
- Torque[Nm] = Torque Output/100
[!NOTE] 최종 계산된 힘과 토크 값은 16비트 정수형으로 형변환해야 합니다.
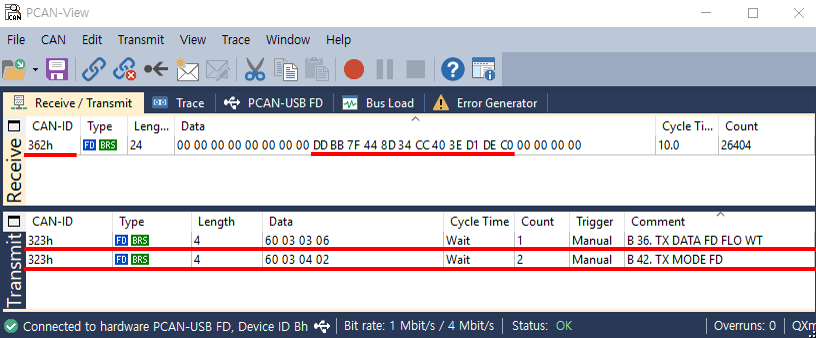
Combined Float 데이터 전송 (data[0] : 0x03, data[1] : 5 또는 6)
| INDEX | TX CAN ID | DLC | data[0~3] | data[4~7] | data[8~11] | data[12~15] | data[16~19] | data[20~23] |
|---|---|---|---|---|---|---|---|---|
| CFLOAT | FD ID 0x362 | 24 | Fx | Fy | Fz | Tx | Ty | Tz |
float Fx_Output = 0 ;float Fy_Output = 0 ;uint32_t Fz_Raw = (Fz(MSB) << 24) | (Fz(3rd) << 16) | (Fz(2nd) << 8) | (Fz(LSB));float Fz_Output = *(float *)&Fz_Raw ;uint32_t Tx_Raw = (Tx(MSB) << 24) | (Tx(3rd) << 16) | (Tx(2nd) << 8) | (Tx(LSB));float Tx_Output = *(float *)&Tx_Raw ;uint32_t Ty_Raw = (Ty(MSB) << 24) | (Ty(3rd) << 16) | (Ty(2nd) << 8) | (Ty(LSB));float Ty_Output = *(float *)&Ty_Raw ;float Tz_Output = 0 ;- Force[N] = Force Output
- Torque[Nm] = Torque Output
[!NOTE] 최종 계산된 힘과 토크 값은 float형으로 형변환해야 합니다.
[!NOTE] 데이터 계산은 리틀 엔디언(little-endian) 형식을 따라야 합니다.
4. 추가 정보
4.1 USB-to-CAN 인터페이스
PCAN-USB FD 장치 (USB to CAN FD)
- 다른 CAN 지원 보드를 사용할 수도 있으나, 샘플 프로그램을 사용하려면 PEAK-System 컨버터를 사용하시기 바랍니다
- 장치 품번 IPEH-004022
- PCAN-View (데이터 표시용 Windows 소프트웨어)
FAQ
Q. 방수 등급은 어떻게 되나요?
A. 방수 및 방진을 지원하지 않습니다.
Q. NC는 어떤 의미인가요?
A. Not Connected(NC)를 의미합니다.
Q. 사용 온도를 초과하면 어떤 문제가 생기나요?
A. 허용 범위 내의 온도 변화는 보정값에 의해 보상되어 출력됩니다. 하지만 권장 온도 범위를 넘어서 사용하는 경우 측정값이 왜곡되어 비정상적인 값이 출력됩니다.
Q. 추가 소프트웨어를 개발하는 것이 가능한가요?
A. 별도의 협의와 상담을 통해 진행됩니다.
Q. 케이블을 연장할 수 있나요?
A. 당사에서 제작하지 않은 케이블을 사용하여 발생하는 문제에 대해서는 책임지지 않습니다. 케이블 길이는 1 m 이하를 권장하며, 최대 3 m까지 사용할 수 있습니다.
Q. 센서를 직접 분해해도 괜찮은가요?
A. 센서를 분해하면 A/S 정책이 소멸되며 센서 보정값이 틀어질 수 있습니다.
개정 이력
| 날짜 | 내용 |
|---|---|
| 2026.10.14 | 미사용 축(Fx, Fy, Tz)을 = 0 으로 표기, RX ID MASK 표시 수정 (현재 버전) |
| 2026.10.13 | 문구 수정 |
| 2026.10.12 | AVERAGE FILTER SET |
| 2026.07.24 | |
| 2026.07.02 | CAN MODE 옵션 변경 (CAN FD BRS OFF / BRS ON) |
| 2026.04.28 |