초소형 6축 힘/토크 센서 AFT100-D20-C (KOR)
Rev. 2026.09.15
매뉴얼 안내
저희 힘토크 센서를 구매해 주셔서 감사합니다.
이 매뉴얼에는 AIDIN ROBOTICS AFT100-D20를 올바르게 사용하기 위해 필요한 정보가 포함되어 있습니다.
소프트웨어를 사용할 때 반드시 매뉴얼을 주의 깊게 읽어주시기 바랍니다.
로봇 시스템이 정해진 조건 외에서 사용될 경우 제품의 기본 성능이 발휘되지 않을 수 있음을 유의하시기 바랍니다.
이 매뉴얼에서는 힘토크 센서 사용 시 발생할 수 있는 위험과 그 결과를 설명하고 있습니다.
안전하고 올바르게 사용하기 위해 이 매뉴얼에 기재된 안전 수칙을 반드시 준수하시기 바랍니다.
주의사항
이 매뉴얼은 AIDIN ROBOTICS의 허가 없이 복사, 복제 또는 공유할 수 없습니다.
매뉴얼이나 제공된 지침에 오류가 있을 경우 당사에 알려주시기 바랍니다.
제조업체
에이딘로보틱스
경고 및 주의
🚫 이 기호는 관련 지침을 제대로 따르지 않을 경우 심각한 부상 또는 사망 위험이 있음을 나타냅니다.
⚠️ 이 기호는 관련 지침을 제대로 따르지 않을 경우 인명 피해나 장비 및 시설의 물리적 손상 위험이 있음을 나타냅니다.
1. 제품소개
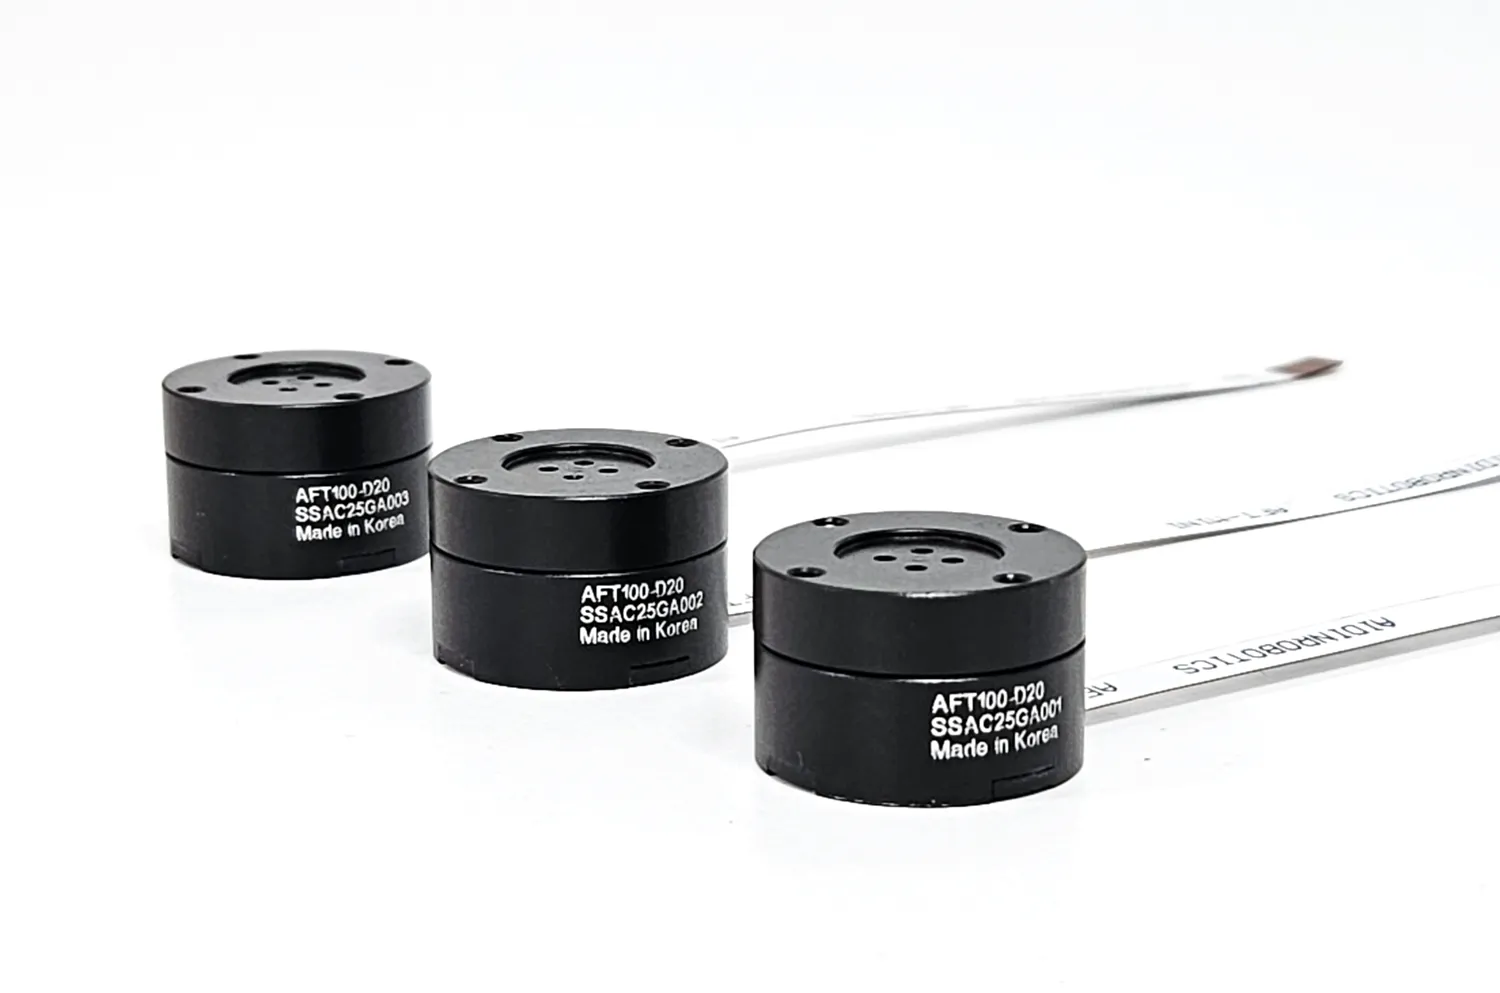
1.1 초소형 6축 힘/토크 센서 (AFT100-D20)
1.2 특장점
- 초소형 사이즈의 6축 힘/토크 센서
- 올인원 타입 (추가 장비, 앰프 불필요)
- 디지털 통신방식 지원 (CAN)
- 쉬운 설치와 데이터 출력
- 그리퍼, 로봇핸드, 헬스케어, VR/햅틱 분야 등 적용 가능
1.3 사양
| Index | Unit | AFT100-D20-C |
|---|---|---|
| Operating voltage | VDC | 5 |
| Max. safe excitation voltage | VDC | 10 |
| Force range | N | 100 |
| Torque range | Nm | 0.75 |
| Break force | N | 200 |
| Break torque | Nm | 1.5 |
| Force resolution | N | 0.13 |
| Torque resolution | Nm | 0.0004 |
| Force Noise-free resolution (STD) | N | 0.4 |
| Torque Noise-free resolution (STD) | Nm | 0.002 |
| Sample rate | Hz | 300 |
| Dimensions | mm | D20 x H13 |
| Weight | g | 8.1 |
| Temperature | 10-50℃ | |
| Interfaces | CAN CAN-FD (Available upon request) | |
| Connector | FPC: 0.5 pitch, 8pin Length: 50, 100, 200 mm For User: CAN_H / CAN_L / VCC / GND |
1.4 Flyer
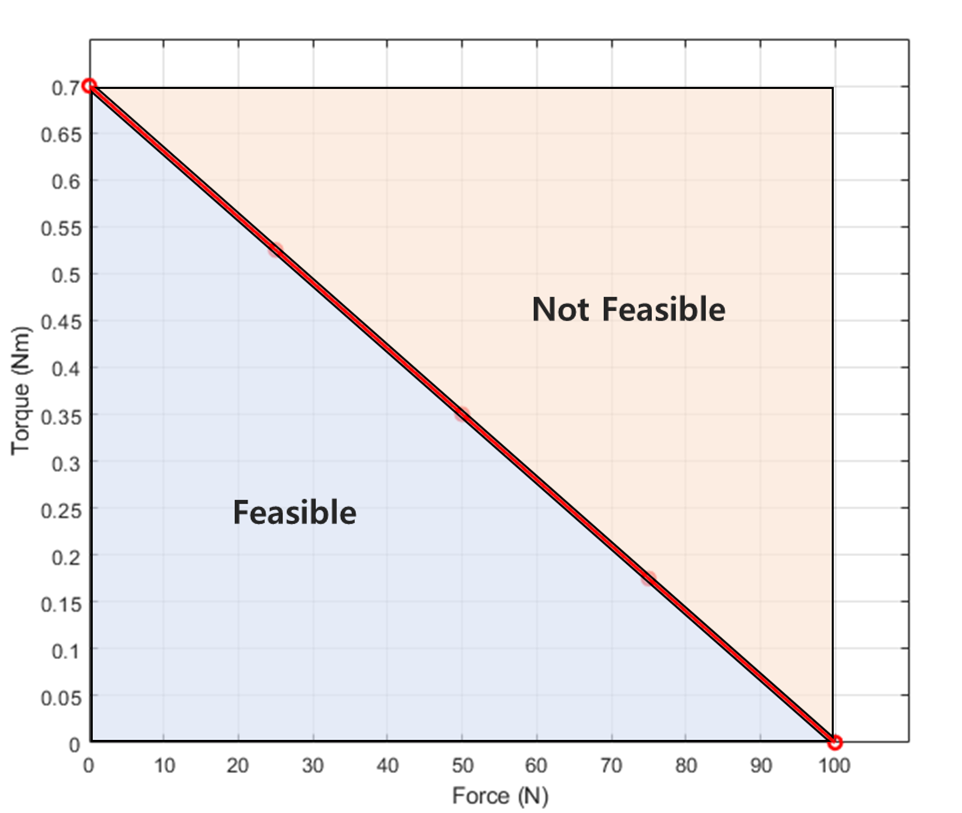
1.5 유효 측정 범위 (Feasible Sensing Range)
- 본 그래프는 힘과 토크가 동시에 작용할 때의 유효 측정 가능 영역 을 나타냅니다.
- 센서는 해당 유효 영역 내에서 정상적으로 동작합니다.
- 복합 하중이 유효 영역을 초과할 경우, 측정 성능의 저하가 있을 수 있습니다.
2. 설치 가이드
2.1 구성품
- AFT100-D20 * 1EA (FPC 케이블 일체형, 주문 시 선택)
- FPC-DIP 변환 보드 (테스트용)
2.2 마운팅
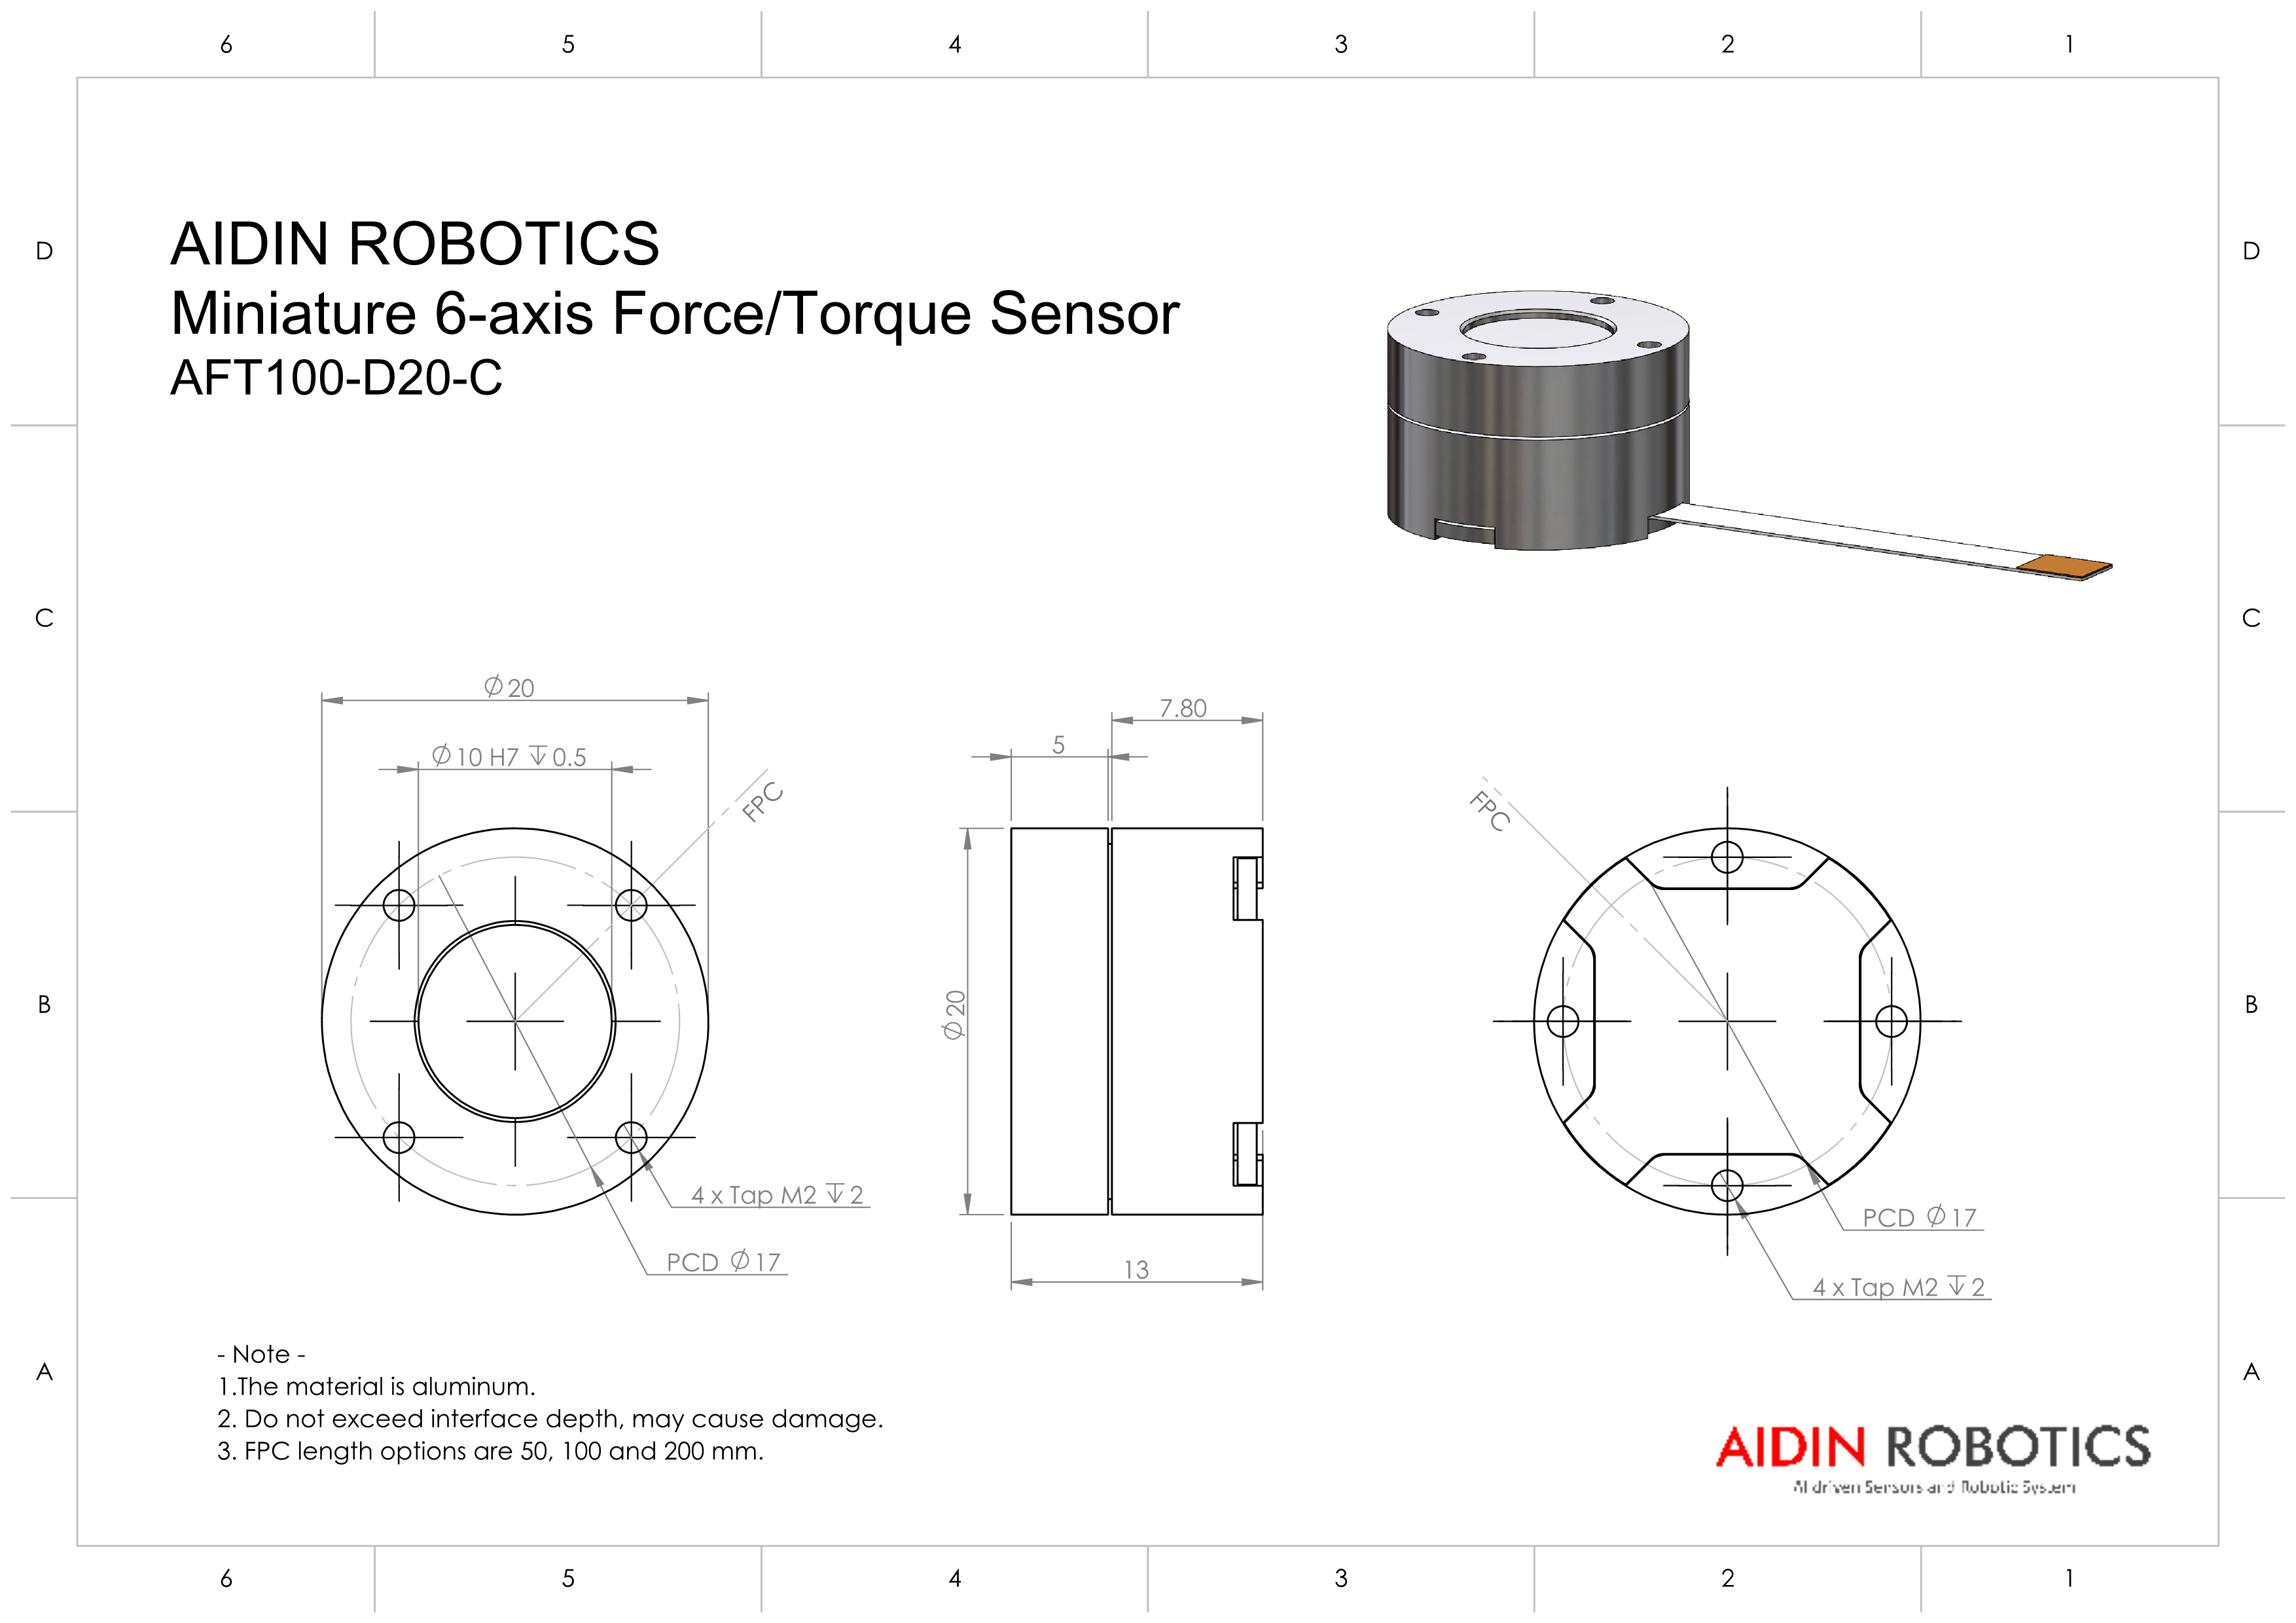
- 반드시 M2 볼트 로 1.5 kgf·cm (0.15 Nm) 의 토크로 체결해야 합니다.
- 내부 볼트를 분해할 경우 성능이 보장되지 않으며 A/S가 불가능합니다.
- 케이블이 끊어지거나 과도하게 잡아당겨지지 않도록 주의하십시오.
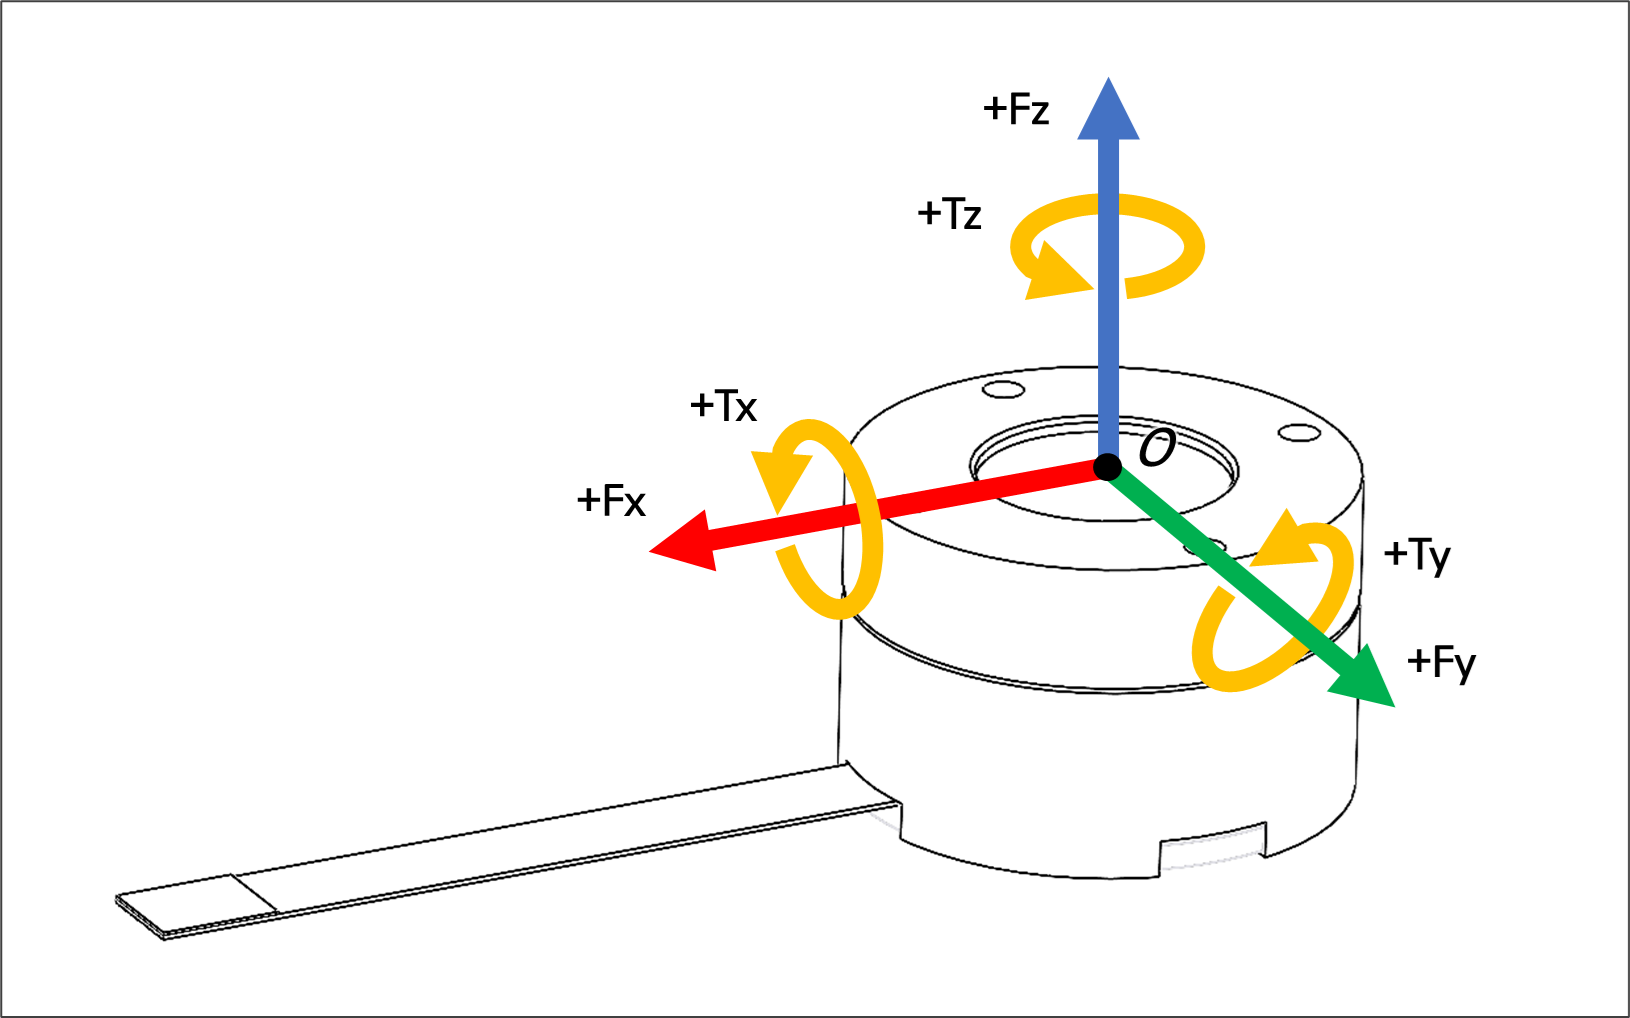
- 축 / 도면
-
힘/토크 좌표계
2.3 연결
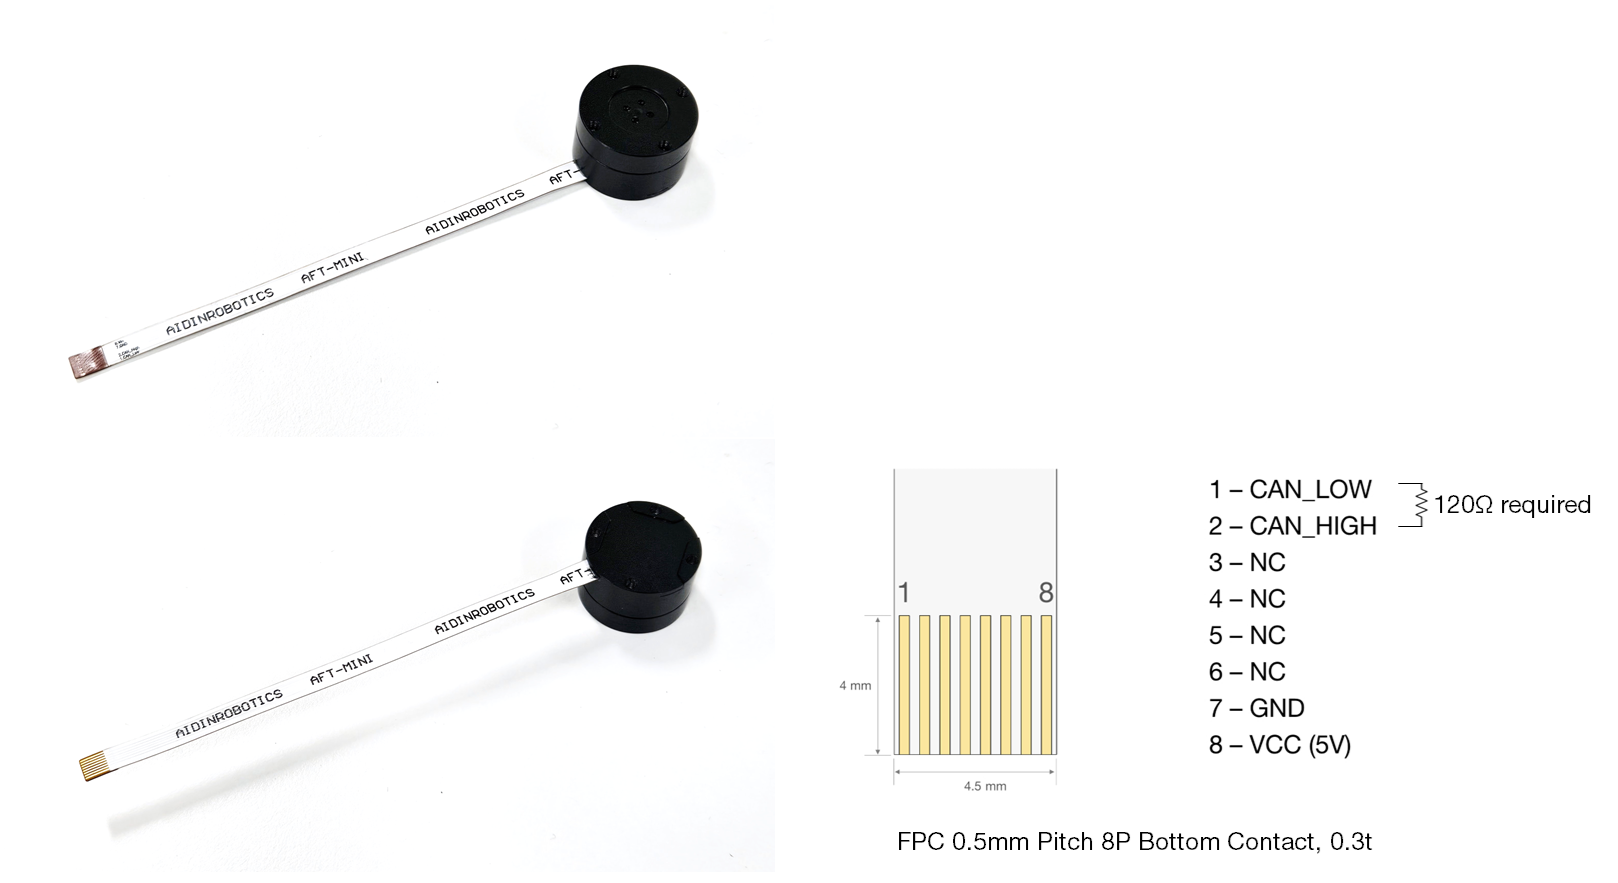
- 케이블 핀 배열
- 사용자용: CAN_H / CAN_L / VCC / GND (4핀)
- CAN_H와 CAN_L 사이에는 60~120 Ω 종단 저항을 연결해야 합니다.
- 길이 옵션: 50, 100, 200 mm (주문 선택)
- FPC 0.5 mm 피치, 8핀, 바텀 컨택, 두께 0.3t
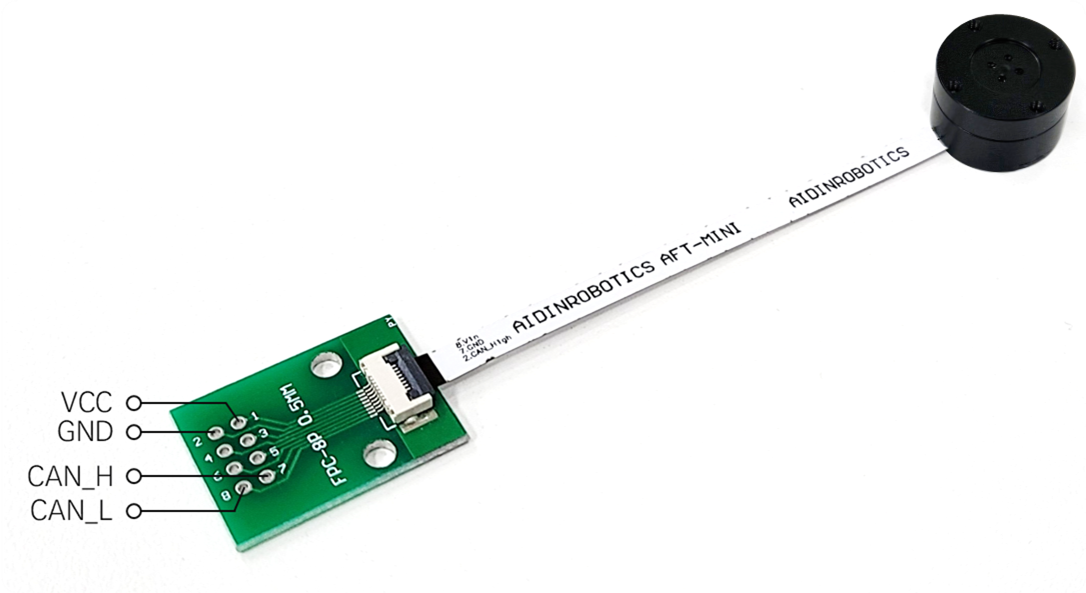
- 변환 보드 연결 예시 (Conversion Board Connection Example)
-
FPC 0.5 mm 피치 → DIP 변환 보드
-
간단한 테스트 환경 구축용
-
CAN_H 와 CAN_L 사이에 60~120 Ω 종단 저항 필요
-
시스템 통합 시에는 보드에 커넥터를 내장하는 것을 권장함
(커넥터 정보: FFC/FPC 커넥터, 8핀, ZIF, R/A, SMT, 원터치 플립락)
-
-
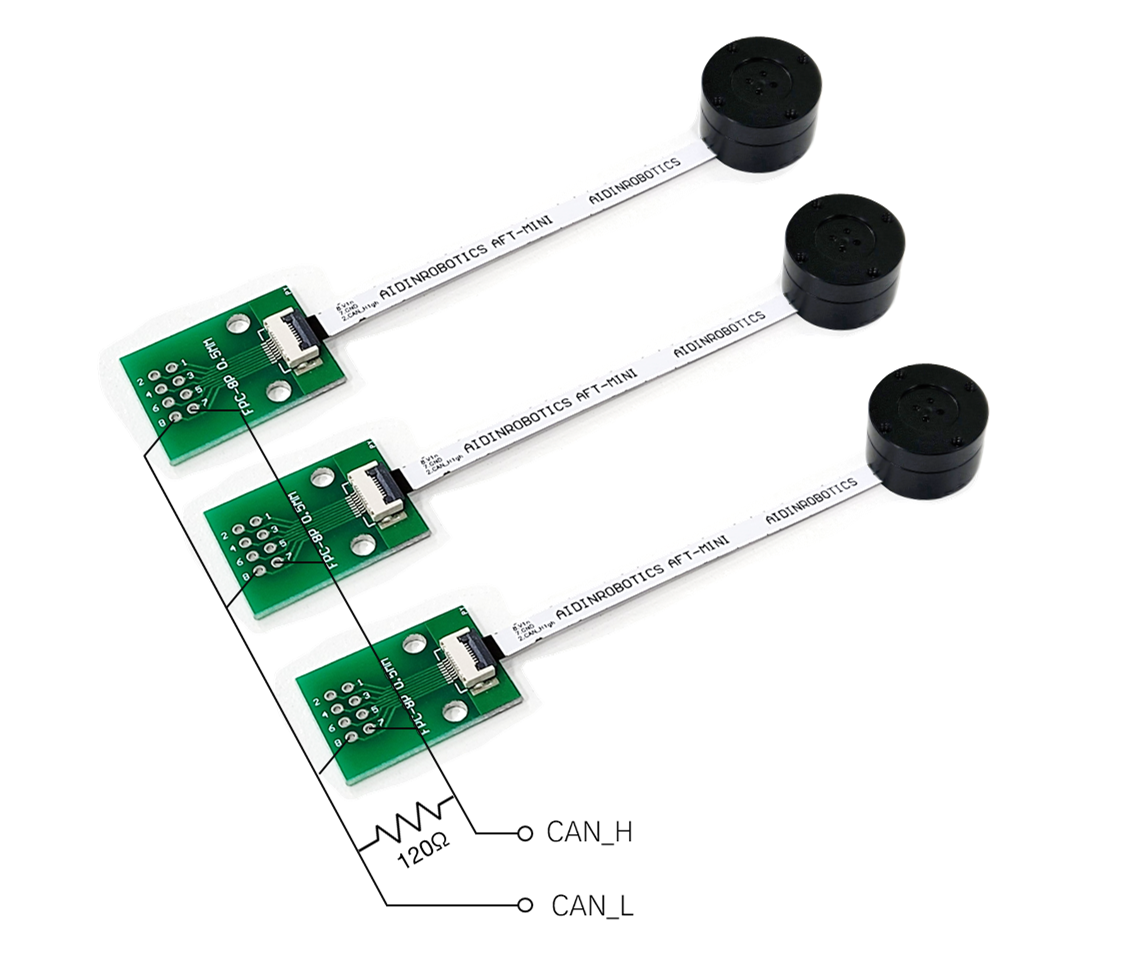
다중 연결 시 CAN_H, CAN_L 라인 및 종단 저항 구성 예시
(개별 ID 설정 필요 – 출고 시 기본 설정)
- 데이터 출력 포맷
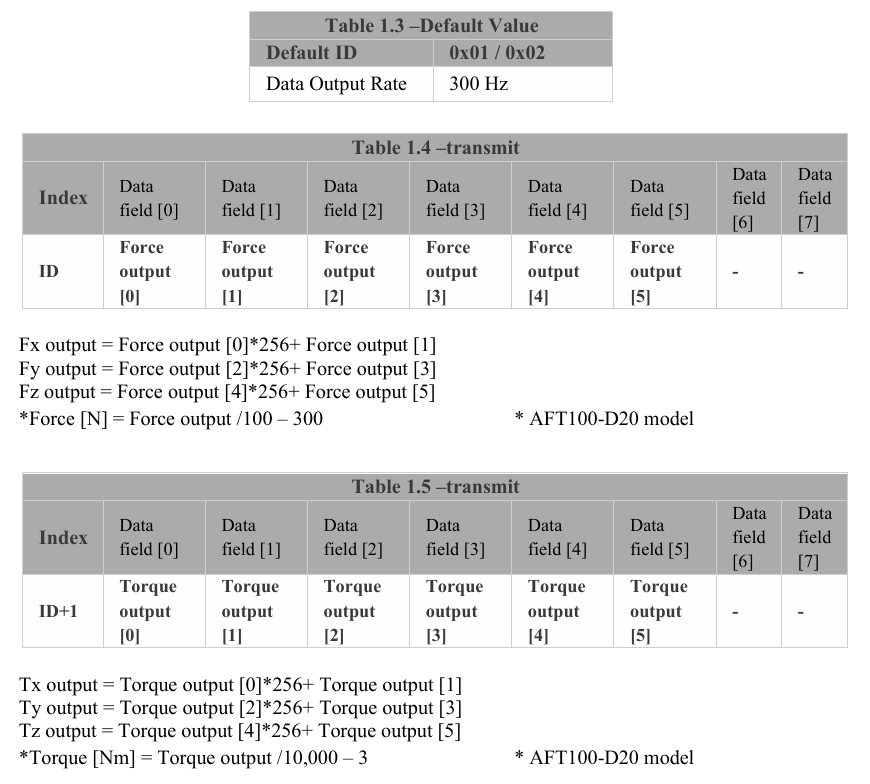
- Mode setting
| RX CAN ID | Data[0] | Data[1] | Data[2] | Data[3] | Data[4] | description |
|---|---|---|---|---|---|---|
| 0x102 | Current TX CAN ID | 0x00 | Stop FT Data Transmission | |||
| 0x102 | Current TX CAN ID | 0x01 | Setting ID | Sensor TX CAN ID setting Setting ID : 0x00~0xFF | ||
| 0x102 | Current TX CAN ID | 0x02 | 0x01 | Bias setting | ||
| 0x102 | Current TX CAN ID | 0x03 | 0x01 | Continuous FT data Transmitting | ||
| 0x102 | Current TX CAN ID | 0x04 | 0x01 | Single FT data Transmitting | ||
| 0x102 | Current TX CAN ID | 0x05 | Sample rate parameter [0] | Sample rate parameter [1] | Sample rate parameter [2] | Sample rate setting Sample rate parameter = Sample rate parameter [0] * 65536 + Sample rate parameter [1] * 256 + Sample rate parameter [0] Sample rate = (1,000,000/Sample rate parameter) ex) 1000Hz, Sample rate parameter = {0x00, 0x03, 0xE8} ex) 300Hz, Sample rate parameter = {0x00, 0x0D, 0x05} ex) 100Hz, Sample rate parameter = {0x00, 0x27, 0x10} ex) 10Hz, Sample rate parameter = {0x01, 0x86, 0xA0} |
| 0x102 | Current TX CAN ID | 0x06 | 0x00 ~ 0x04 | Average filter mode 0x00 : default 0x01 ~ 0x04 : average filter mode Higher values (up to 0x04) increase the filter level. | ||
| 0x102 | 0xFF | 0xFF | Factory Reset (to default) default Current TX CAN ID : 0x01 frequency : 300Hz (continuous mode) filter : 0x00 (default) |
3. 소프트웨어
- USB-to-CAN 장치 드라이버 설치
- 다른 CAN 지원 보드를 사용할 수 있으나, 제공되는 샘플 프로그램을 사용하려면 IXXAT 변환기 를 사용해야 합니다.
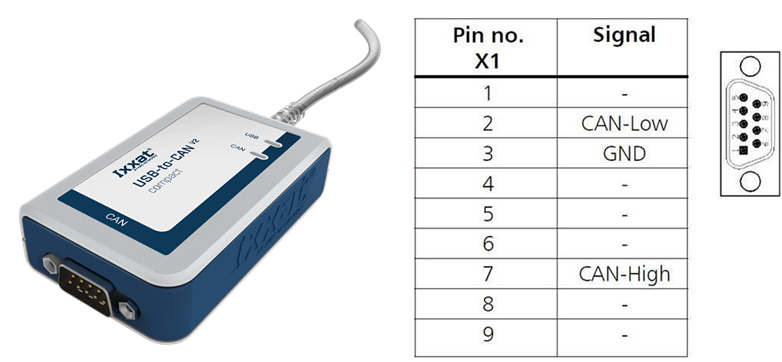
-
🔗 USB-to-CAN V2 (ixxat.com) — version used in the manual: 1.01.0281.11001
-
IXXAT CAN VCI V4 - Windows drivers, VCI V4 - Windows 11, 10, 8, 7 [Driver, canAnalyser-Mini, Manuals, LabView and other add-ons]
- 설치 시 VCI V4를 체크하고, 설치 후 PC를 재부팅하십시오 (필수).
-
테스트 케이블 연결 세팅
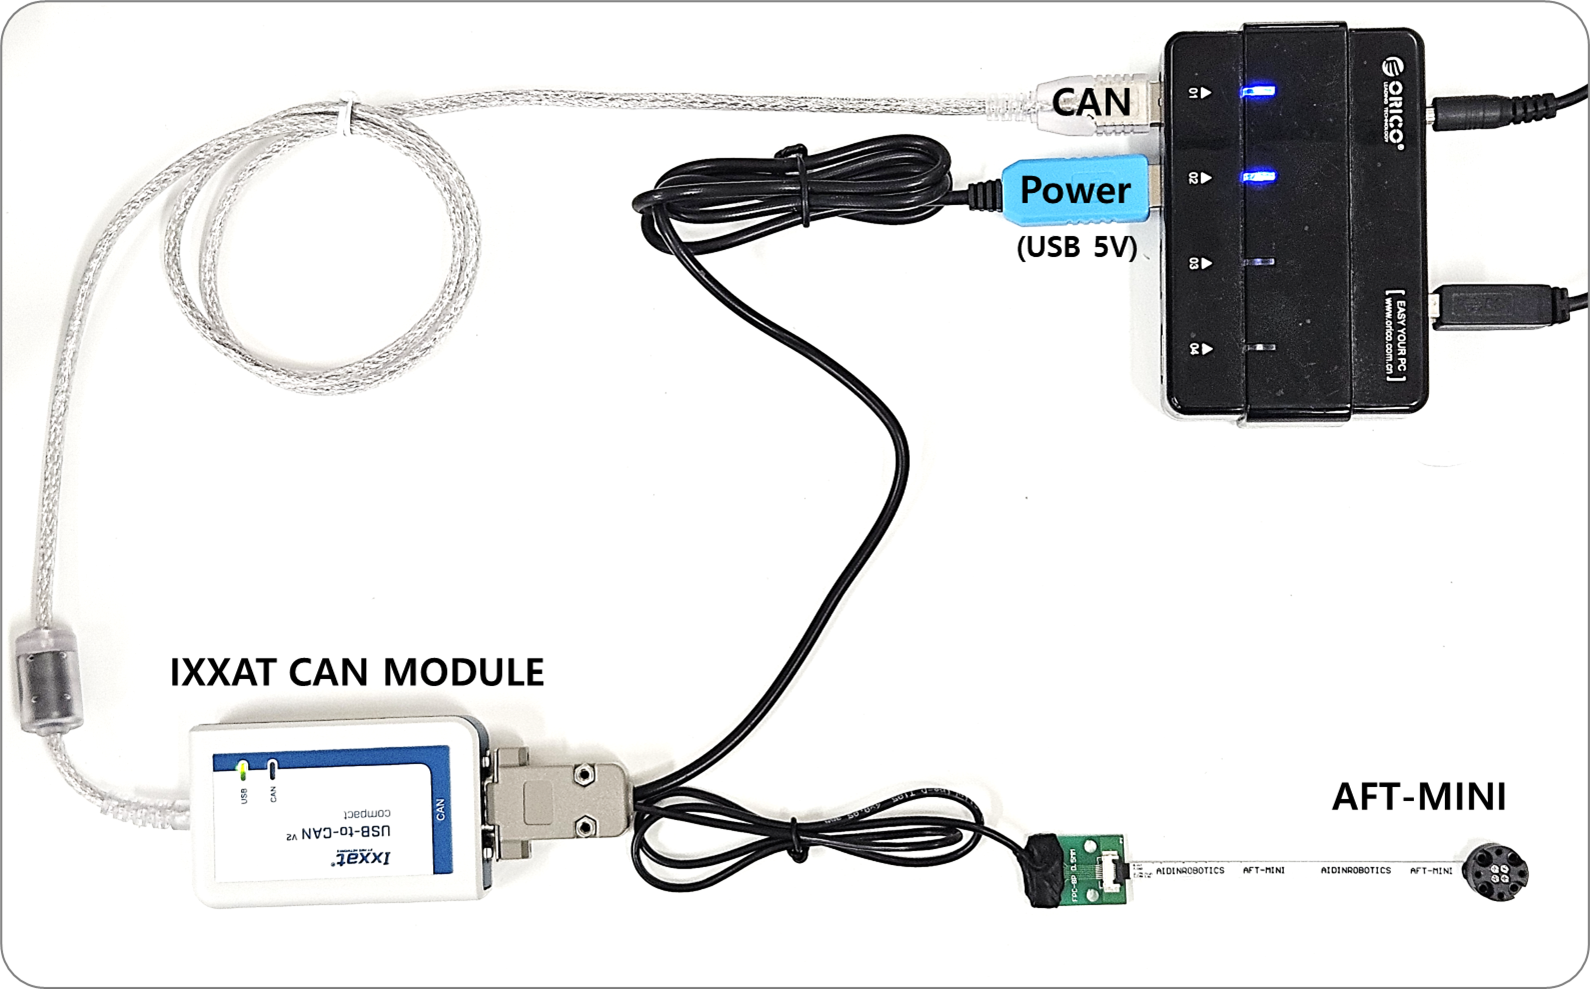
- CAN 버스 프로그램
-
CanAnalyzer3 Mini
windows → IXXAT → IXXAT CanAnalyzer3 Mini
-
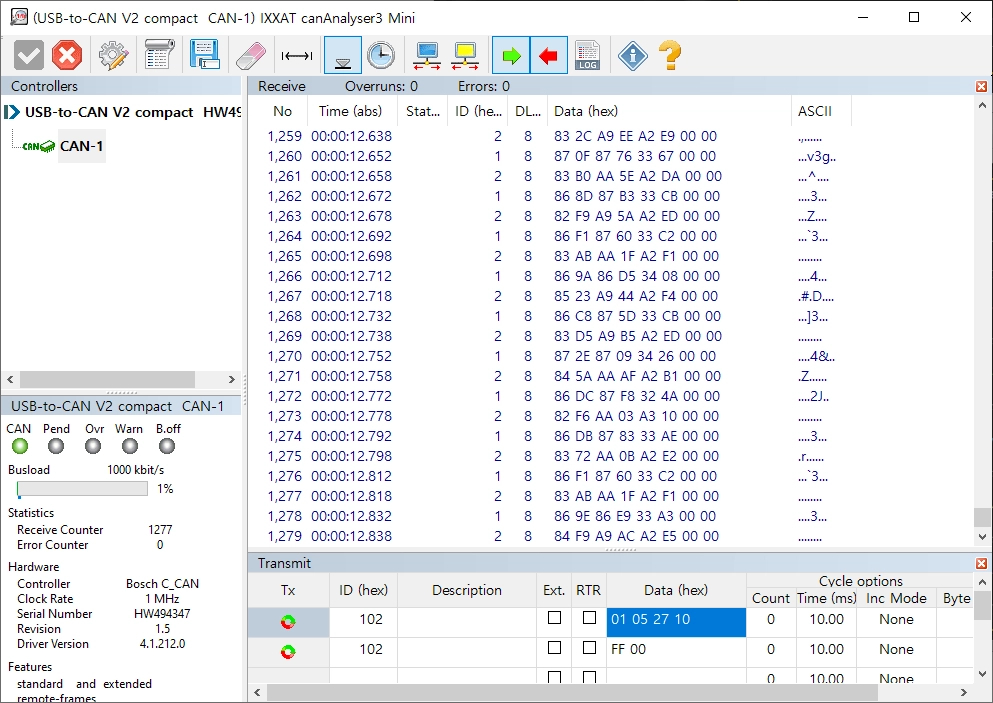
-
에이딘로보틱스 제공 샘플 프로그램
-
CAN 드라이버 설치 후 재부팅 필요 (이미 설치한 경우 생략 가능)
IXXAT CAN VCI V4 - Windows drivers
-
sample_installer 설치 (sample_install.exe 실행)
- 📎 sample_Installer.zip (대용량 파일 — 별도 제공)
-
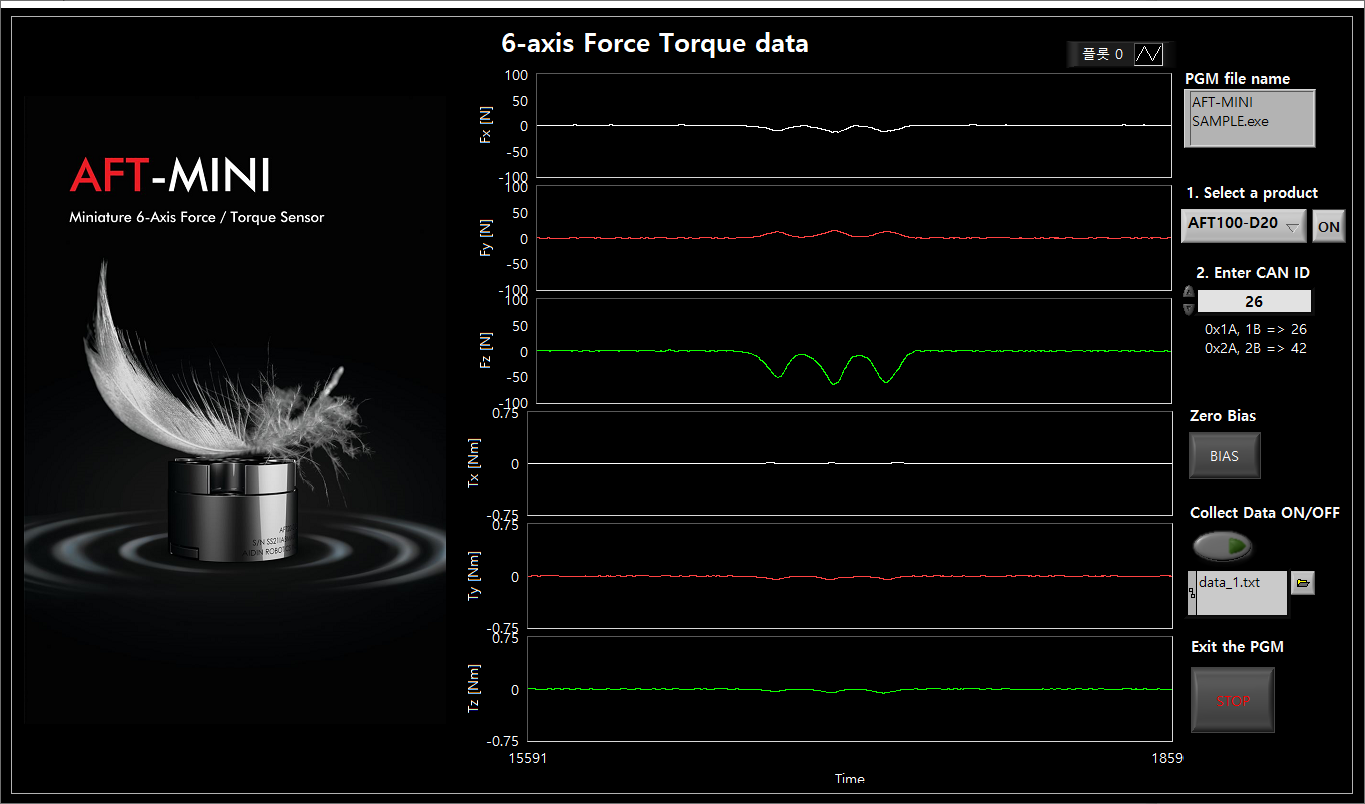
센서 연결 후 AFT-MINI SAMPLE.exe 실행
-
-
팝업 화면
-
CAN 디바이스 선택
- 사용하려는 장치를 선택합니다. 현재 PC에 연결된 장치가 목록에 표시됩니다.
- 해당 장치를 클릭한 후 OK 버튼을 누릅니다.
※ 샘플 프로그램은 IXXAT USB-to-CAN 변환기 를 기준으로 작성되었습니다.

-
제품 선택 및 CAN ID 입력
-
AFT100-D20 를 선택한 후 ON 버튼을 누릅니다.
-
연결한 센서의 CAN ID 를 입력합니다.
(기본값: 1A, 1B ⇒ 십진수 26 입력, IXXAT CanAnalyzer 에서 확인 가능)
-
-
제로 바이어스 (Zero Bias)
- 6축 힘/토크 데이터를 모두 제로(0) 로 초기화합니다.
- 설치 및 부착 요인을 제거하여 원하는 힘 값을 정확하게 측정 할 수 있습니다.
- 인터페이스 설명
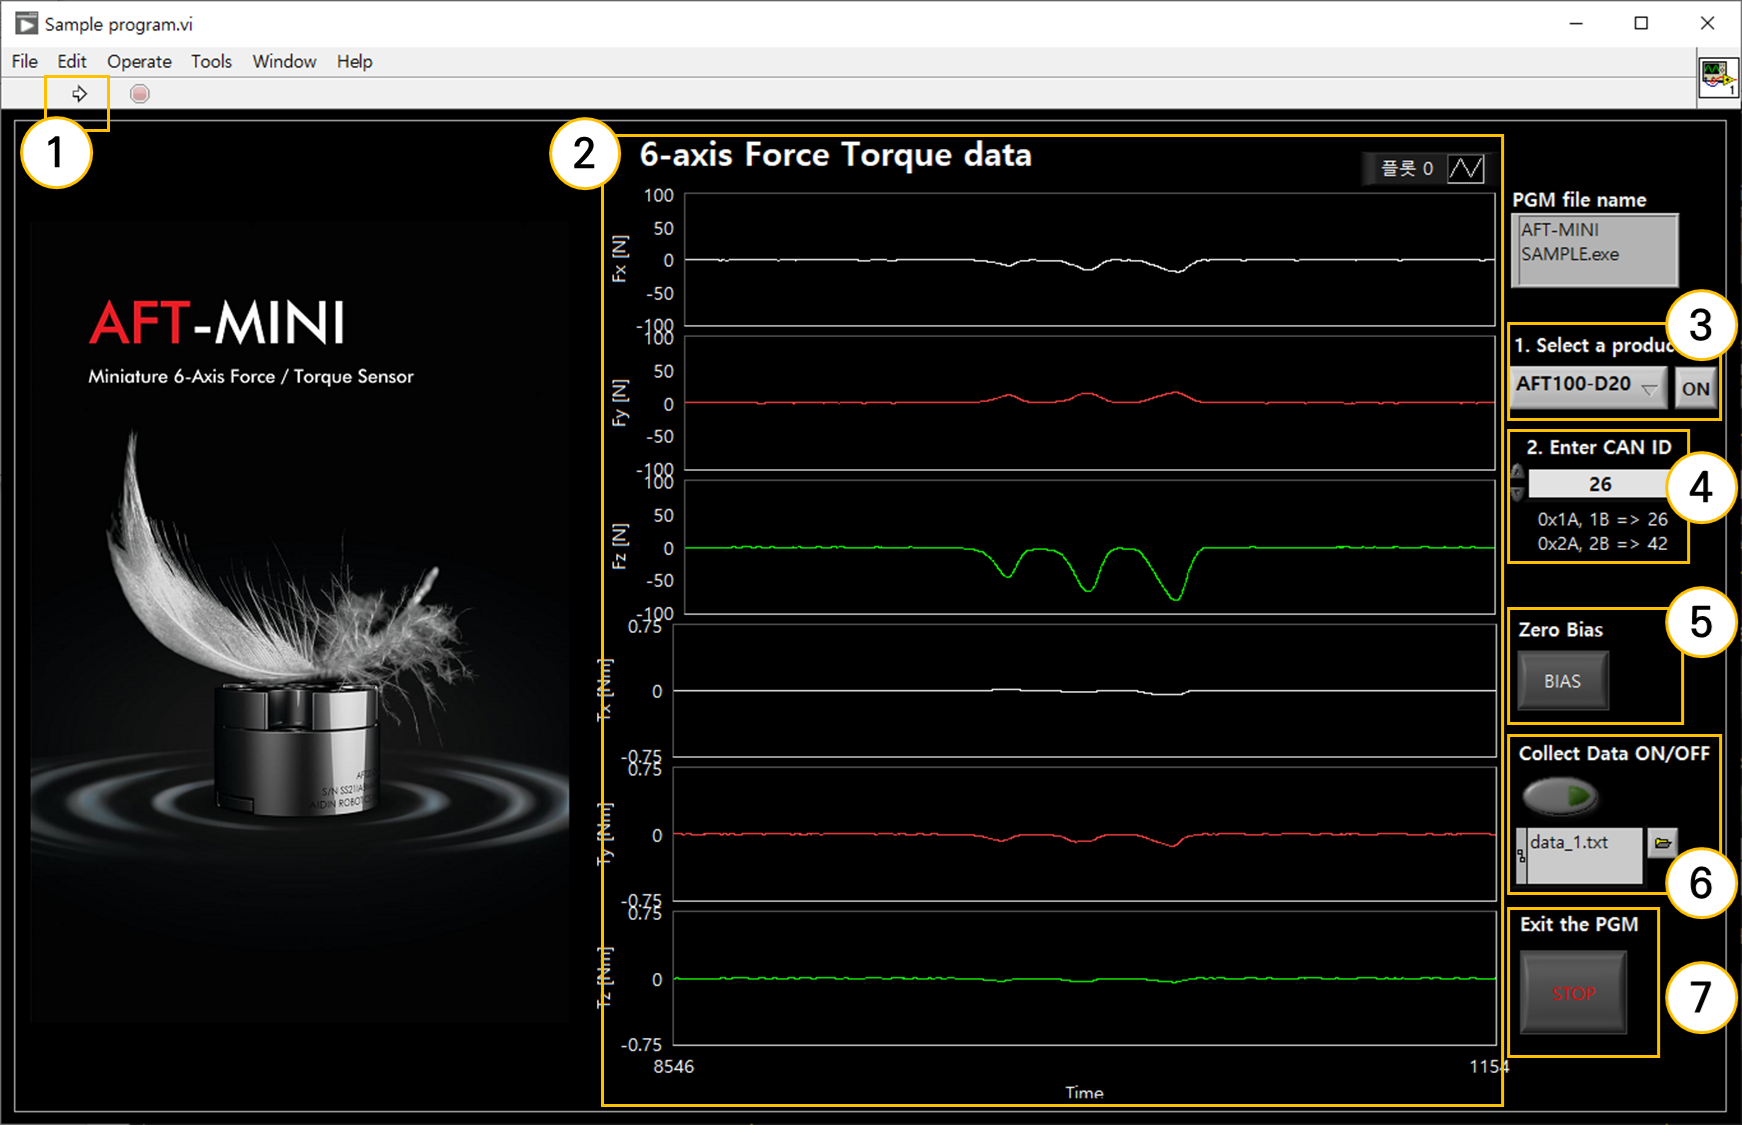
① 프로그램 실행 (Program Run)
- 샘플 프로그램을 실행합니다.
② 그래프 표시 (Graph Plot)
- 6축 힘/토크 데이터(Fx, Fy, Fz, Tx, Ty, Tz)를 실시간으로 그래프에서 확인할 수 있습니다.
③ 제품 선택 (Select a Product)
- AFT100-D20 을 선택한 후 ON 버튼을 누릅니다.
④ CAN ID 설정 (CAN ID)
-
연결된 센서의 CAN ID 를 설정합니다.
-
여러 ID가 있는 경우, 가장 낮은 ID 를 입력합니다.
예) 0x1A(26), 0x1B(27) → 26 입력
⑤ 영점 보정 (BIAS)
- 6축 힘/토크 데이터를 모두 제로(0) 로 초기화합니다.
- 설치 및 부착 요인을 제거하여 원하는 힘 값을 정확하게 측정 할 수 있습니다.
⑥ 데이터 수집 (Collect Data)
- 힘/토크 데이터 로그를 저장합니다.
- 데이터 저장 관련 자세한 내용은 아래 페이지 설명을 참고하십시오.
⑦ 프로그램 종료 (STOP)
- 프로그램을 종료합니다.
- 두 개의 STOP 버튼을 모두 누르면, 프로그램은 3초 후 종료됩니다.
3.1 데이터 로그 저장
-
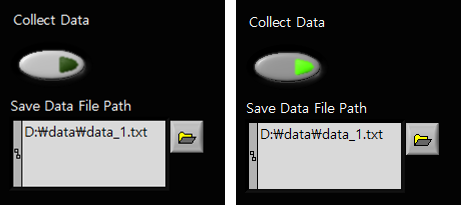
저장 디렉토리 설정 (Save Directory Settings)
데이터를 저장할 파일 이름을 설정합니다. 파일은 실행 프로그램이 위치한 폴더에 저장되며, 동일한 이름의 파일이 없으면 자동으로 생성됩니다. 데이터가 파일에 누적되므로, 저장할 때마다 새 파일을 지정 하여 저장하는 것을 권장합니다.
-
데이터 수집 (Collect Data)
Collect Data 버튼을 클릭하여 데이터 저장을 시작합니다. 저장 중에는 버튼이 점등 됩니다. 저장을 종료하려면 버튼을 다시 누릅니다. 데이터는 파일에 누적 저장되므로, 저장할 때마다 새 파일을 지정 하는 것을 권장합니다.
-
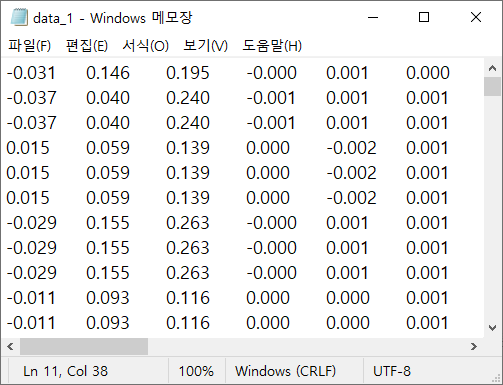
데이터 로그 확인 (Check Data Log)
- 해당 디렉토리의 파일을 열어 저장된 힘/토크 데이터를 확인할 수 있습니다.
- 데이터는 각 열에 다음 순서로 저장됩니다: Fx, Fy, Fz, Tx, Ty, Tz
FAQ
(내용 준비 중)
Revision History
| 날짜 | 내용 |
|---|---|
| 2026.09.15 | 초기 버전 (현재 버전) |