6축 힘/토크 센서 AFT200-D80-EC (KOR)
Rev. 2026.09.15
매뉴얼 안내
저희 힘/토크 센서를 구매해 주셔서 감사합니다.
이 매뉴얼에는 AIDIN ROBOTICS AFT200-D80 센서를 올바르게 사용하기 위한 필수 정보가 포함되어 있습니다.
소프트웨어 사용 시 반드시 본 매뉴얼을 자세히 확인해주시기 바랍니다.
로봇 시스템이 규정된 조건 밖에서 사용될 경우, 제품의 기본 성능이 발휘되지 않을 수 있음을 알려드립니다.
이 매뉴얼은 힘/토크 센서 사용 중 발생할 수 있는 위험과 그로 인한 결과에 대해 설명하고 있습니다.
안전하고 올바른 사용을 위해 반드시 본 매뉴얼에 명시된 안전 수칙을 준수하시기 바랍니다.
공지
본 매뉴얼은 AIDIN ROBOTICS의 허가 없이 복사, 재생산, 공유를 엄격히 금지합니다.
매뉴얼 또는 제공된 지침에서 오류를 발견하시면 저희에게 반드시 알려주시기 바랍니다.
(연락처: Sales@aidinrobotics.co.kr)
제조사
주식회사 에이딘로보틱스
안전 수칙
🚫 이 기호는 관련 지침을 제대로 따르지 않을 경우 심각한 부상 또는 사망 위험이 있음을 나타냅니다.
⚠️ 이 기호는 관련 지침을 제대로 따르지 않을 경우 인명 피해나 장비 및 시설의 물리적 손상 위험이 있음을 나타냅니다.
✅ AIDIN ROBOTICS의 AFT200-D80-EC 센서는 CE 인증 "A 등급"을 획득하였습니다.
1. 개요
1.1 6축 힘/토크 센서 AFT200-D80-EC
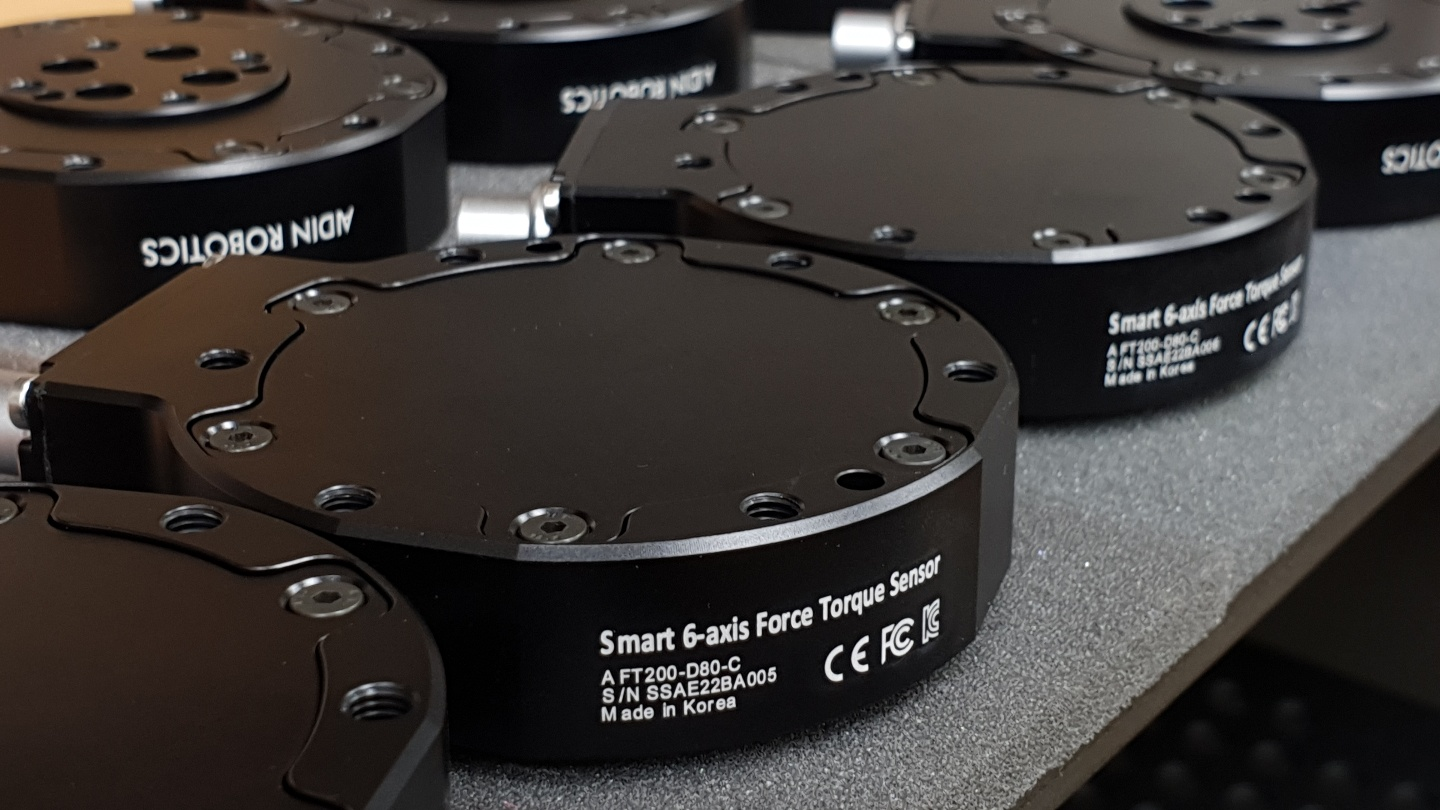
1.2 주요 특징
- 정전용량 방식의 스마트 6축 힘/토크 센서
- 올인원 센서 (추가 증폭기 불필요)
- 디지털 출력 통신 (EtherCAT)
- 간편한 설치 및 데이터 수집
- 그리퍼, 로봇 손, 협동 로봇, 산업용 로봇에 적용 가능
1.3 사양
| Index | Unit | Value |
|---|---|---|
| Operating voltage | VDC | 12 |
| Max. safe excitation voltage | VDC | 24 |
| Nominal force range | N | 200 |
| Nominal torque range | Nm | 15 |
| Limit force (Fxyz) | N | 300 |
| Limit torque | Nm | 22.5 |
| Force Resolution | N | 0.15 |
| Torque Resolution | Nm | 0.015 |
| Force Noise-free resolution (STD) | N | 0.4 |
| Torque Noise-free resolution (STD) | Nm | 0.025 |
| Maximum sample rate | Hz | 1,000 |
| Dimensions | mm | D80 x H21.5 |
| IP rating | IP65 | |
| Operating temperature | 10-50℃ |
1.4 Flyer
- 📎 [AIDIN ROBOTICS] Mini_AFT200 Leaflet(KO).pdf (파일 준비 중)
2. 설치 가이드
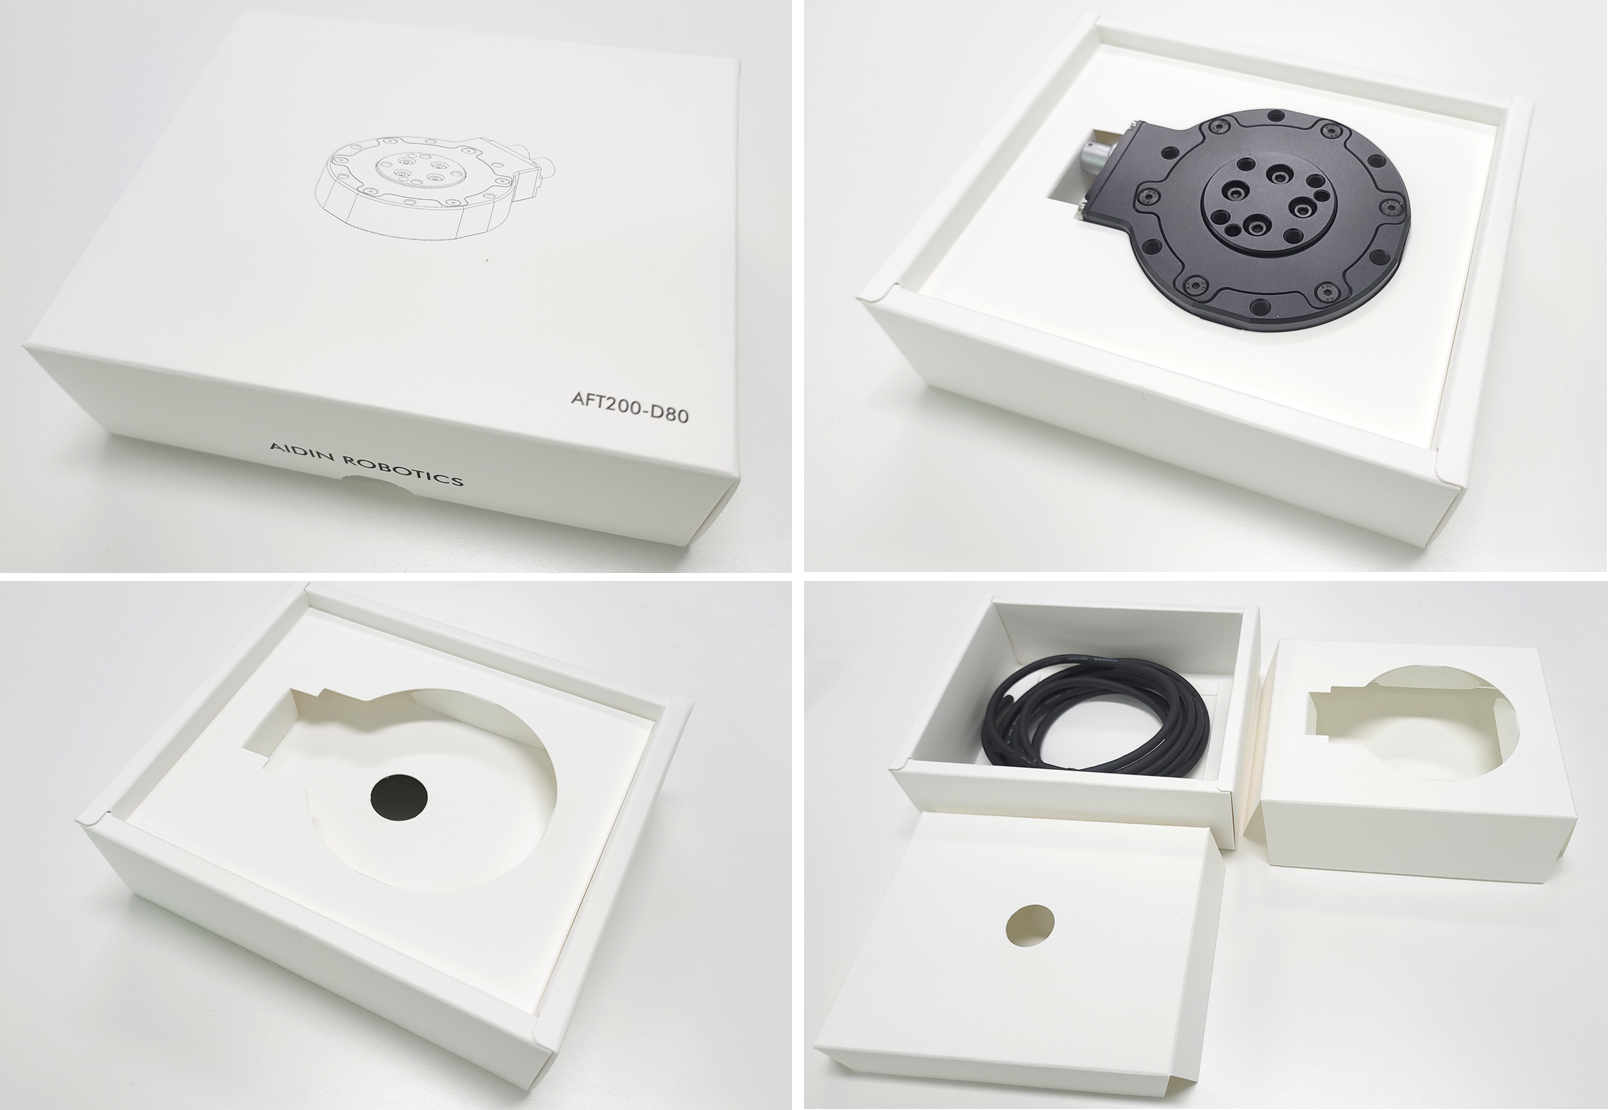
2.1 Basic Components
- AFT200-D80 x 1 EA
- 1.5m 케이블 x 1 EA
2.2 마운팅
- M5 볼트의 체결 토크는 5.2Nm입니다.
- 내부/외부 볼트를 분해할 경우 성능 보증이 불가능하며, A/S가 제공되지 않습니다.
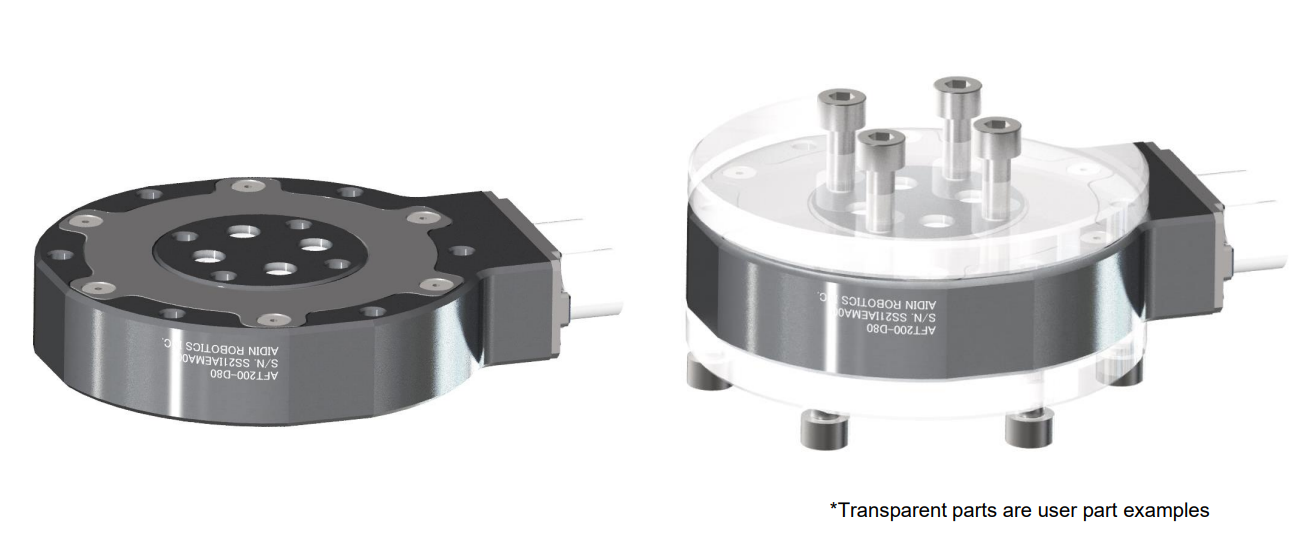
- 센서 체결순서
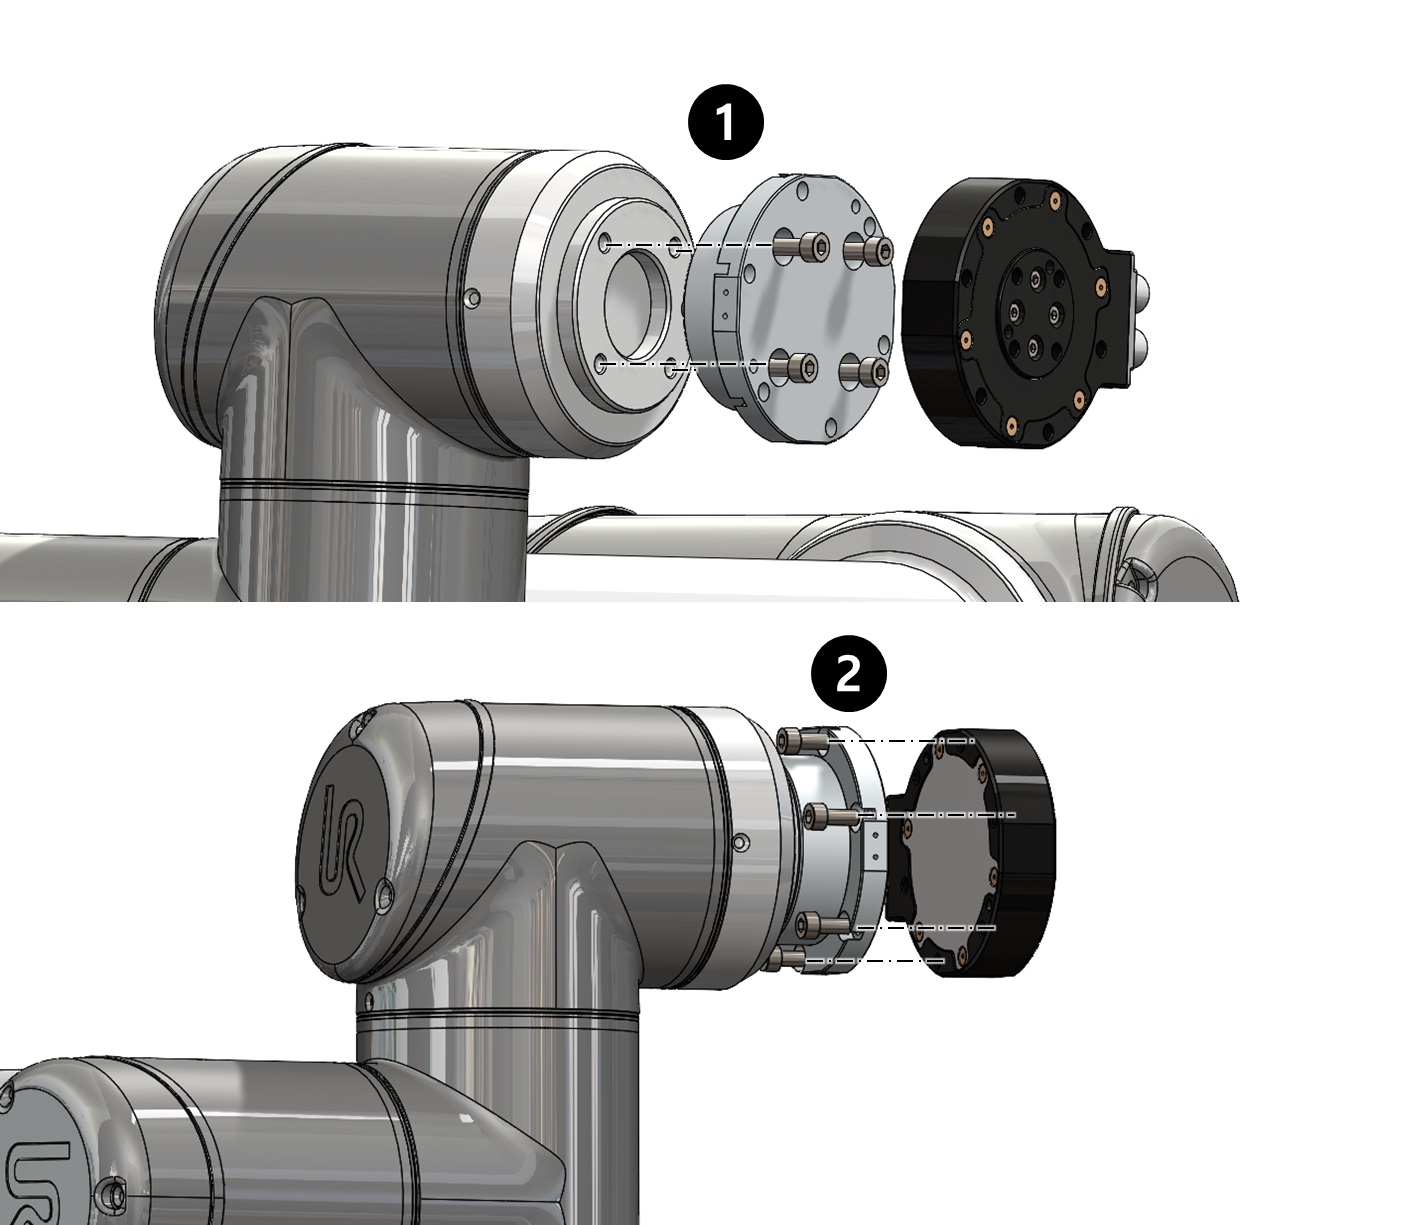
- 케이블 절단 및 과도한 당김에 대한 주의사항
- 센서 라인이 로봇 움직임에 따라 당겨지지 않도록 로봇과 함께 안전하게 고정해 주세요.
- 케이블 타이 등으로 로봇에 직접 고정하거나, 다른 선들과 함께 묶어서 케이블 타이로 고정하는 것은 금지합니다.
- 로봇과 고정할 때는 벨크로(찍찍이)를 사용하는 것을 권장하며, 다른 선들과 묶을 경우에도 벨크로를 사용해 고정해 주세요.
💡 체결 토크 가이드에 따르지 않을 경우 성능 보증이 불가능합니다.
💡 센서 라인이 로봇에 고정되지 않으면, 당기는 힘으로 인해 출력 신호에 노이즈가 발생할 수 있습니다.
💡 자세한 설치 가이드는 다음을 참고해 주세요: Smart 6-axis Force Torque Sensor, AFT200-D80, SETUP-GUIDE
2.3 축 & 도면
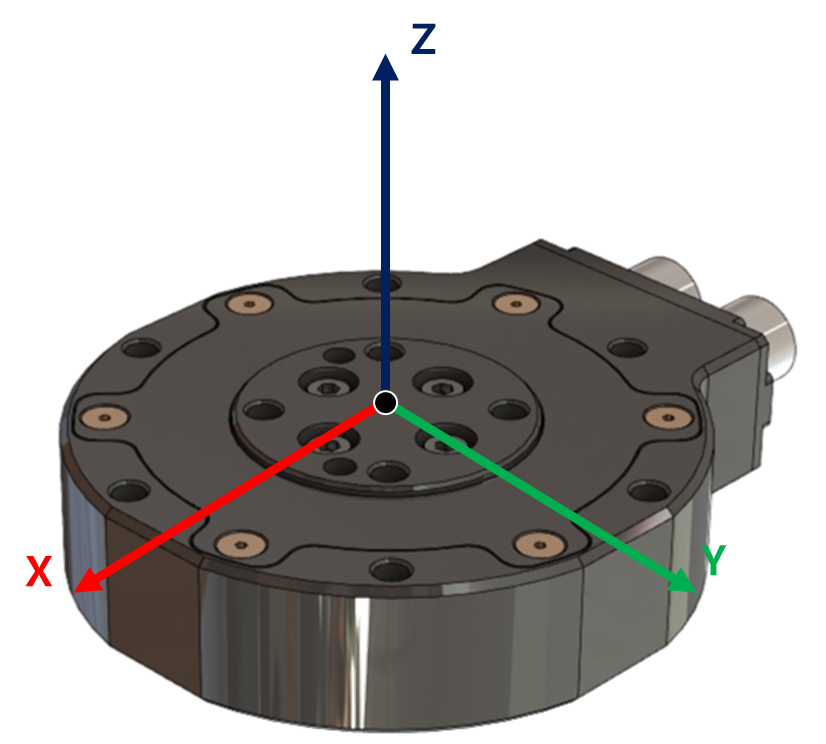
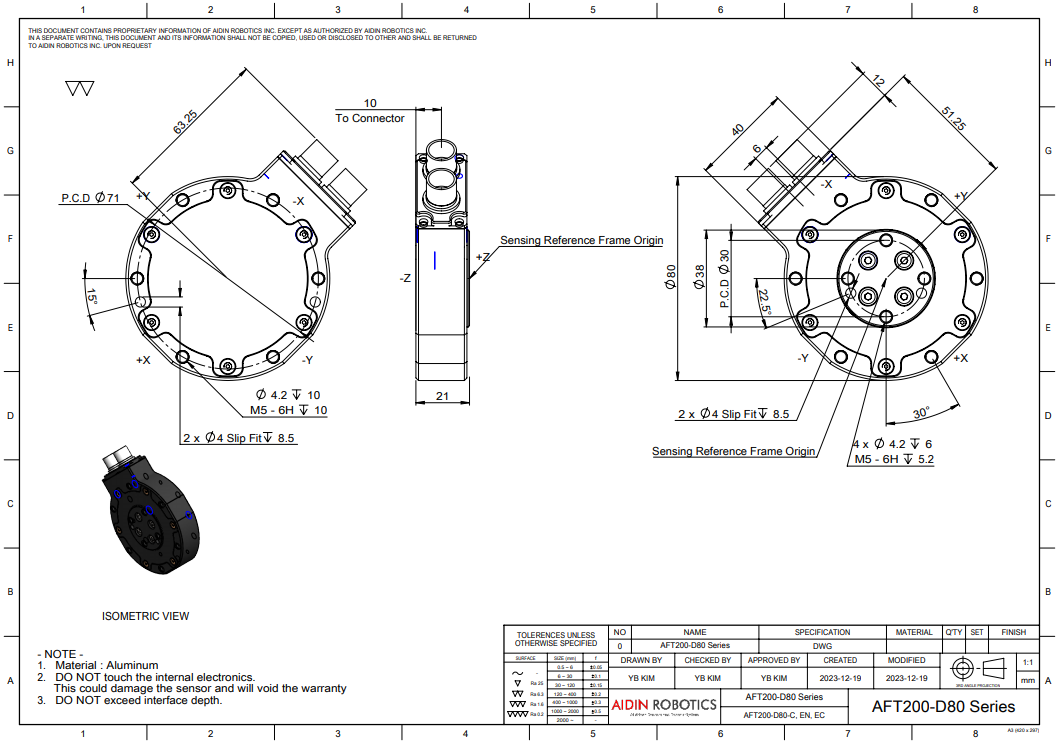
Drawing File :
STEP File:
💡 Port Location Notice
- EtherCAT Type model has two ports: IN and OUT.
- Ethernet Type model has one port, located on the left side.
- CAN Type model has one port, located on the right side.
2.4 와이어링
이더캣(EtherCAT) 장치는 POE 인젝터와 12-24V AC/DC 전원 공급장치와 함께 제공됩니다. 센서는 802.3af Mode A 프로토콜을 준수하지만, 전원은 Cat5e 이더캣 케이블 내 사용하지 않은 선을 통해서만 공급됩니다. 센서 케이블에 전압을 과도하게 주지 마십시오. 사용자는 센서 케이블을 인젝터의 'POE' 표시가 있는 포트에 연결해야 합니다. 802.3af Mode A와 호환되며 12-24V 전원 공급이 가능한 다른 POE 인젝터도 사용할 수 있습니다.
2.4.1 핀 홀
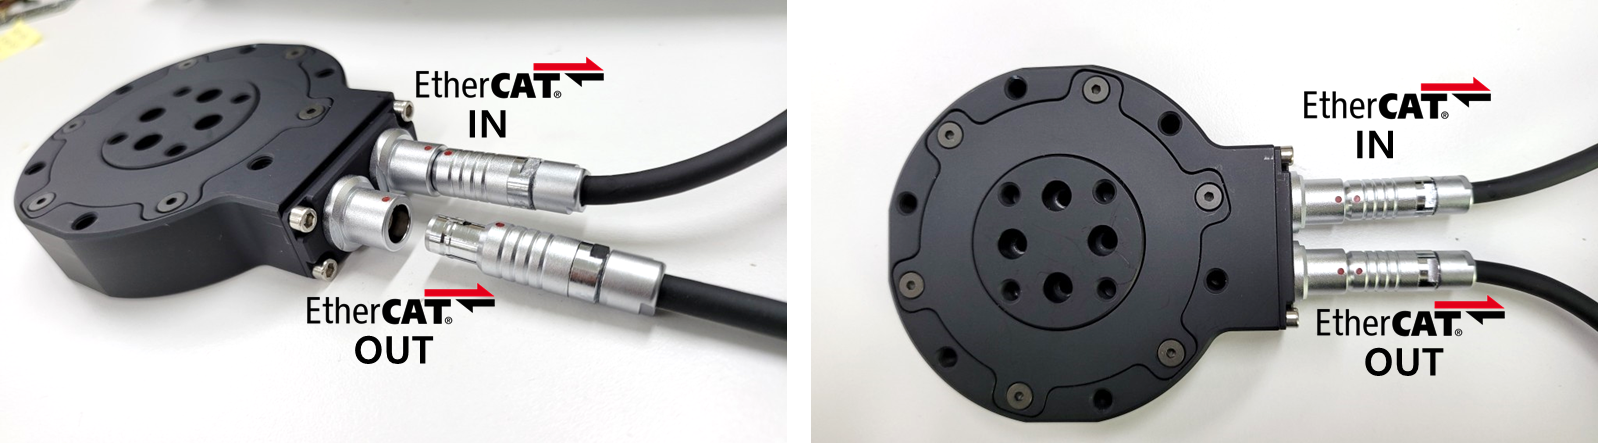
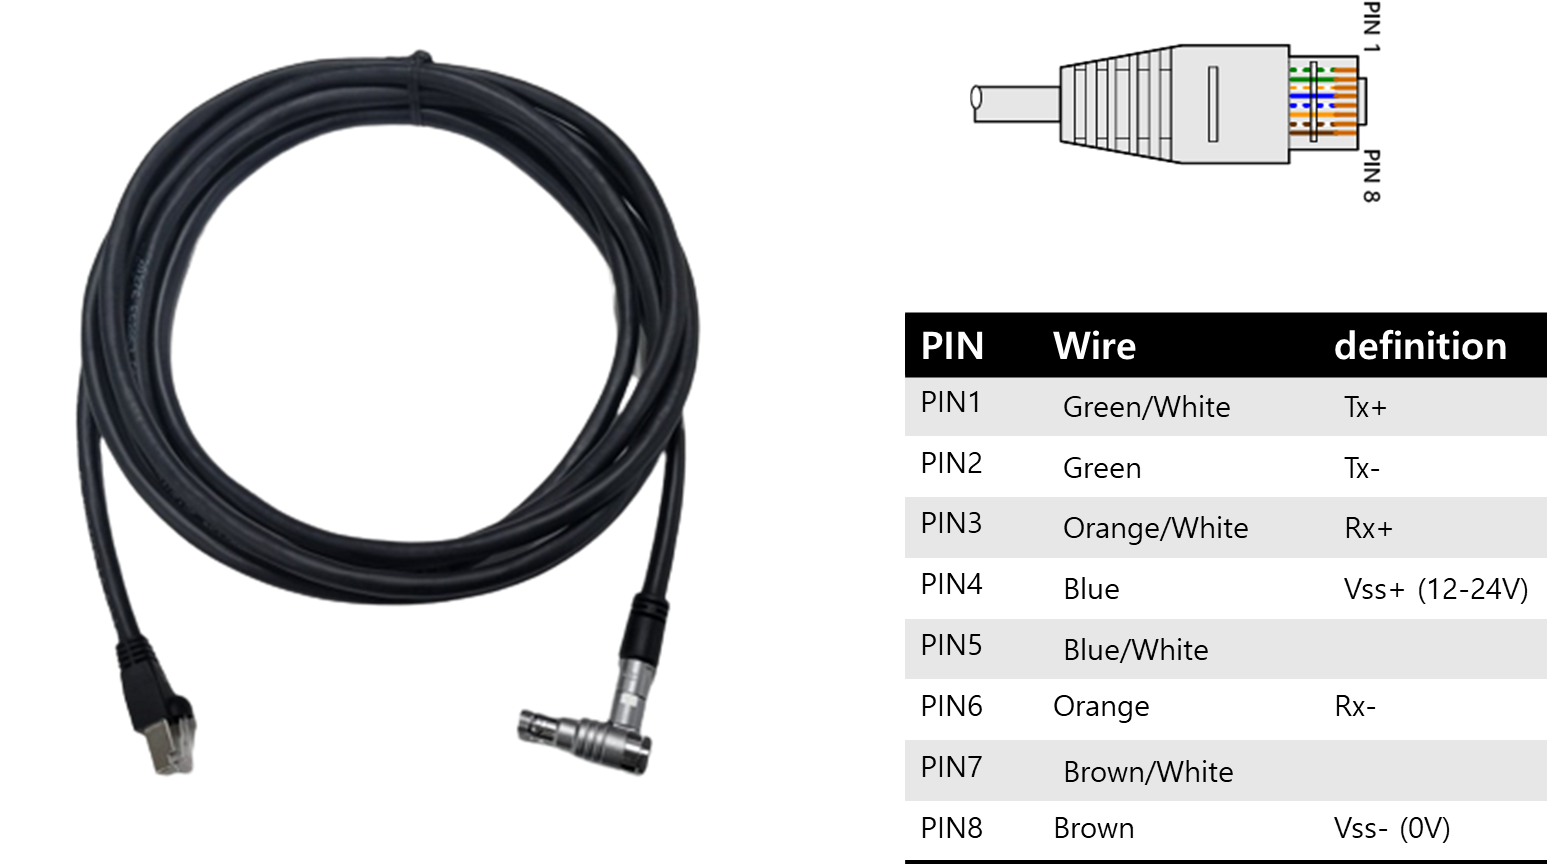
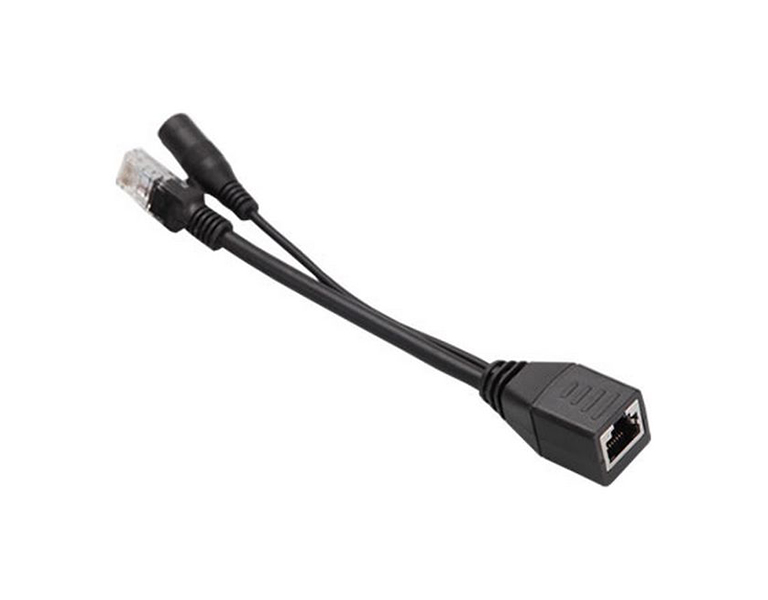
| Cable wires color | EtherCAT Signal | |
|---|---|---|
| 1 | Green/White | TX+ |
| 2 | Green | TX- |
| 3 | Orange/White | RX+ |
| 4 | Blue | 12V |
| 5 | Blue/White | NC |
| 6 | Orange | RX- |
| 7 | Brown/White | NC |
| 8 | Brown | GND |
2.5 EtherCAT 인터페이스
AFT200-D80-EC 모델은 힘/토크 측정값을 제공하는 RUN 상태 를 지원합니다.
또한 AFT200-D80-EC 센서에 활성화 신호를 입력하면 IMU 측정 기능을 활성화할 수 있습니다.
IMU 신호를 활성화하거나 센서 신호의 바이어스를 설정하려면 2.6의 지침을 따르십시오.
EtherCAT 인터페이스를 통해 사용자는 다음과 같은 기능을 사용할 수 있습니다.
-
제품 번호, 시리얼 번호 등 읽기
-
힘/토크 데이터 읽기
→ 힘 [N] = Force output / 100-300, Torque = Torque output/500-50
-
IMU 데이터 읽기
→ 가속도 [m/s²] = (Acceleration value – 32767) / 1000
→ 자이로스코프 [˚/s] = (Gyroscope value – 32767) / 16.4
2.5.1 PDO 인터페이스(PDO interface)
PDO 인터페이스는 F/T 센서와 실시간으로 데이터를 교환합니다.
사용되는 PDO 매핑은 다음과 같습니다.
2.5.1.1 RxPDO1: Object 0x1600 디지털 출력
| Name Type | Index | Subindex | Size | Bit Size | Access |
|---|---|---|---|---|---|
| Digital Output | 0x7000 | 0x00 | BOOL | 1 | RO |
| BIAS_ON | 0x7000 | 0x01 | BOOL | 1 | RO |
| ACC_ON | 0x7000 | 0x02 | BOOL | 1 | RO |
| GYRO_ON | 0x7000 | 0x03 | BOOL | 1 | RO |
| NC | 0x7000 | 0x04 | BOOL | 1 | RO |
2.5.1.2 TxPDO1: Object 0x1A00 디지털 출력
| Name Type | Index | Subindex | Size | Bit Size | Access |
|---|---|---|---|---|---|
| Status | 0x6000 | 0x00 | SINT | 8 | RO |
| Force x | 0x6000 | 0x01 | REAL | 32 | RO |
| Force y | 0x6000 | 0x02 | REAL | 32 | RO |
| Force z | 0x6000 | 0x03 | REAL | 32 | RO |
| Torque x | 0x6000 | 0x04 | REAL | 32 | RO |
| Torque y | 0x6000 | 0x05 | REAL | 32 | RO |
| Torque z | 0x6000 | 0x06 | REAL | 32 | RO |
| Out of Range | 0x6000 | 0x07 | REAL | 32 | RO |
| Out of Range status | 0x6000 | 0x08 | REAL | 32 | RO |
| Acceleration x | 0x6000 | 0x09 | REAL | 32 | RO |
| Acceleration y | 0x6000 | 0x0a | REAL | 32 | RO |
| Acceleration z | 0x6000 | 0x0b | REAL | 32 | RO |
| Angular Rate x | 0x6000 | 0x0c | REAL | 32 | RO |
| Angular Rate y | 0x6000 | 0x0d | REAL | 32 | RO |
| Angular Rate z | 0x6000 | 0x0e | REAL | 32 | RO |
| Temperature | 0x6000 | 0x0f | REAL | 32 | RO |
2.5.2 SDO 인터페이스(SDO interface)
SDO 데이터는 센서를 구성하고, 제조 및 보정 데이터를 읽는 데 사용됩니다. 이 섹션에서는 EtherCAT F/T 센서 응용에 특화된 사전(dictionary) 객체 를 나열하며, EtherCAT 표준의 필수 객체는 포함하지 않습니다. 이 사전 객체들은 웹사이트에서 제공되는 ESI 파일 에서도 확인할 수 있습니다.
| Object | Name | Type | Description | |
|---|---|---|---|---|
| 0x2000 | 0 | Status | RO | |
| 0x6000 | 0 | Sensor Data | RO | Used to read the Force/Torque data, IMU etc. from the sensor |
| 0x7000 | 0 | Digital Output | RO |
💡 센서 신호를 안정적으로 유지하기 위해 약 30분간 작동 하는 것을 권장합니다.
- 사용 전 최소 10분 이상 센서 데이터를 켜주시기 바랍니다.
💡 데이터를 켠 직후 10분간의 센서 출력 데이터는 다소 변동이 있을 수 있습니다.
2.6 힘/토크 범위 초과
-
센서는 단일 축 부하에서 정격 용량(nominal capacity)까지 동작할 수 있습니다.
정격 용량을 초과한 측정값은 올바르지 않으며 유효하지 않습니다.
-
복합 부하(composite loading)의 정격 용량은 아래 그림과 같은 시나리오로 나타낼 수 있습니다.
-
센서는 정상 동작 영역(normal operating area) 밖에서는 동작할 수 없습니다.
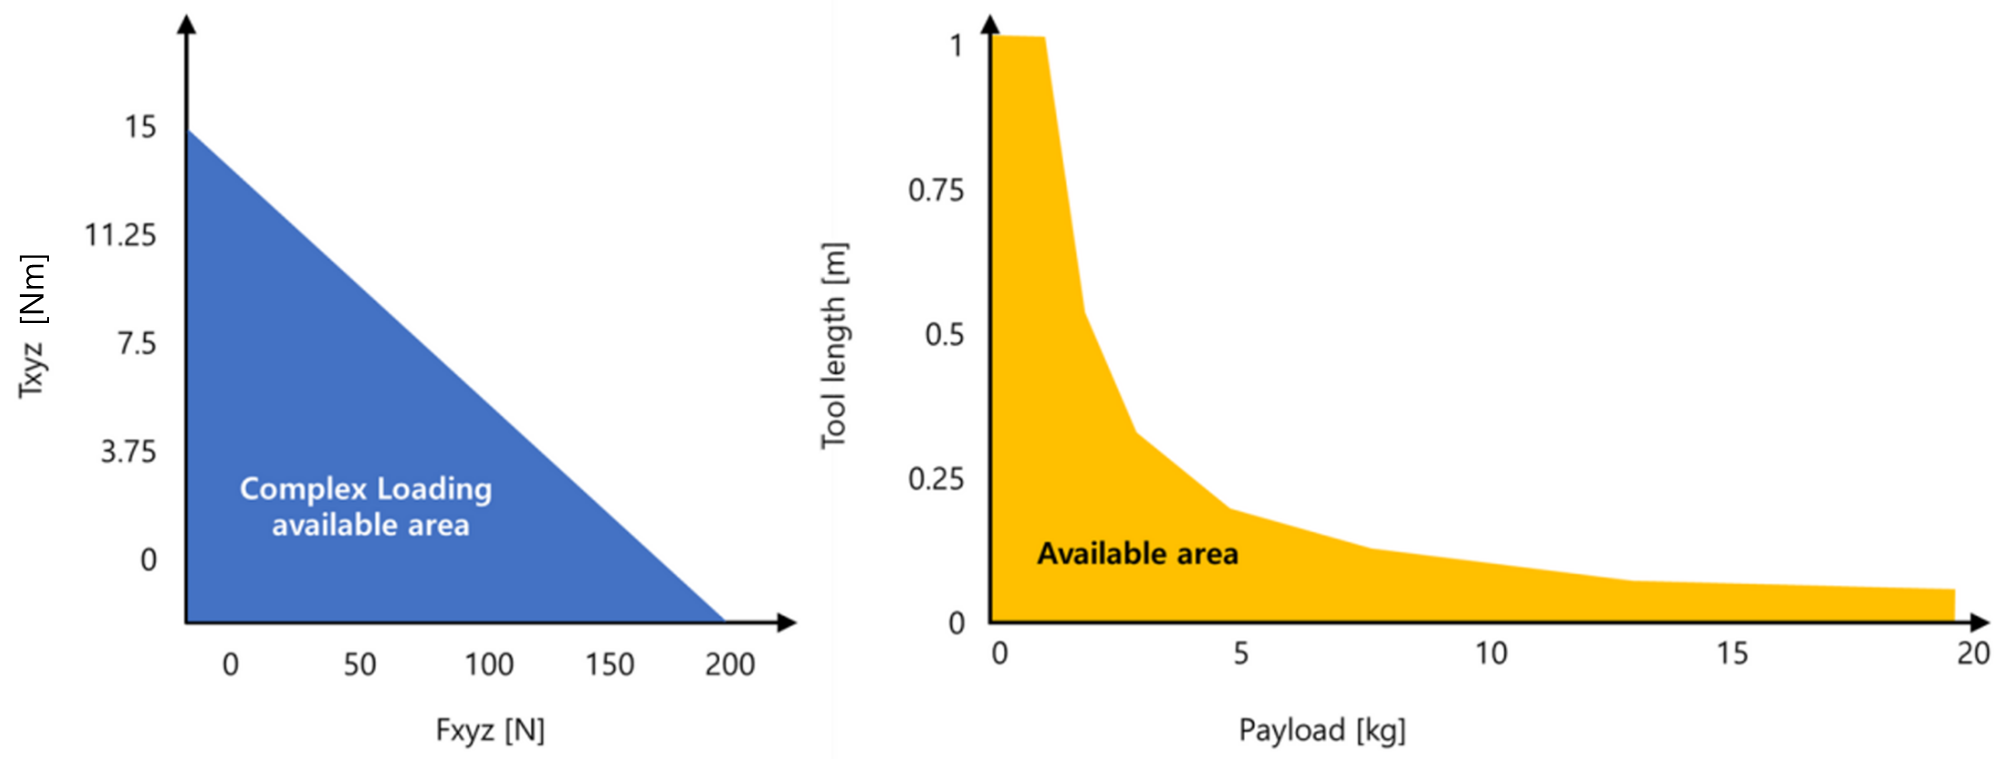
다음 그래프는 높은 정밀도 또는 중간 정밀도 가 요구되는 응용에서 AFT200-D80-EC 센서와 함께 사용할 수 있는 페이로드(payload) 및 툴(tool) 길이 범위를 보여줍니다.
F/T 부하는 센서의 측정 범위를 초과할 수 있습니다. TxPDO1[0x6000, Index: 0x08]은 값 타입(value type)을 나타내며, TxPDO1[0x6000, Index: 0x09]은 상태(status)를 표시합니다.
- Fxy와 Tz 축이 사용하는 보정 범위의 총 백분율이 105%를 초과하는 경우, 아래 Fxy, Tz 공식을 참조하십시오.
- Fz와 Txy 축이 사용하는 보정 범위의 총 백분율이 105%를 초과하는 경우, 아래 Fz, Txy 공식을 참조하십시오.
3. 소프트웨어(SOFTWARE)
3.1 Windows 애플리케이션에서 EtherCAT 테스트(TwinCAT3)
3.1.1 EtherCAT용 ESI(EtherCAT Slave Information) XML 파일
-
XML 파일 이름:
-
XML 파일을 다운로드한 후 TwinCAT 설치 디렉터리에 붙여넣습니다.
경로 예: "C:/TwinCAT/3.1/Config/Io/EtherCAT"
3.1.2 테스트 순서(Sequence of Testing)
- Visual Studio를 사용하여 TwinCAT 프로젝트를 생성합니다.
- LAN 케이블을 EtherCAT 마스터(Ethernet 어댑터)에 연결합니다.
- AFT 센서를 켭니다.
- 장치를 스캔합니다.
- TwinCAT을 프리런 모드(free-run mode) 로 활성화합니다.
- PDO(Process Data Object) 및 SDO(Service Data Object) 의 출력 값을 관찰합니다.
3.2 Linux 애플리케이션에서 EtherCAT 테스트(SOEM)
3.2.1 SOEM 소스 코드 복제(Clone)
- 다음 페이지에서 SOEM 소스 코드를 복제합니다.
git clone https://github.com/OpenEtherCATsociety/SOEM
- SOEM 웹페이지에 안내된 설치 단계를 따라 진행합니다.
mkdir build
cd build
cmake ..
make
- 다음 코드를 복사하여 simpletest.c 코드에 붙여넣습니다.
/** \file
 * \brief Example code for Simple Open EtherCAT master
 *
 * Usage : simple_test [ifname1]
 * ifname is NIC interface, f.e. eth0
 *
 * This is a minimal test.
 *
 * (c)Arthur Ketels 2010 - 2011
 */

#include <stdio.h>
#include <string.h>
#include <inttypes.h>

#include "ethercat.h"

#define EC_TIMEOUTMON 500

char IOmap[4096];
OSAL_THREAD_HANDLE thread1;
int expectedWKC;
boolean needlf;
volatile int wkc;
boolean inOP;
uint8 currentgroup = 0;
boolean forceByteAlignment = FALSE;

void simpletest(char *ifname)
{
    int i, j, oloop, iloop, chk;
    needlf = FALSE;
    inOP = FALSE;

   printf("Starting simple test\n");

   /* initialise SOEM, bind socket to ifname */
   if (ec_init(ifname))
   {
      printf("ec_init on %s succeeded.\n",ifname);
      /* find and auto-config slaves */

       if ( ec_config_init(FALSE) > 0 )
      {
         printf("%d slaves found and configured.\n",ec_slavecount);

         if (forceByteAlignment)
         {
            ec_config_map_aligned(&IOmap);
         }
         else
         {
            ec_config_map(&IOmap);
         }

         ec_configdc();

         printf("Slaves mapped, state to SAFE_OP.\n");
         /* wait for all slaves to reach SAFE_OP state */
         ec_statecheck(0, EC_STATE_SAFE_OP,  EC_TIMEOUTSTATE * 4);

         oloop = ec_slave[0].Obytes;
         if ((oloop == 0) && (ec_slave[0].Obits > 0)) oloop = 1;
         if (oloop > 8) oloop = 8;
         iloop = ec_slave[0].Ibytes;
         if ((iloop == 0) && (ec_slave[0].Ibits > 0)) iloop = 1;
         if (iloop > 8) iloop = 8;

         printf("segments : %d : %d %d %d %d\n",ec_group[0].nsegments ,ec_group[0].IOsegment[0],ec_group[0].IOsegment[1],ec_group[0].IOsegment[2],ec_group[0].IOsegment[3]);

         printf("Request operational state for all slaves\n");
         expectedWKC = (ec_group[0].outputsWKC * 2) + ec_group[0].inputsWKC;
         printf("Calculated workcounter %d\n", expectedWKC);
         ec_slave[0].state = EC_STATE_OPERATIONAL;
         /* send one valid process data to make outputs in slaves happy*/
         ec_send_processdata();
         ec_receive_processdata(EC_TIMEOUTRET);
         /* request OP state for all slaves */
         ec_writestate(0);
         chk = 200;
         /* wait for all slaves to reach OP state */
         do
         {
            ec_send_processdata();
            ec_receive_processdata(EC_TIMEOUTRET);
            ec_statecheck(0, EC_STATE_OPERATIONAL, 50000);
         }
         while (chk-- && (ec_slave[0].state != EC_STATE_OPERATIONAL));
         if (ec_slave[0].state == EC_STATE_OPERATIONAL )
         {
            printf("Operational state reached for all slaves.\n");
            inOP = TRUE;
                /* cyclic loop */
            for(i = 1; i <= 10000; i++)
            {
               ec_send_processdata();
               wkc = ec_receive_processdata(EC_TIMEOUTRET);

                    if(wkc >= expectedWKC)
                    {
                        printf("Processdata cycle %4d, WKC %d , O:", i, wkc);

                        for(j = 0 ; j < oloop; j++)
                        {
                            printf(" %2.2x", *(ec_slave[0].outputs + j));
                        }

                        printf(" I:");
                     //Test
                        int Fx= *(ec_slave[0].inputs+1)*256+*(ec_slave[0].inputs);
                        int Fy= *(ec_slave[0].inputs+5)*256+*(ec_slave[0].inputs+4);
                        int Fz= *(ec_slave[0].inputs+9)*256+*(ec_slave[0].inputs+8);
                        int Tx= *(ec_slave[0].inputs+13)*256+*(ec_slave[0].inputs+12);
                        int Ty= *(ec_slave[0].inputs+17)*256+*(ec_slave[0].inputs+16);
                        int Tz= *(ec_slave[0].inputs+21)*256+*(ec_slave[0].inputs+20);
                        int Ax= *(ec_slave[0].inputs+25)*256+*(ec_slave[0].inputs+24);
                        int Ay= *(ec_slave[0].inputs+29)*256+*(ec_slave[0].inputs+28);
                        int Az= *(ec_slave[0].inputs+33)*256+*(ec_slave[0].inputs+32);

                        printf(" Fx: %d, Fy: %d,Fz: %d,Tx: %d,Ty: %d,Tz: %d,Ax: %d,Ay: %d,Az: %d, ", Fx, Fy,Fz,Tx,Ty,Tz,Ax,Ay,Az);
                        printf(" T:%"PRId64"\n",ec_DCtime);
                        needlf = TRUE;
                    }
                    osal_usleep(5000);

                }
                inOP = FALSE;
            }
            else
            {
                printf("Not all slaves reached operational state.\n");
                ec_readstate();
                for(i = 1; i<=ec_slavecount ; i++)
                {
                    if(ec_slave[i].state != EC_STATE_OPERATIONAL)
                    {
                        printf("Slave %d State=0x%2.2x StatusCode=0x%4.4x : %s\n",
                            i, ec_slave[i].state, ec_slave[i].ALstatuscode, ec_ALstatuscode2string(ec_slave[i].ALstatuscode));
                    }
                }
            }
            printf("\nRequest init state for all slaves\n");
            ec_slave[0].state = EC_STATE_INIT;
            /* request INIT state for all slaves */
            ec_writestate(0);
        }
        else
        {
            printf("No slaves found!\n");
        }
        printf("End simple test, close socket\n");
        /* stop SOEM, close socket */
        ec_close();
    }
    else
    {
        printf("No socket connection on %s\nExecute as root\n",ifname);
    }
}

OSAL_THREAD_FUNC ecatcheck( void *ptr )
{
    int slave;
    (void)ptr;                  /* Not used */

    while(1)
    {
        if( inOP && ((wkc < expectedWKC) || ec_group[currentgroup].docheckstate))
        {
            if (needlf)
            {
               needlf = FALSE;
               printf("\n");
            }
            /* one ore more slaves are not responding */
            ec_group[currentgroup].docheckstate = FALSE;
            ec_readstate();
            for (slave = 1; slave <= ec_slavecount; slave++)
            {
               if ((ec_slave[slave].group == currentgroup) && (ec_slave[slave].state != EC_STATE_OPERATIONAL))
               {
                  ec_group[currentgroup].docheckstate = TRUE;
                  if (ec_slave[slave].state == (EC_STATE_SAFE_OP + EC_STATE_ERROR))
                  {
                     printf("ERROR : slave %d is in SAFE_OP + ERROR, attempting ack.\n", slave);
                     ec_slave[slave].state = (EC_STATE_SAFE_OP + EC_STATE_ACK);
                     ec_writestate(slave);
                  }
                  else if(ec_slave[slave].state == EC_STATE_SAFE_OP)
                  {
                     printf("WARNING : slave %d is in SAFE_OP, change to OPERATIONAL.\n", slave);
                     ec_slave[slave].state = EC_STATE_OPERATIONAL;
                     ec_writestate(slave);
                  }
                  else if(ec_slave[slave].state > EC_STATE_NONE)
                  {
                     if (ec_reconfig_slave(slave, EC_TIMEOUTMON))
                     {
                        ec_slave[slave].islost = FALSE;
                        printf("MESSAGE : slave %d reconfigured\n",slave);
                     }
                  }
                  else if(!ec_slave[slave].islost)
                  {
                     /* re-check state */
                     ec_statecheck(slave, EC_STATE_OPERATIONAL, EC_TIMEOUTRET);
                     if (ec_slave[slave].state == EC_STATE_NONE)
                     {
                        ec_slave[slave].islost = TRUE;
                        printf("ERROR : slave %d lost\n",slave);
                     }
                  }
               }
               if (ec_slave[slave].islost)
               {
                  if(ec_slave[slave].state == EC_STATE_NONE)
                  {
                     if (ec_recover_slave(slave, EC_TIMEOUTMON))
                     {
                        ec_slave[slave].islost = FALSE;
                        printf("MESSAGE : slave %d recovered\n",slave);
                     }
                  }
                  else
                  {
                     ec_slave[slave].islost = FALSE;
                     printf("MESSAGE : slave %d found\n",slave);
                  }
               }
            }
            if(!ec_group[currentgroup].docheckstate)
               printf("OK : all slaves resumed OPERATIONAL.\n");
        }
        osal_usleep(10000);
    }
}

int main(int argc, char *argv[])
{
   printf("SOEM (Simple Open EtherCAT Master)\nSimple test\n");

   if (argc > 1)
   {
      /* create thread to handle slave error handling in OP */
//      pthread_create( &thread1, NULL, (void *) &ecatcheck, (void*) &ctime);
      osal_thread_create(&thread1, 128000, &ecatcheck, (void*) &ctime);
      /* start cyclic part */
      simpletest(argv[1]);
   }
   else
   {
      ec_adaptert * adapter = NULL;
      printf("Usage: simple_test ifname1\nifname = eth0 for example\n");

      printf ("\nAvailable adapters:\n");
      adapter = ec_find_adapters ();
      while (adapter != NULL)
      {
         printf ("    - %s  (%s)\n", adapter->name, adapter->desc);
         adapter = adapter->next;
      }
      ec_free_adapters(adapter);
   }

   printf("End program\n");
   return (0);
}
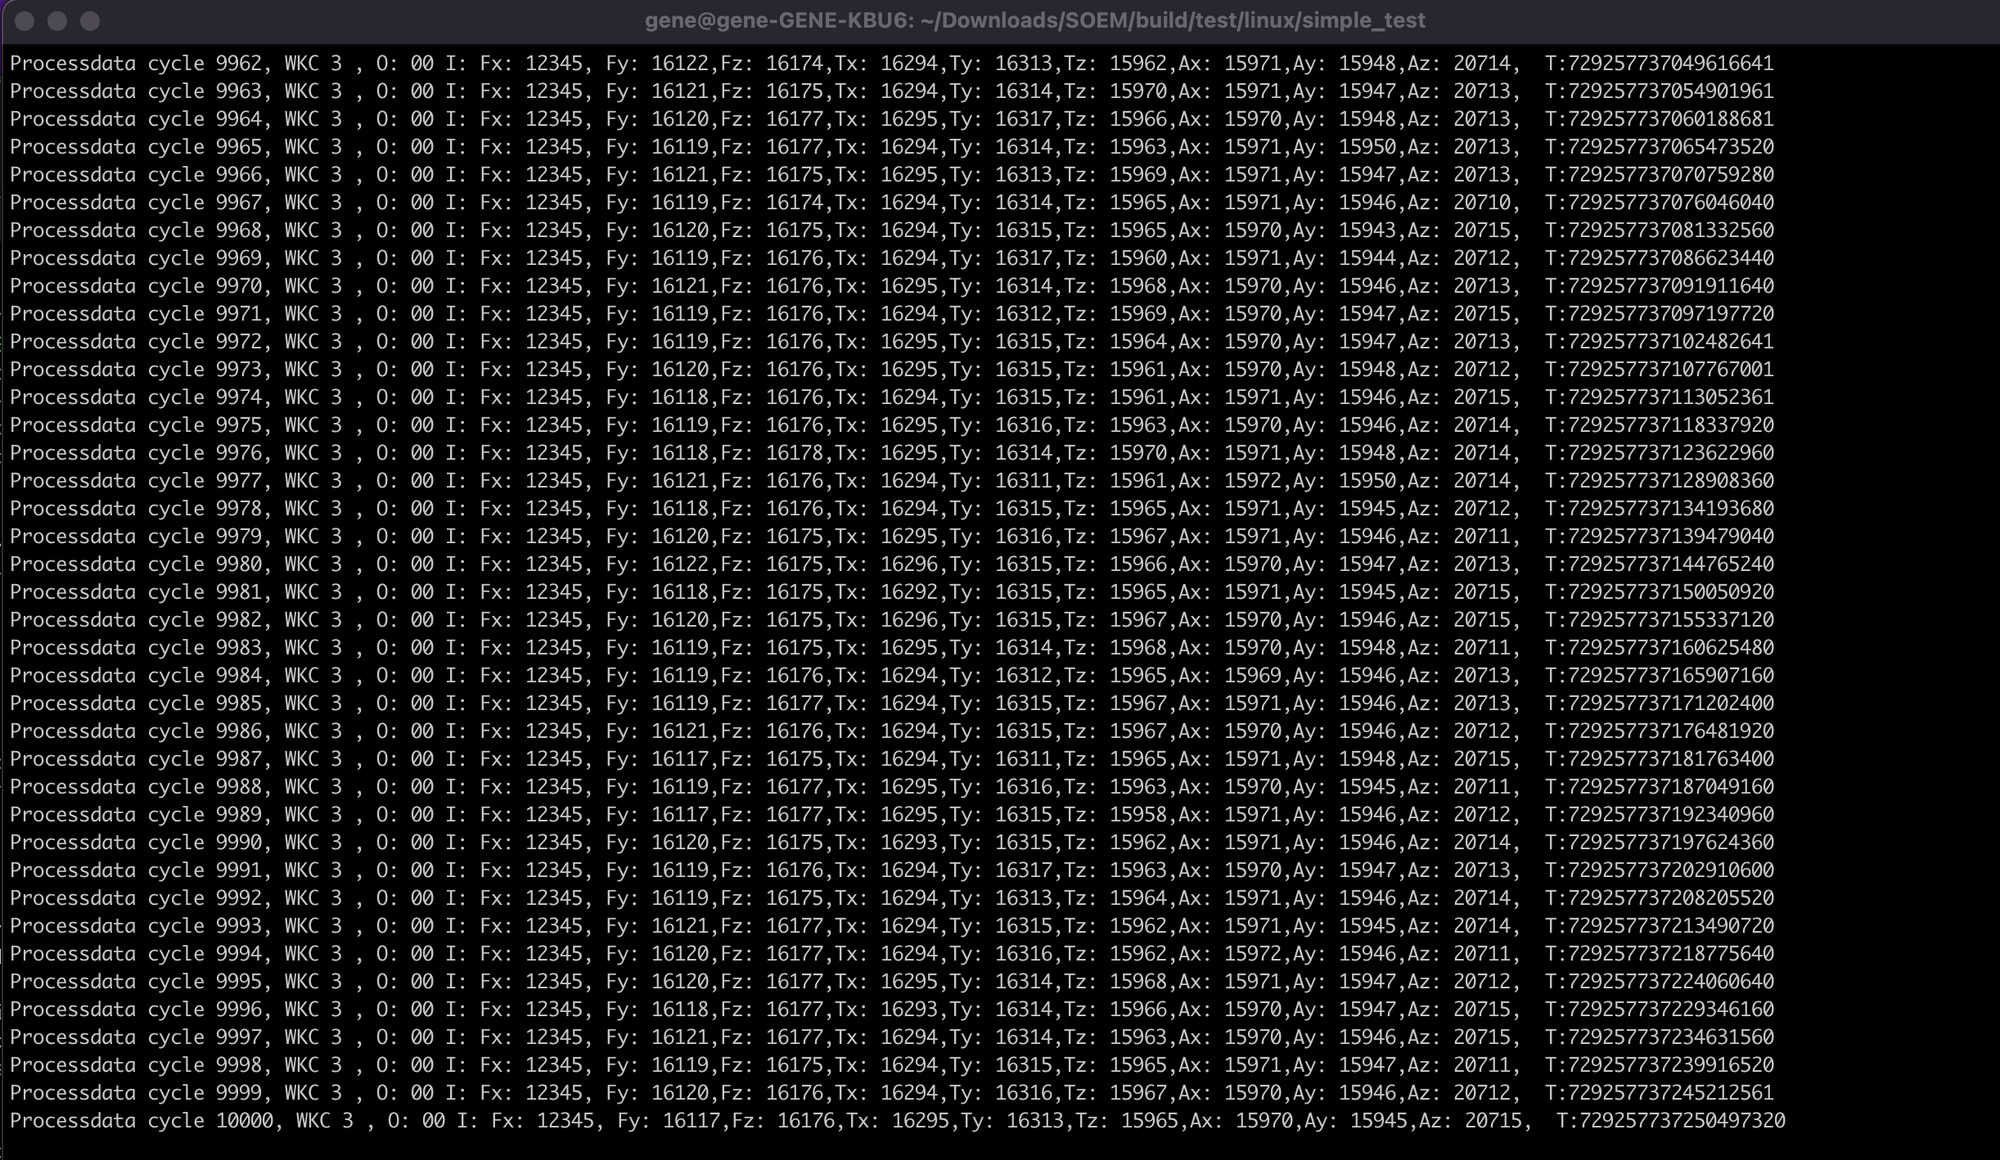
- build 폴더에서 make 명령을 실행합니다.
- 이후 다음과 같이 simpletest 프로그램을 실행합니다.
SOEM/build/test/linux/simple_test
sudo ./simple_test -(port)
Revision History
| 날짜 | 내용 |
|---|---|
| 2026.09.15 | 초기 버전 (현재 버전) |