6축 힘/토크 센서 AFT200-D80-C (KOR)
Rev. 2026.09.15
매뉴얼 안내
에이딘로보틱스 힘/토크 센서를 구매해 주셔서 감사합니다.
이 매뉴얼에는 AIDIN ROBOTICS AFT200-D80 센서를 올바르게 사용하기 위한 필수 정보가 포함되어 있습니다.
소프트웨어 사용 시 반드시 본 매뉴얼을 자세히 확인해주시기 바랍니다.
로봇 시스템이 규정된 조건 밖에서 사용될 경우, 제품의 기본 성능이 발휘되지 않을 수 있음을 알려드립니다.
이 매뉴얼은 힘/토크 센서 사용 중 발생할 수 있는 위험과 그로 인한 결과에 대해 설명하고 있습니다.
안전하고 올바른 사용을 위해 반드시 본 매뉴얼에 명시된 안전 수칙을 준수하시기 바랍니다.
공지
본 매뉴얼은 AIDIN ROBOTICS의 허가 없이 복사, 재생산, 공유를 엄격히 금지합니다.
매뉴얼 또는 제공된 지침에서 오류를 발견하시면 저희에게 반드시 알려주시기 바랍니다.
(연락처: Sales@aidinrobotics.co.kr)
제조사
주식회사 에이딘로보틱스
안전 수칙
🚫 이 기호는 관련 지침을 제대로 따르지 않을 경우 심각한 부상 또는 사망 위험이 있음을 나타냅니다.
⚠️ 이 기호는 관련 지침을 제대로 따르지 않을 경우 인명 피해나 장비 및 시설의 물리적 손상 위험이 있음을 나타냅니다.
✅ AIDIN ROBOTICS의 AFT200-D80-C 센서는 CE 인증 "A 등급"을 획득하였습니다.
1. 개요
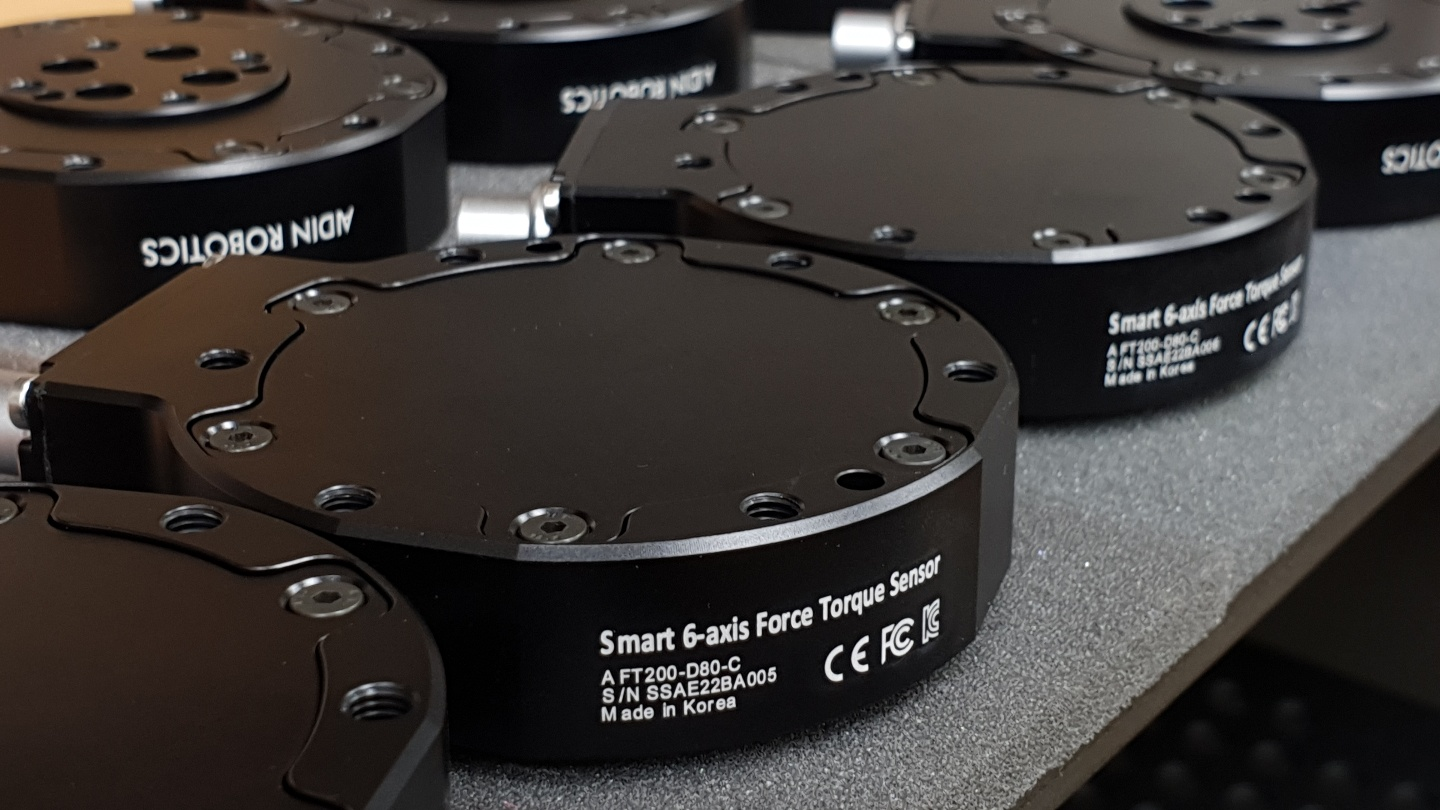
1.1 6축 힘/토크 센서 AFT200-D80
1.2 주요 특징
- 정전용량 방식의 스마트 6축 힘/토크 센서
- 올인원 센서 (추가 증폭기 불필요)
- 디지털 출력 통신 (CAN 등)
- 간편한 설치 및 데이터 수집
- 그리퍼, 로봇 손, 협동 로봇, 산업용 로봇에 적용 가능
1.3 사양
| Index | Unit | Value |
|---|---|---|
| Operating voltage | VDC | 5 |
| Max. safe excitation voltage | VDC | 12 |
| Nominal force range | N | 200 |
| Nominal torque range | Nm | 15 |
| Limit force (Fxyz) | N | 300 |
| Limit torque | Nm | 22.5 |
| Force Resolution | N | 0.15 |
| Torque Resolution | Nm | 0.015 |
| Force Noise-free resolution (STD) | N | 0.4 |
| Torque Noise-free resolution (STD) | Nm | 0.025 |
| Maximum sample rate | Hz | 1,000 |
| Dimensions | mm | D80 x H21.5 |
| IP rating | IP56 | |
| Operating temperature | 10-50℃ |
1.4 Flyer
- 📎 [AIDIN ROBOTICS] Mini_AFT200 Leaflet(KO).pdf (파일 준비 중)
2. 설치 가이드
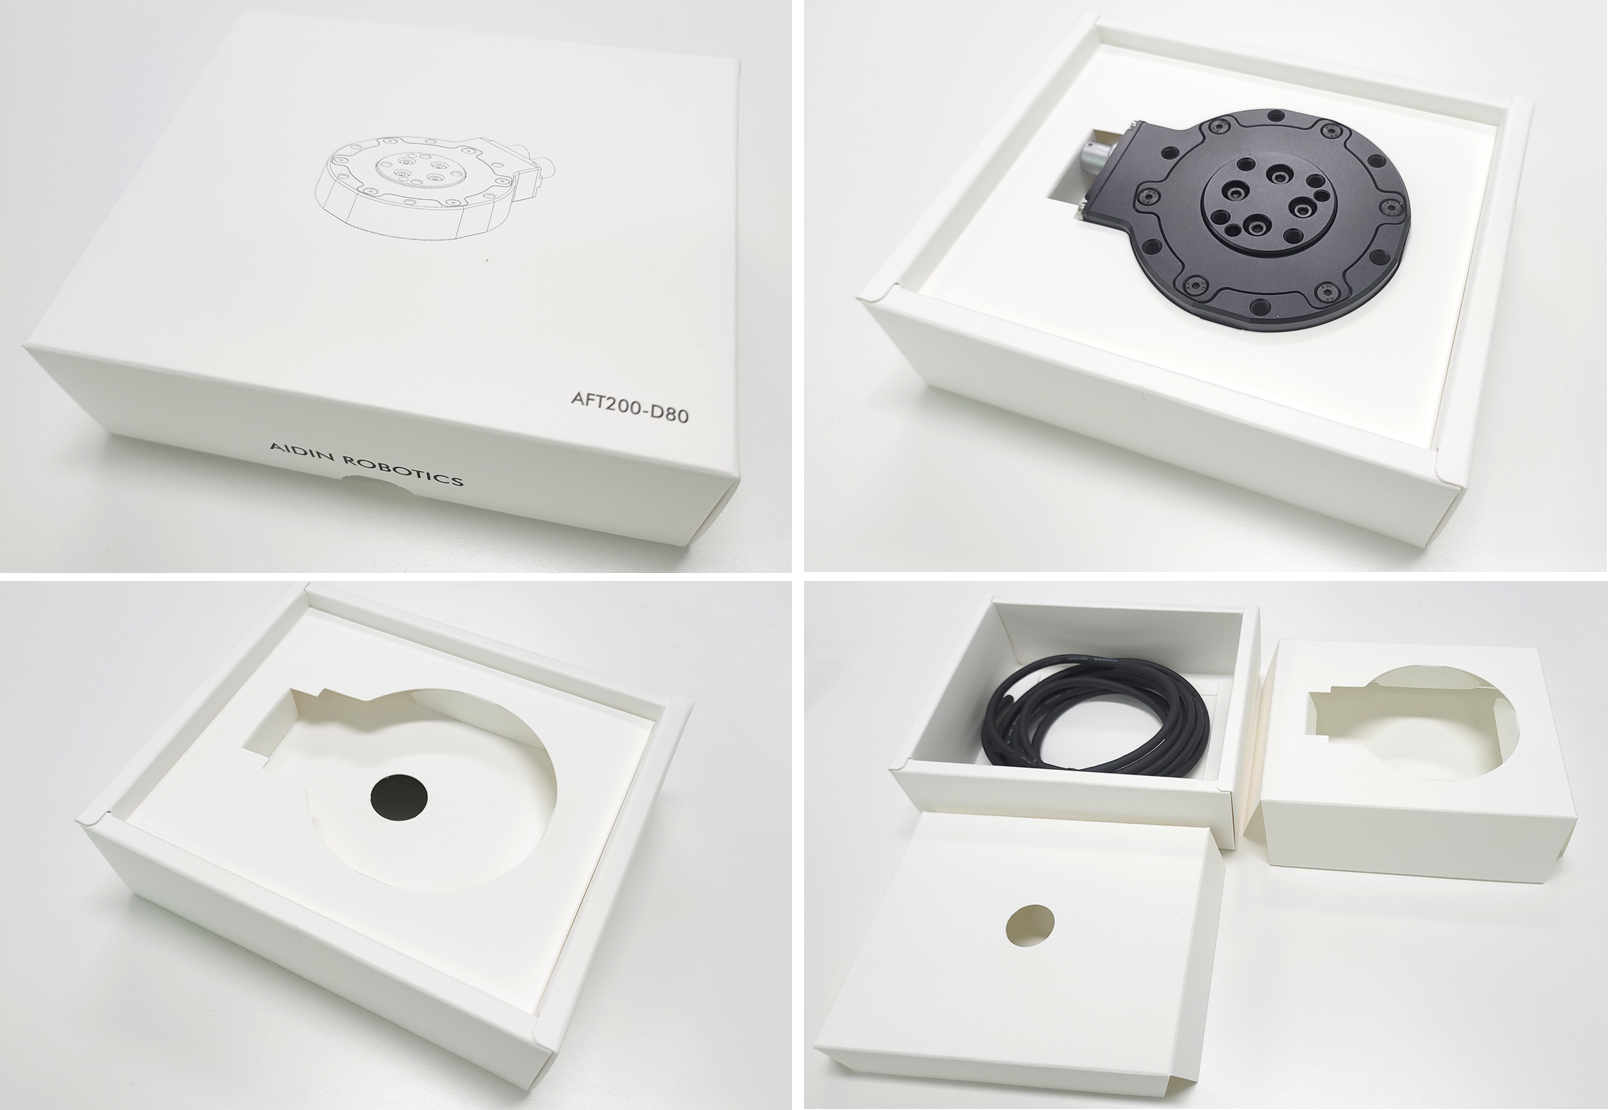
2.1 Basic Components
- AFT200-D80 x 1 EA
- 3m 케이블 x 1 EA
2.2 마운팅
- M5 볼트의 체결 토크는 5.2Nm입니다.
- 내부/외부 볼트를 분해할 경우 성능 보증이 불가능하며, A/S가 제공되지 않습니다.
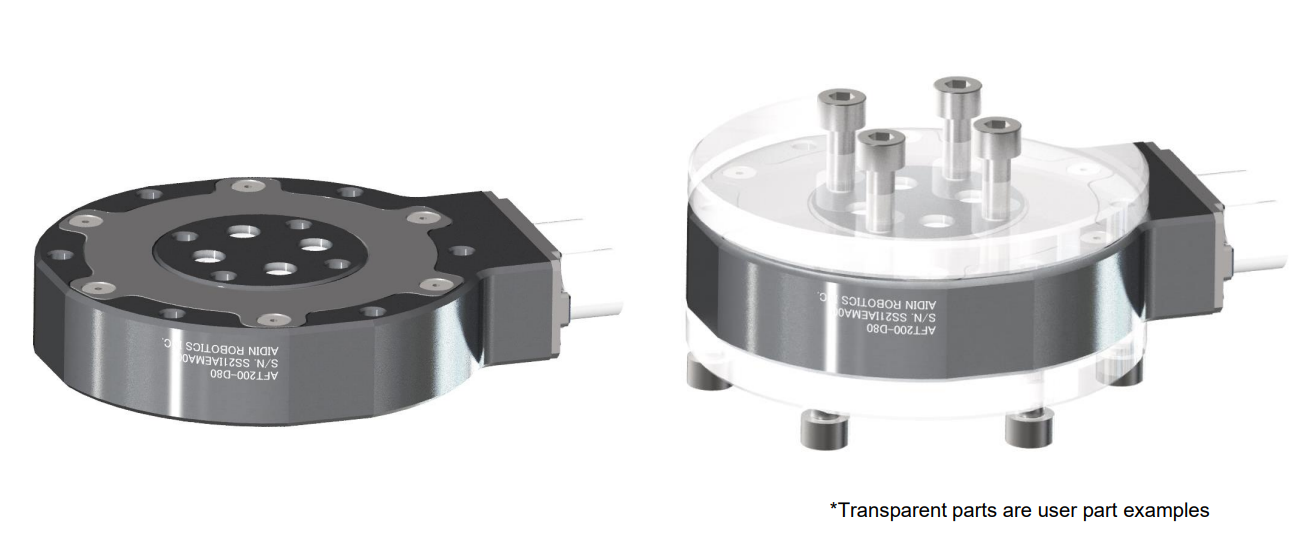
- 센서 체결순서
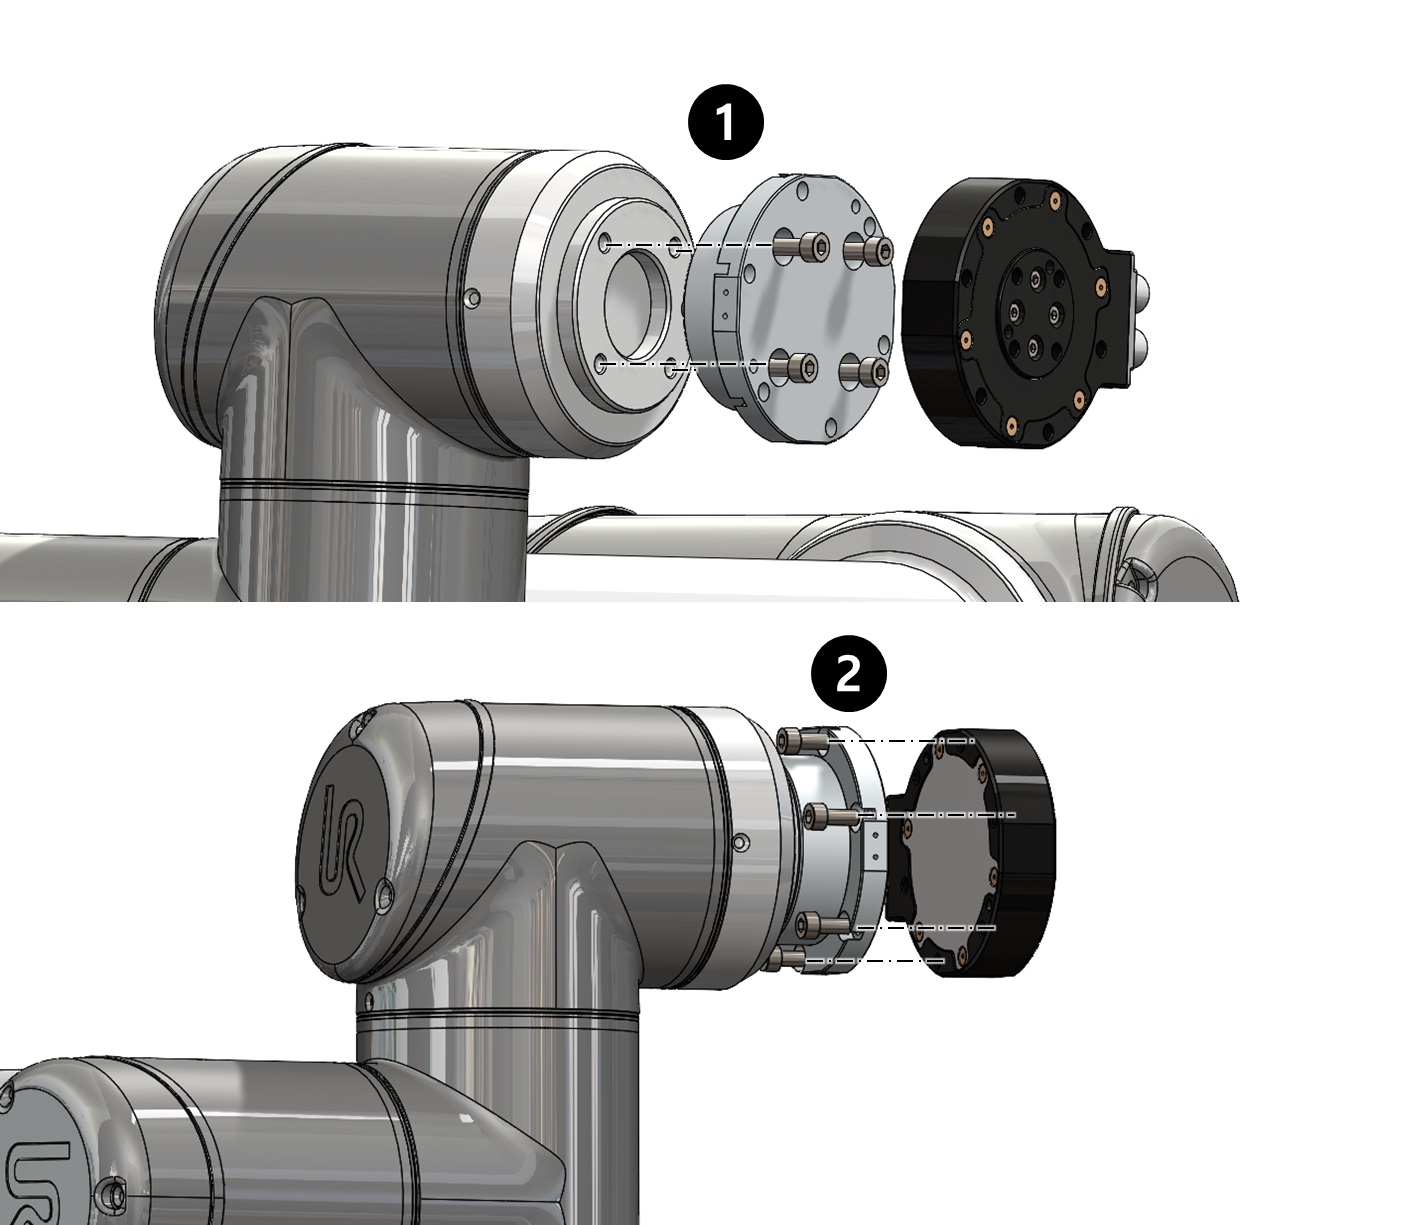
- 케이블 절단 및 과도한 당김에 대한 주의사항
- 센서 라인이 로봇 움직임에 따라 당겨지지 않도록 로봇과 함께 안전하게 고정해 주세요.
- 케이블 타이 등으로 로봇에 직접 고정하거나, 다른 선들과 함께 묶어서 케이블 타이로 고정하는 것은 금지합니다.
- 로봇과 고정할 때는 벨크로(찍찍이)를 사용하는 것을 권장하며, 다른 선들과 묶을 경우에도 벨크로를 사용해 고정해 주세요.
💡 체결 토크 가이드에 따르지 않을 경우 성능 보증이 불가능합니다.
💡 센서 라인이 로봇에 고정되지 않으면, 당기는 힘으로 인해 출력 신호에 노이즈가 발생할 수 있습니다.
💡 자세한 설치 가이드는 다음을 참고해 주세요: 설치 가이드
2.3 축 & 도면
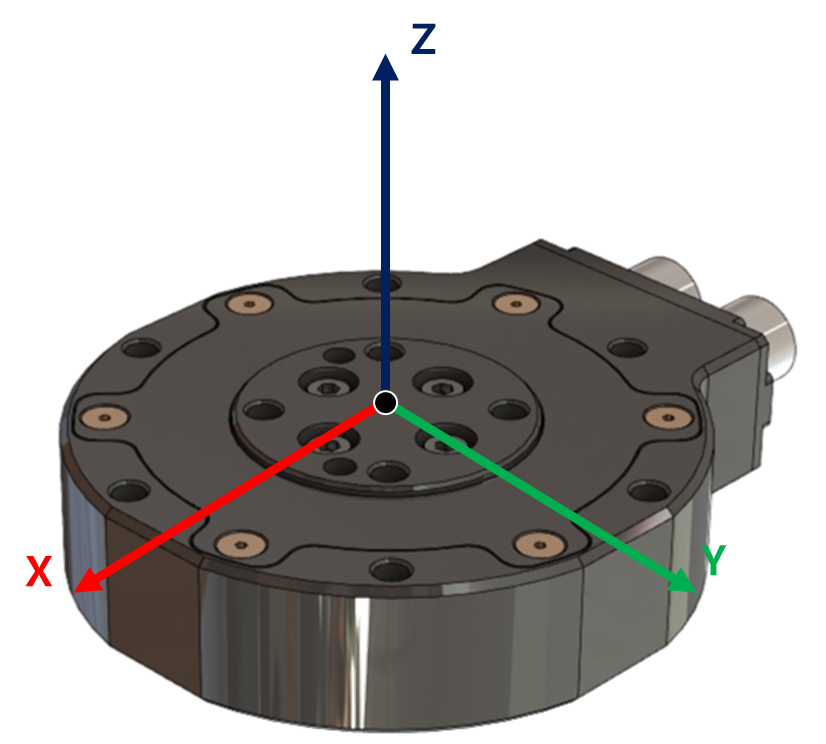
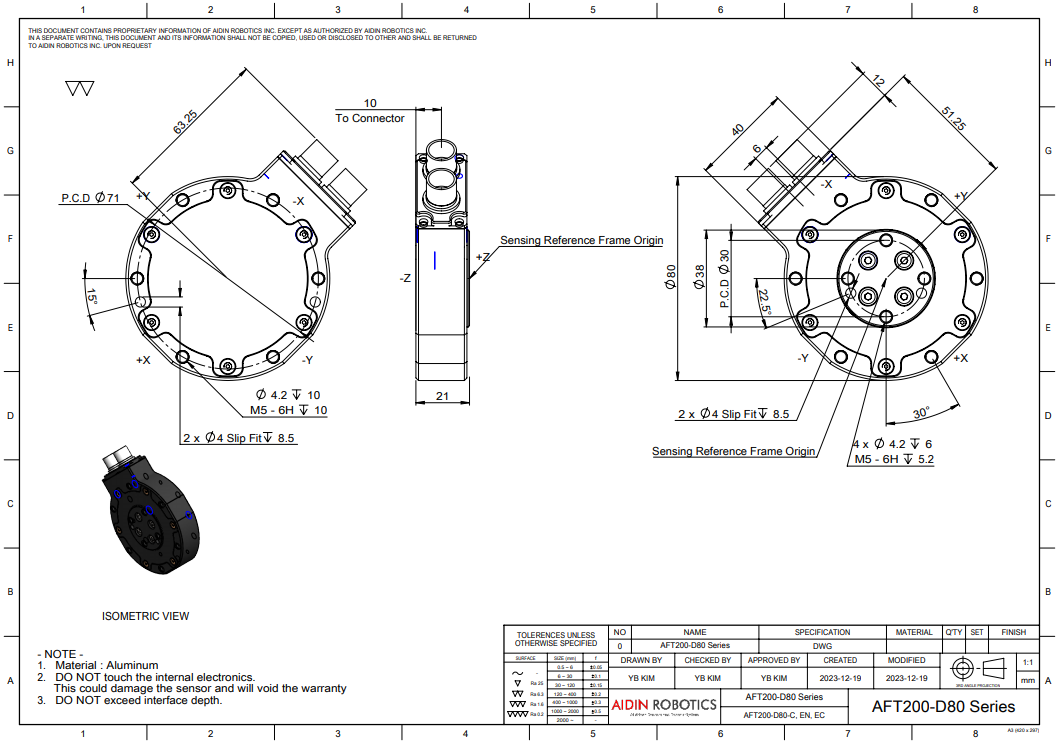
Drawing File :
STEP File:
💡 Port Location Notice
- EtherCAT Type model has two ports: IN and OUT.
- Ethernet Type model has one port, located on the left side.
- CAN Type model has one port, located on the right side.
2.4 와이어링
2.4.1 핀 홀
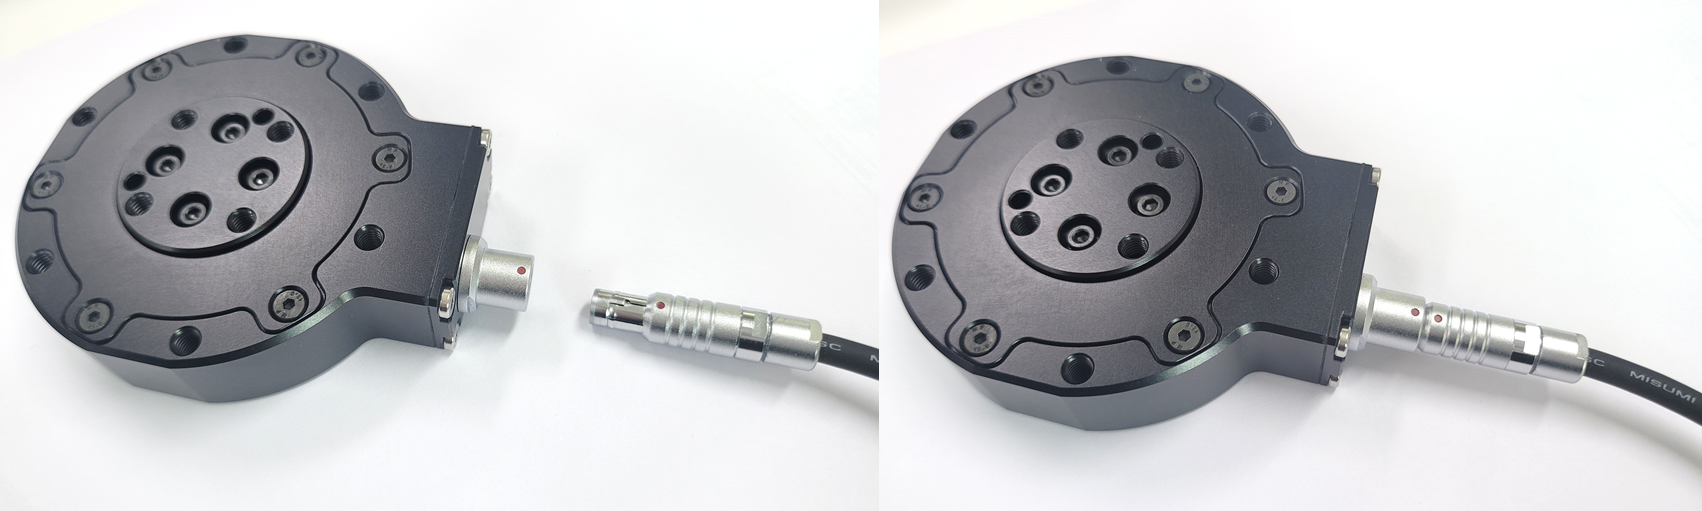
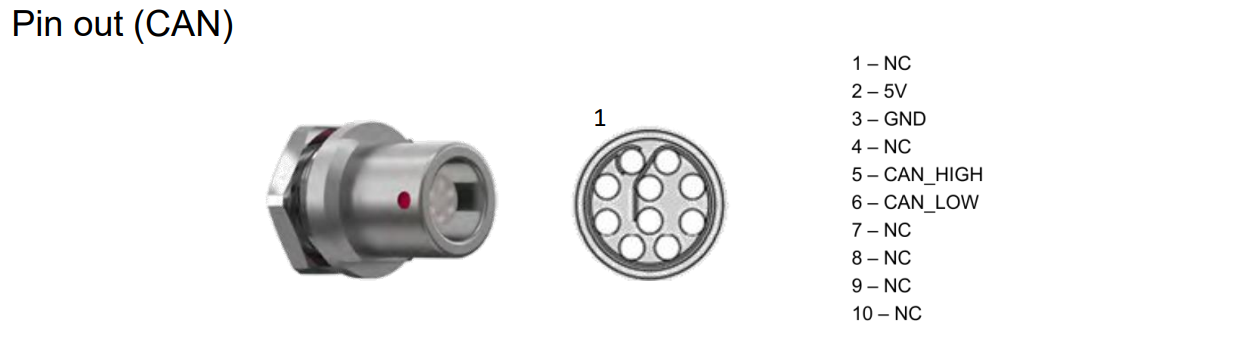
2.4.2 케이블
- 케이블 핀 배선
- 길이: 3m
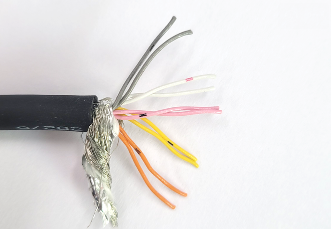
- 5V(VCC) – 오렌지색에 검은점
- GND – 회색에 검은점
- CANH – 노란색에 검은점
💡 다른 핀은 사용하지 않습니다.
- PCB 연결 설치 가이드
- 아래 그림과 같이 선을 삽입한 후 터미널의 볼트를 조여 고정하세요.
- 각 연결 지점은 PCB 상에 표시되어 있으며, 연결 순서는 다음과 같습니다:
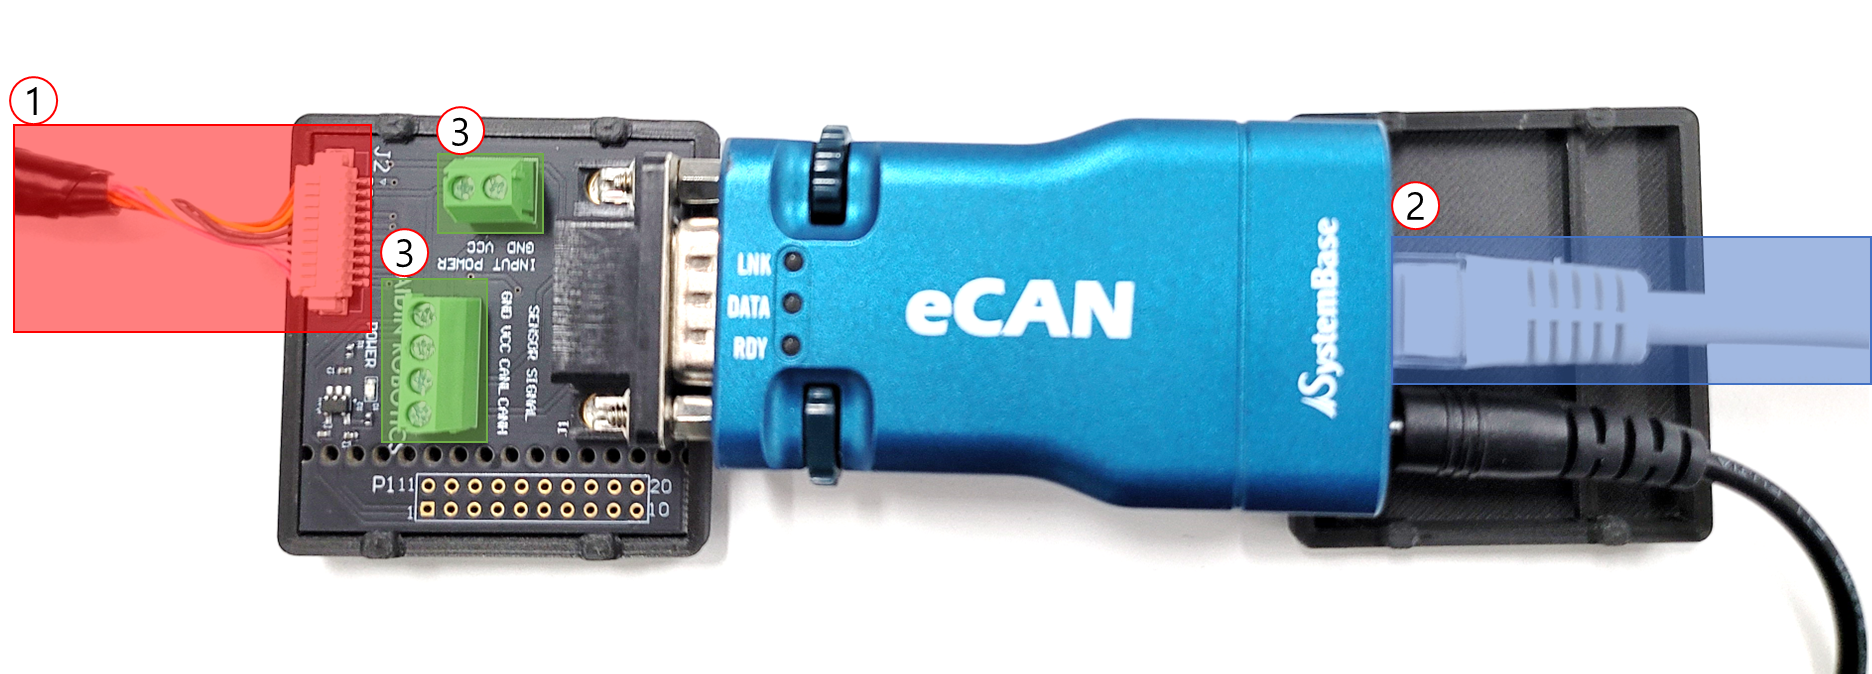
1. 센서 커넥터 (센서와 연결되는 커넥터 부분)
2. 이더넷 커넥터 (PC와 연결되는 커넥터 부분)
3. 센서 커넥터

   a. 상단 2포트 터미널 블록: VCC, GND

   b. 하단 4포트 터미널 블록: VCC, GND, CAN High, CAN Low (선택 사항)
- VCC와 GND는 안정적으로 5V 전원을 공급하는 장치에 연결해야 합니다.
- 9핀 D-sub 커넥터는 eCAN 장치와 연결됩니다.
🚫 승인을 받은 전원 공급장치만 사용하시는 것을 권장합니다.
2.5 기본 데이터 출력 속도
- 출력 속도는 100Hz에서 1000Hz까지 선택할 수 있습니다.
- 변경 방법은 아래의 "2.6 모드 세팅"을 참고해 주세요.

2.6 모드 세팅
💡 센서 신호를 안정적으로 유지하기 위해 약 30분간 작동하는 것을 권장합니다.
- 사용 전 최소 10분 이상 센서 데이터를 켜주시기 바랍니다.
💡 데이터를 켠 직후 10분간의 센서 출력 데이터는 다소 변동이 있을 수 있습니다.
2.6.1 모드 세팅
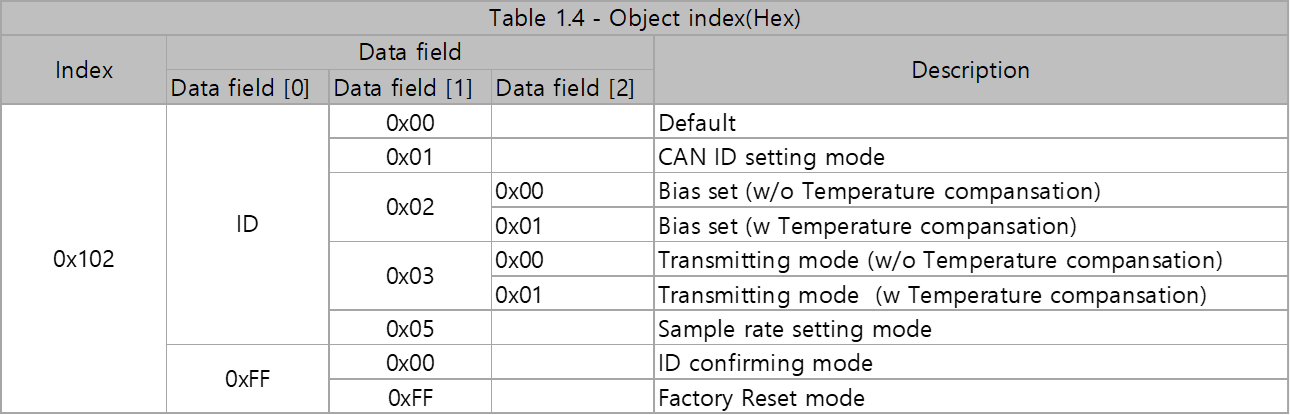
CAN ID 세팅 모드
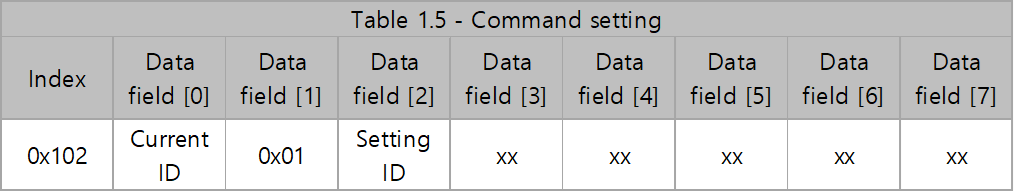
- 데이터 필드 [0] : 현재 설정 ID (공장 기본값 0x01)
- 데이터 필드 [2] : 전송을 위한 사용자 설정 ID
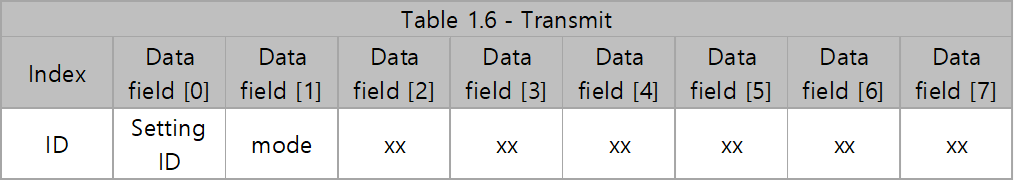
바이어스 설정 모드
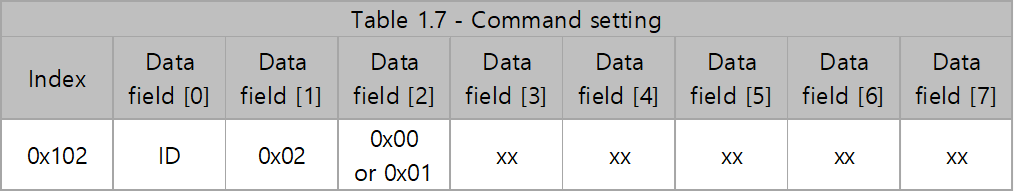
- 데이터 필드 [2]: 0x00 — 온도 보상 없이 바이어스 설정 (이 명령은 온도 보상 없이 전송 모드 명령과 함께 사용해야 합니다)
- 데이터 필드 [2]: 0x01 — 온도 보상과 함께 바이어스 설정 (이 명령은 온도 보상과 함께 전송 모드 명령과 함께 사용해야 합니다)
연속 전송 모드
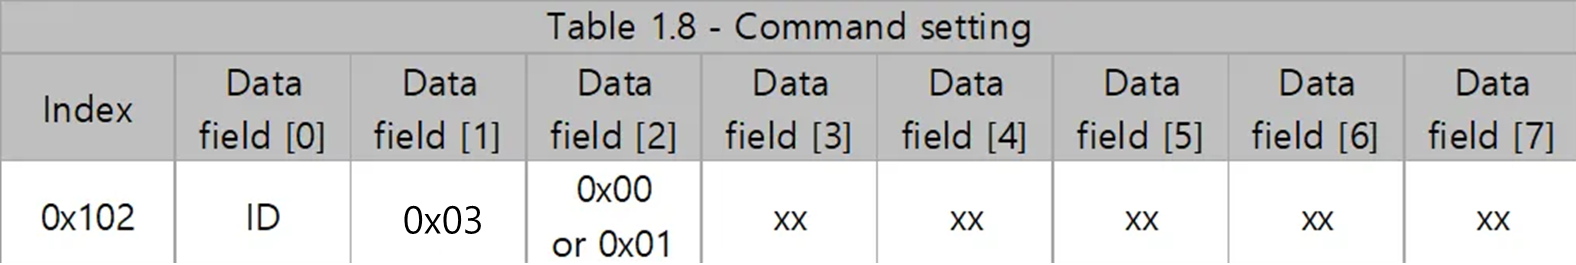
- 데이터 필드 [2]: 0x00 — 온도 보상 없이 전송 모드 (이 명령은 온도 보상 없이 바이어스 설정 명령과 함께 사용해야 합니다)
- 데이터 필드 [2]: 0x01 — 온도 보상과 함께 전송 모드 (이 명령은 온도 보상과 함께 바이어스 설정 명령과 함께 사용해야 합니다)
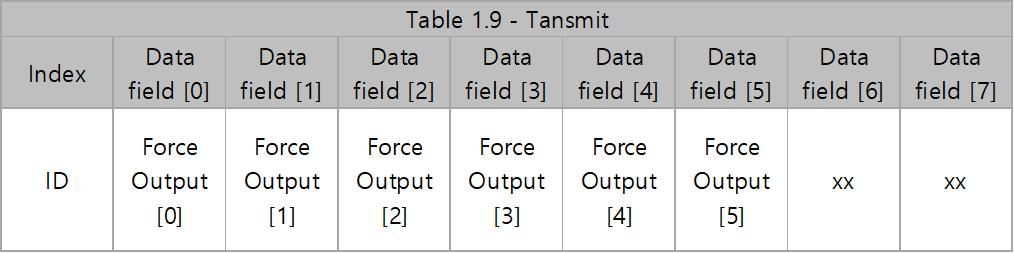
- Fx 출력 = Force Output[0] × 256 + Force Output[1]
- Fy 출력 = Force Output[2] × 256 + Force Output[3]
- Fz 출력 = Force Output[4] × 256 + Force Output[5]
- 힘 [N] = Force Output ÷ 100 − 300
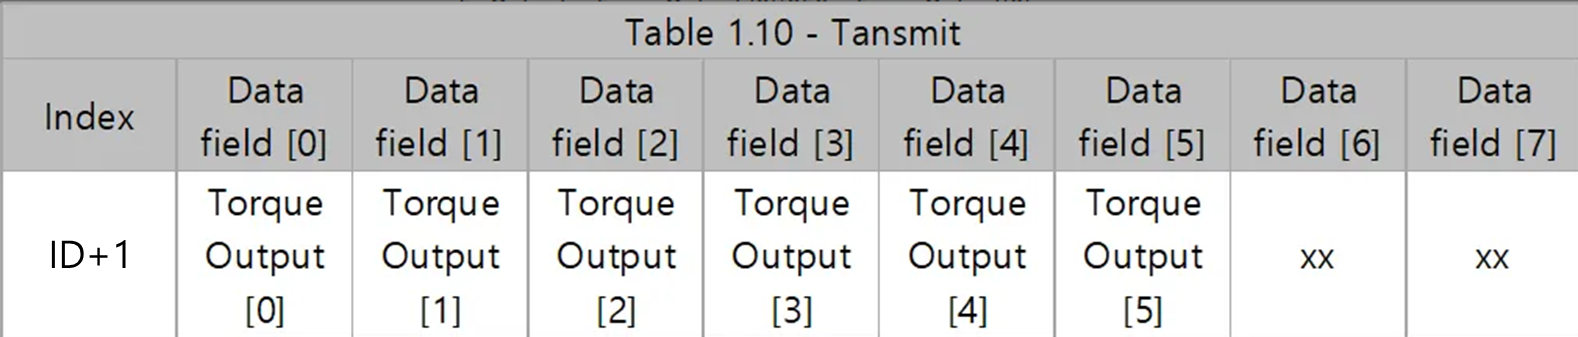
- Tx 출력 = Torque Output[0] × 256 + Torque Output[1]
- Ty 출력 = Torque Output[2] × 256 + Torque Output[3]
- Tz 출력 = Torque Output[4] × 256 + Torque Output[5]
- Torque[Nm] = Torque Output / 500 − 50
샘플 속도(Sample rate) 설정 모드
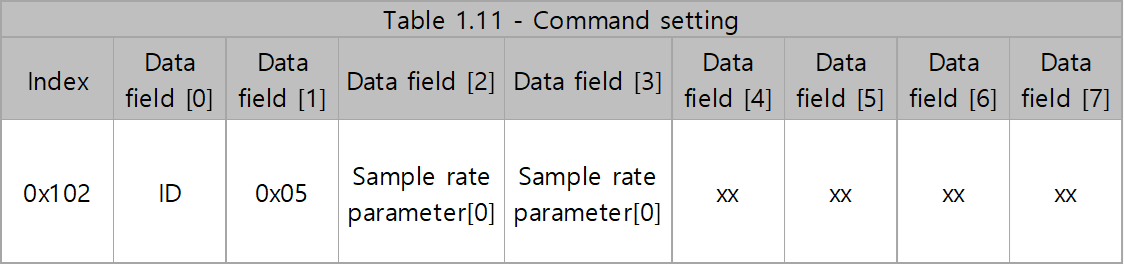
-
Data field [2] : Sample rate parameter [0]
-
Data field [3] : Sample rate parameter [1]
-
Sample rate parameter = Sample rate parameter [0] * 256 + Sample rate parameter [1]
-
Sample rate = (1,000,000 / Sample rate parameter)
ex) 1000Hz, Sample rate parameter [0] = 0x03, Sample rate parameter [1] = 0xE8
ex) 500Hz, Sample rate parameter [0] = 0x07, Sample rate parameter [1] = 0xD0
ex) 333Hz, Sample rate parameter [0] = 0x0B, Sample rate parameter [1] = 0xB8
ex) 200Hz, Sample rate parameter [0] = 0x13, Sample rate parameter [1] = 0x88
ex) 100Hz, Sample rate parameter [0] = 0x27, Sample rate parameter [1] = 0x10
ID 확인 모드
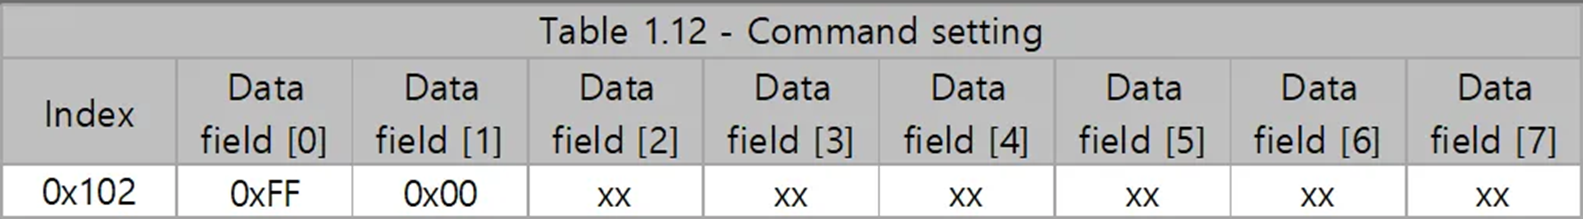
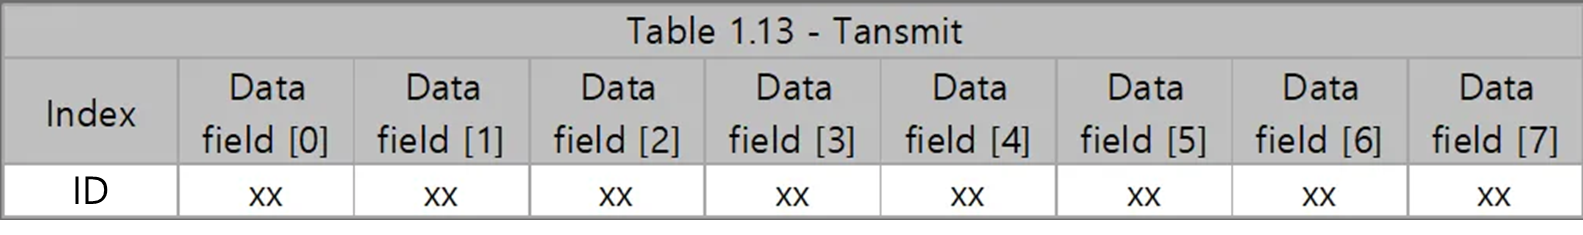
팩토리 리셋 모드
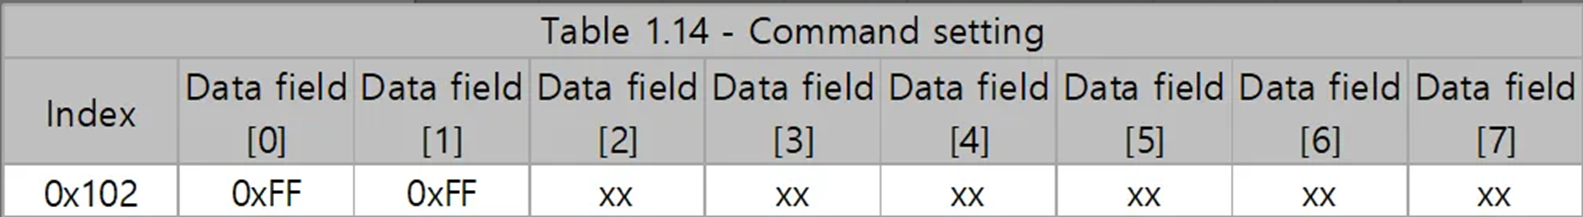
2.6.2 디바이스
USB-to-CAN 디바이스
- 다른 CAN 통신 지원 보드를 사용할 수 있으나, 샘플 프로그램을 사용하려면 반드시 IXXAT의 컨버터를 사용해야 합니다.
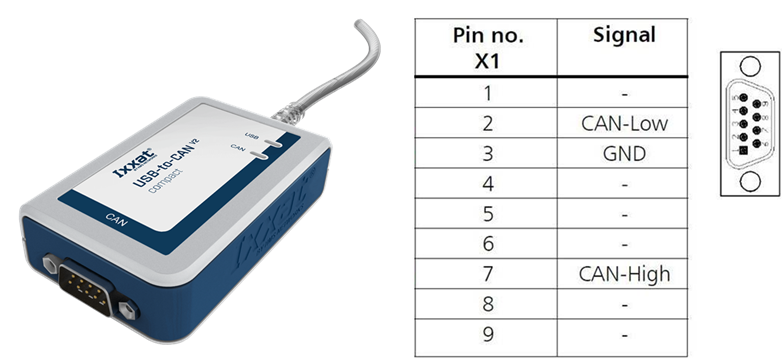
- 🔗 USB-to-CAN V2 (ixxat.com) — Version used in the manual: 1.01.0281.11001
- Downloads and Documentation for Ixxat Products, VCI V4 - Windows 11, 10, 8, 7 [Driver, canAnalyser-Mini, Manuals, LabView and other add-ons]
- Ixxat VCI Setup 4.0.xxx.0.exe
- 설치 중 VCI V4를 확인하고, 설치 완료 후 재부팅하십시오.
EtherNET to CAN 디바이스
- Systembase의 eCAN 모델 사용
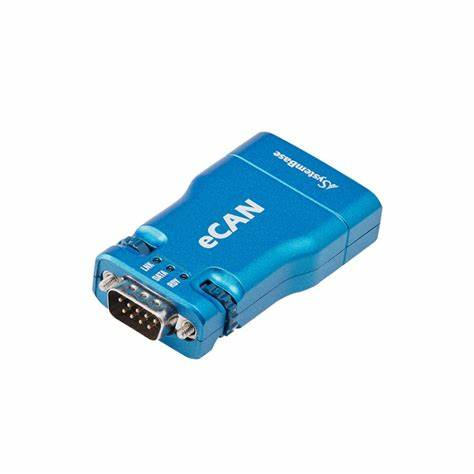
- 아래 사이트를 통해 매뉴얼과 ecANView 프로그램을 다운받아 주십시오.
2.7 힘/토크 범위 초과
센서는 단일 축 하중 조건에서 정격 용량까지 동작할 수 있습니다.
정격 용량을 초과하면 측정값이 부정확하고 유효하지 않습니다.
복합 하중의 정격 용량은 다음과 같습니다. 아래 그림은 복합 하중 시나리오를 나타낸 것입니다. 센서는 정상 동작 범위를 벗어난 조건에서는 작동할 수 없습니다.
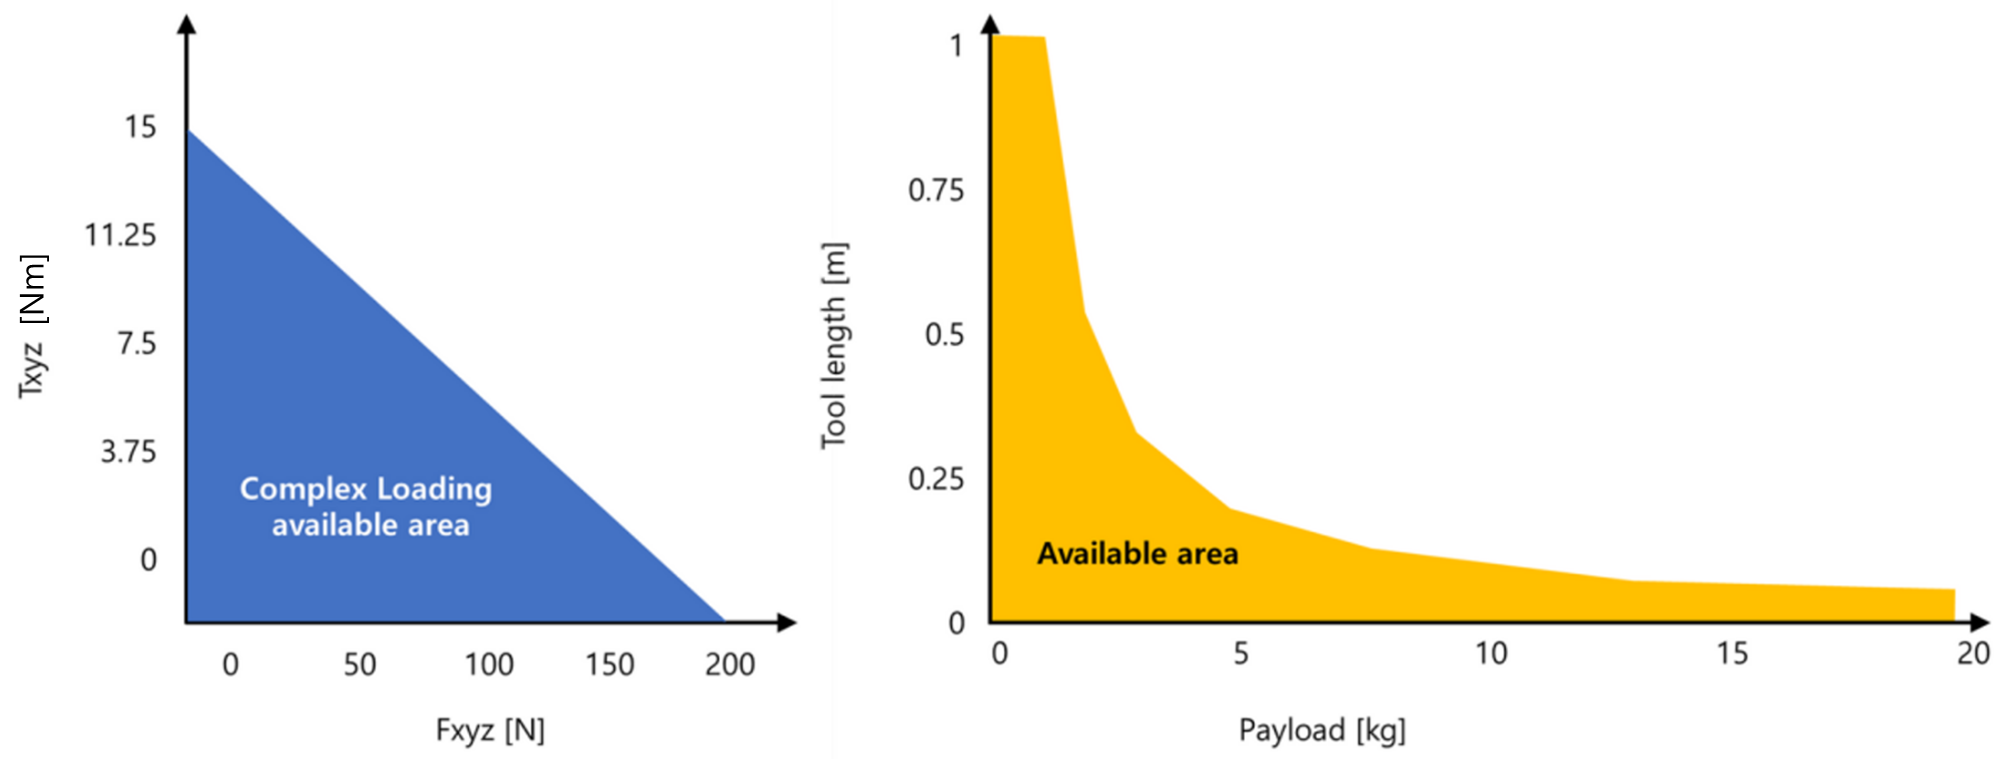
아래 그래프는 AFT200-D80-C 센서 를 사용할 때, 중간~고난이도 수준의 정밀도가 요구되는 응용 분야에서 적용 가능한 하중 범위와 공구 길이 를 보여줍니다.
- Fxy 축 과 Tz 축 에서 사용되는 보정 범위의 총 비율이 105%를 초과 하는 경우. 해당 내용은 아래의 Fxy, Tz 계산식 을 참조하십시오.
- Fz 축 과 Txy 축 에서 사용되는 보정 범위의 총 비율이 105%를 초과 하는 경우. 해당 내용은 아래의 Fz, Txy 계산식 을 참조하십시오.
3. 소프트웨어
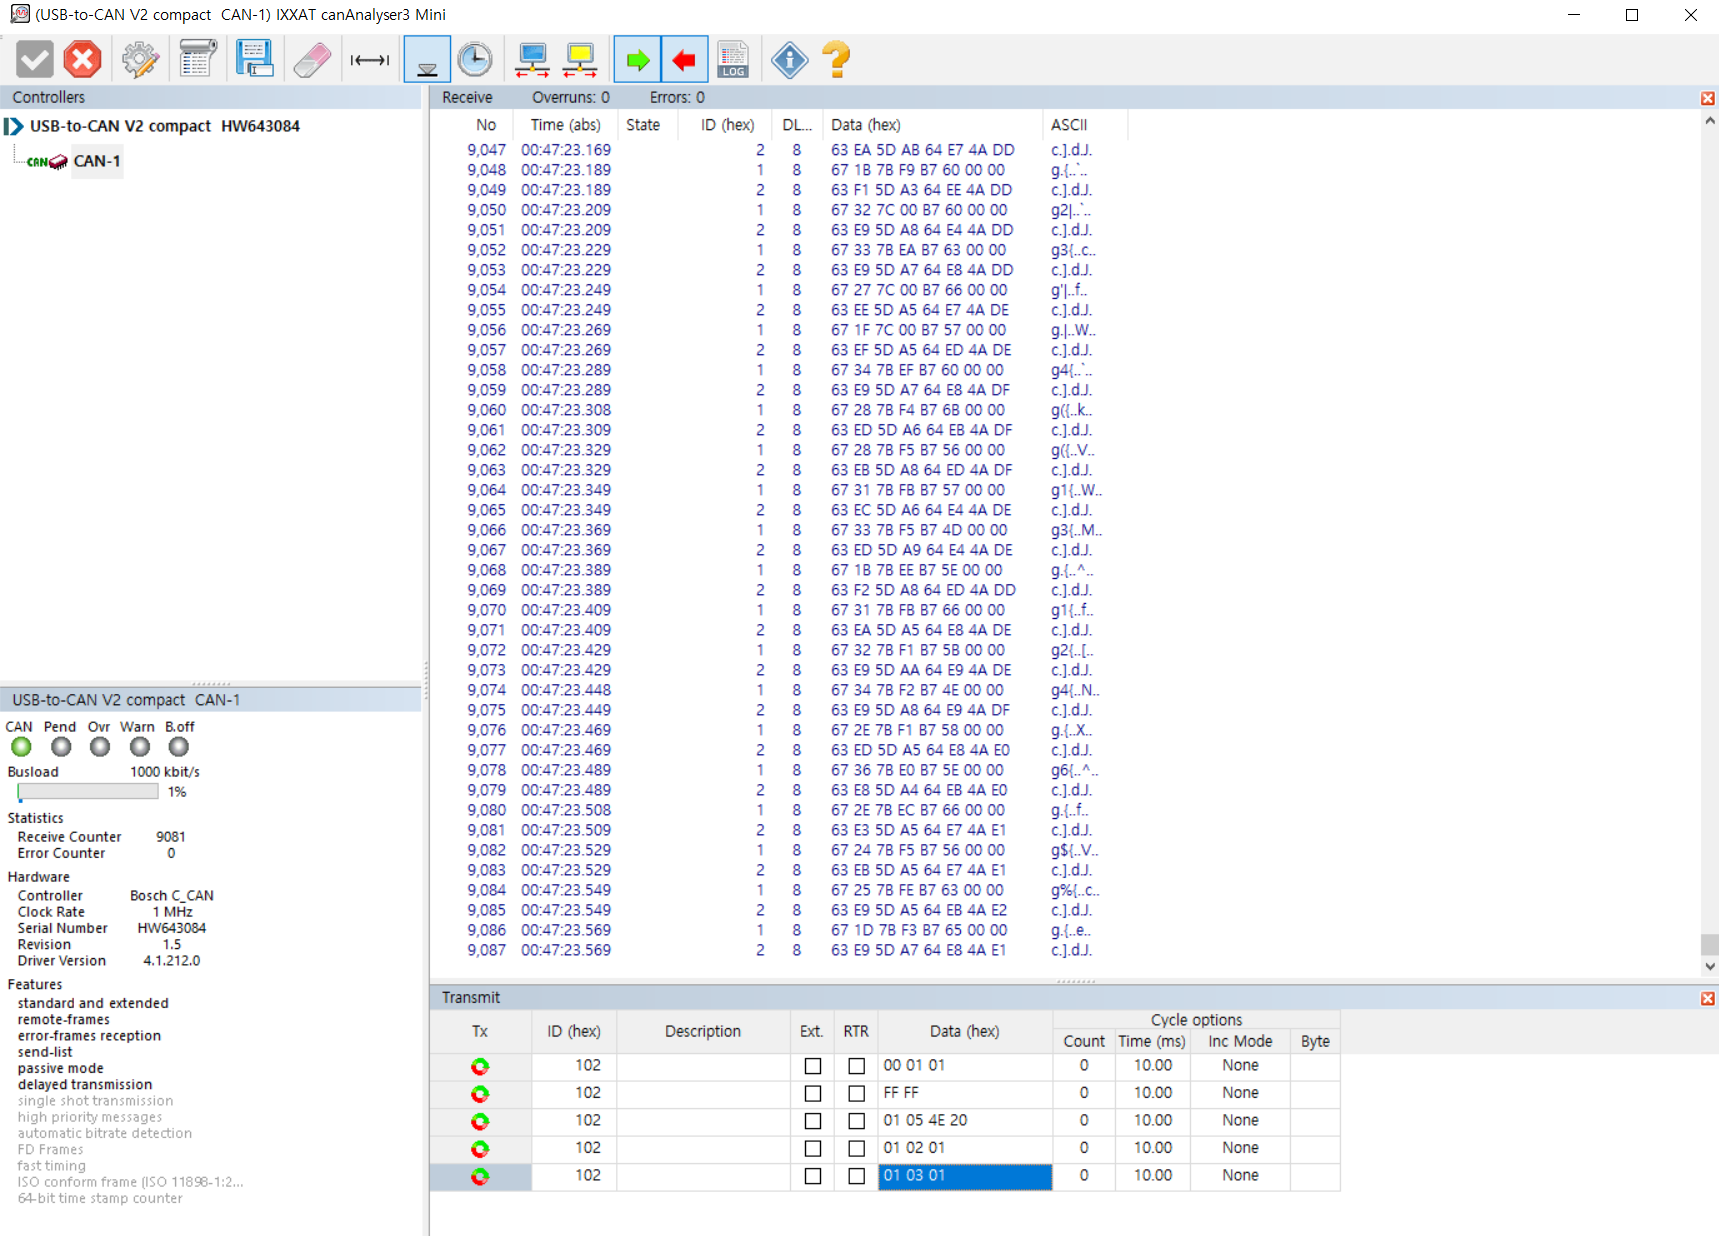
3.1.1 IXXAT의 USB-to-CAN
- 샘플 프로그램 (IXXAT 제공)
-
CanAnalyzer3 Mini
windows → IXXAT folder → IXXAT CanAnalyzer3 Mini
-
- 에이딘로보틱스 제공 샘플 프로그램
- 아래 IXXAT CAN VCI V4와 인스톨러를 설치해주세요
- 샘플 프로그램
- 📎 Installer.zip (대용량 파일 — 별도 제공)
- 📎 AFT SAMPLE_v1.1.zip (대용량 파일 — 별도 제공)
- 📎 AFT SERIES SAMPLE_v1.2.zip
- 설치 후 AFT Series Sample을 실행합니다.
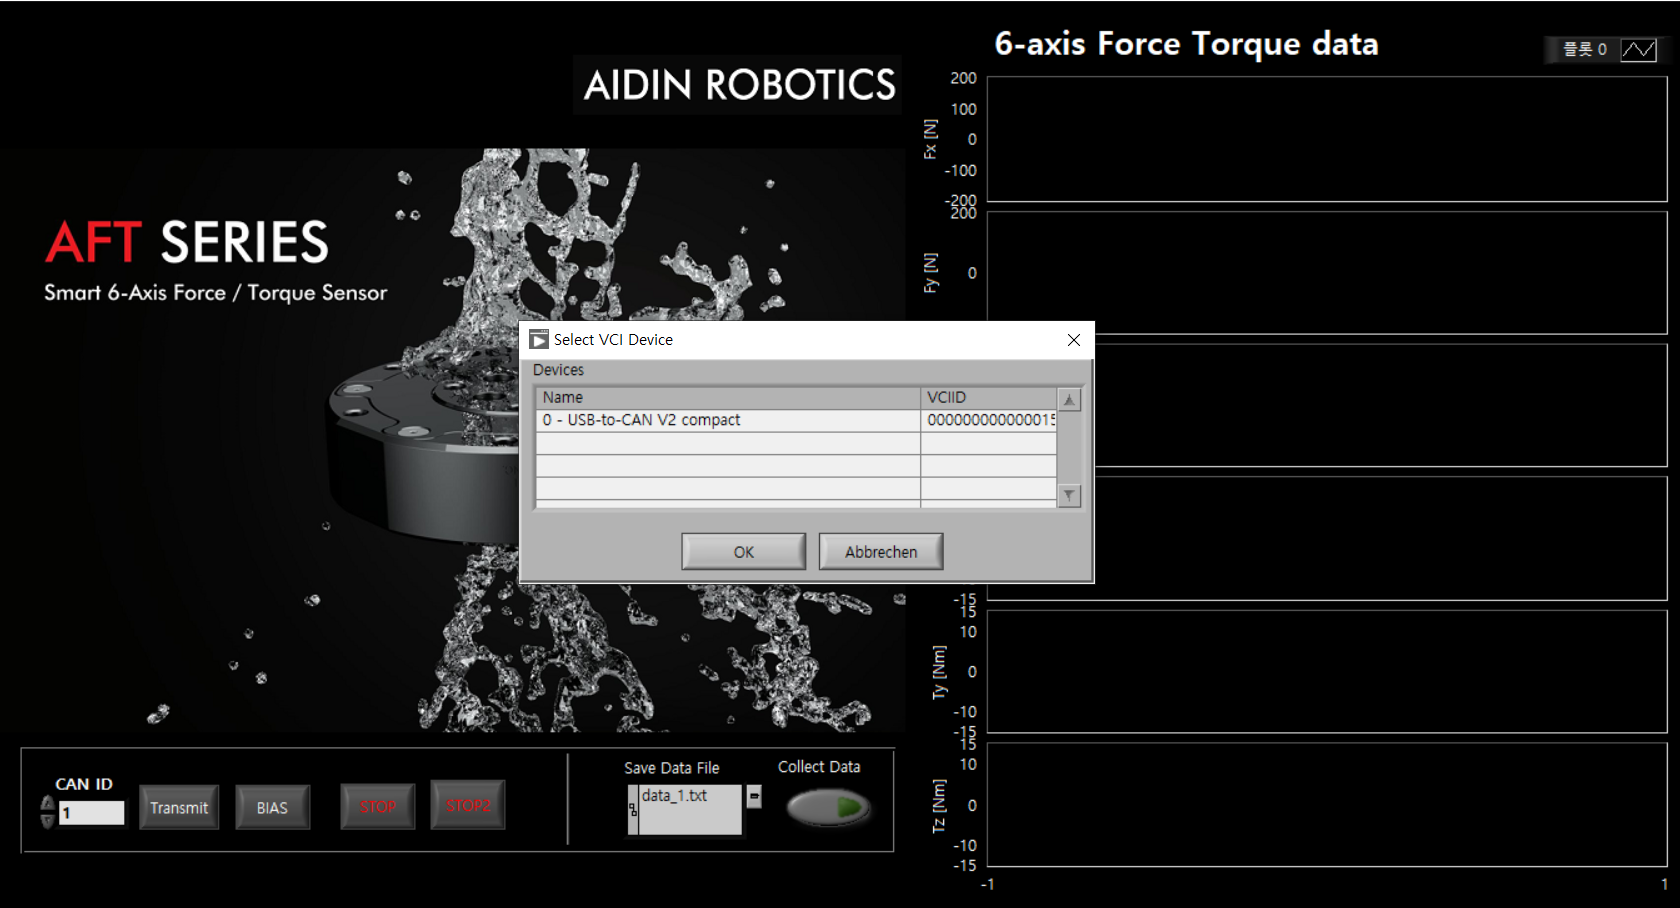
- 프로그램 설치시 나타나는 팝업창
-
CAN 장치 선택
장치를 선택하십시오. 현재 PC에 연결된 장치들이 목록에 표시됩니다.
해당 장치를 클릭한 후 OK 버튼을 누르십시오.
※ 샘플 프로그램은 IXXAT의 USB-to-CAN 컨버터 를 기반으로 합니다.

-
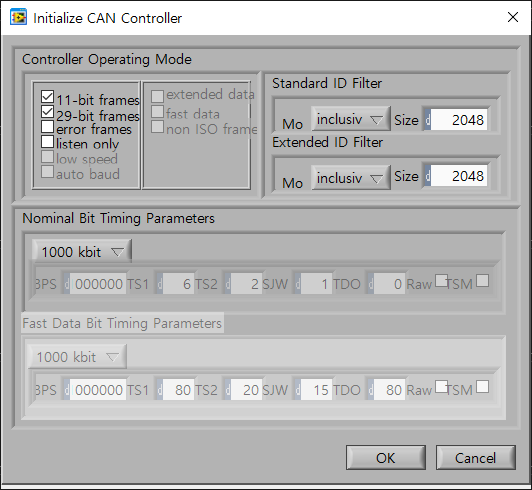
CAN 컨트롤러 선택
이전 단계에서 선택한 장치 이름이 표시됩니다. 아래에서 컨트롤러 채널을 선택한 후 OK 버튼을 누르십시오.

-
CAN 컨트롤러 초기 설정
이전 단계에서 선택한 컨트롤러를 초기화하는 단계입니다. 프레임과 전송 속도(baud rate)를 확인한 후 OK 버튼을 누르십시오.
- 샘플 프로그램 화면 예시
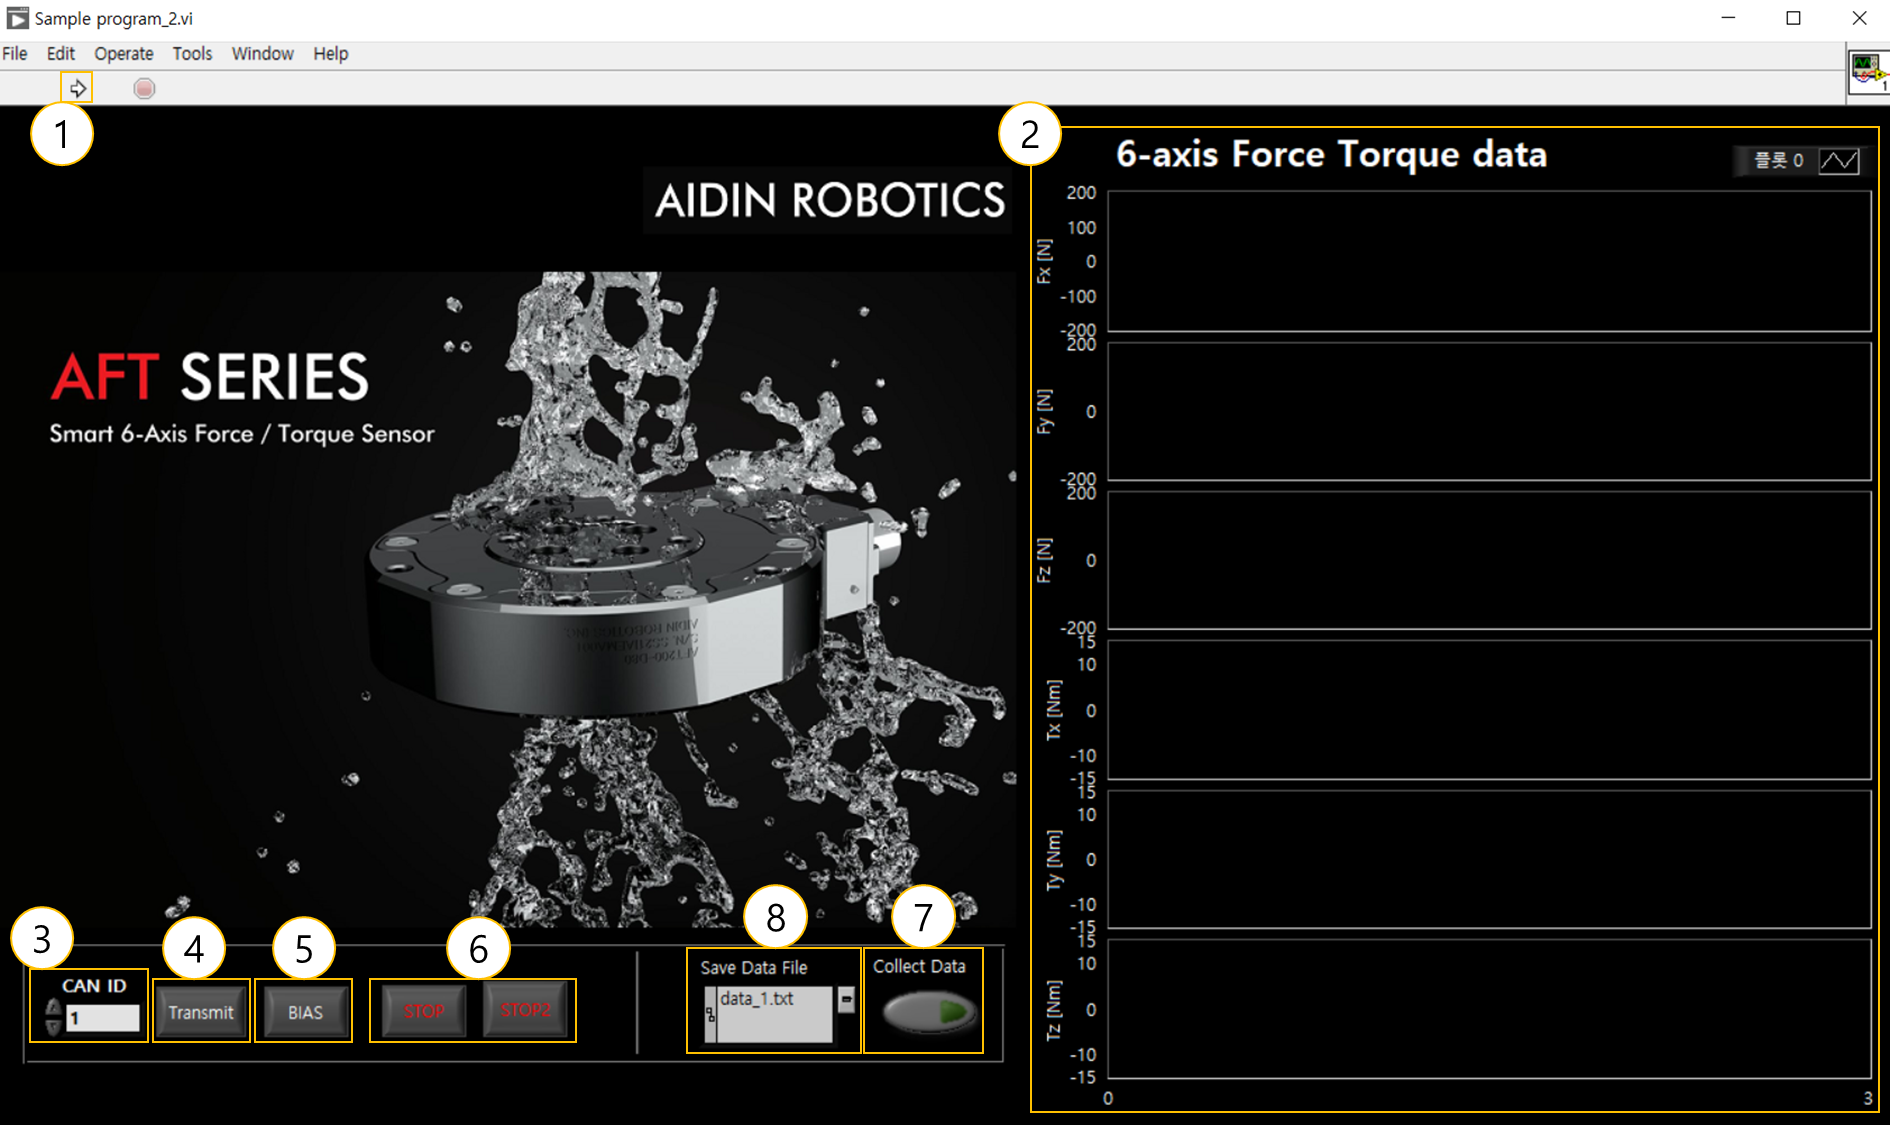
① 프로그램 실행 버튼
프로그램 실행 버튼 입니다.
② 그래프 플롯
실시간 6축 힘/토크에 대한 값을 보실 수 있습니다.
③ CAN ID
연결된 센서의 CAN ID를 설정합니다. 여러 개의 ID가 있을 경우 가장 낮은 ID를 입력하세요.
예) 0x01(1), 0x02(2)가 있다면 1을 입력합니다.
④ CAN 전송
6축 힘/토크 값을 출력하기 위해 CAN 메시지를 전송합니다.
예: CAN Msg [0x102, 0x01, 0x03, 0x01]
⑤ 바이어스
6축 힘/토크 데이터를 모두 초기화하여 0으로 설정합니다.
⑥ 정지
프로그램을 종료합니다. STOP 버튼을 두 번 누르면 3초 후 프로그램이 종료됩니다.
⑦ 데이터 수집
힘/토크 데이터 로그를 저장합니다. 데이터 저장 관련 내용은 아래 페이지 설명을 참고하세요.
⑧ 데이터 파일 경로 저장
힘/토크 데이터 로그를 저장할 경로를 설정합니다. 데이터 저장 관련 내용은 아래 설명을 참고하세요.
3.1.2 데이터 로그 저장
-
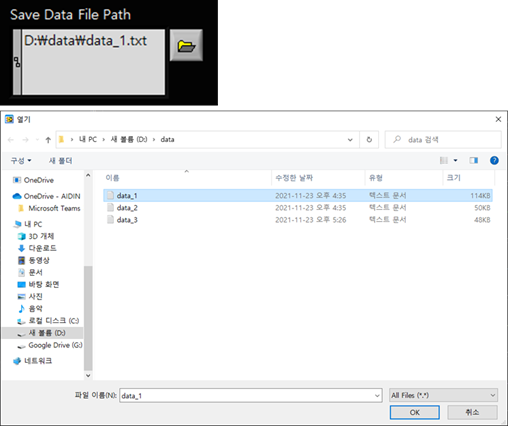
저장 디렉토리 설정
폴더 버튼을 터치하면 팝업 창이 열립니다. 원하는 디렉토리 내의 파일(.txt)을 선택한 후 OK 버튼을 눌러 지정하세요. '경로(Path)'에 표시된 경로를 확인합니다. (지정한 경로에 파일이 없으면 자동으로 파일이 생성됩니다.)
-
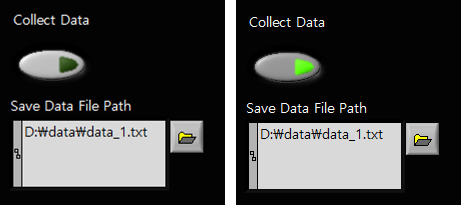
데이터 로그 저장하기
'데이터 수집(Collect Data)' 버튼을 눌러 저장을 시작합니다. 저장이 시작되면 버튼이 형광색으로 표시됩니다. 저장을 종료하려면 버튼을 다시 누르세요. 데이터는 파일에 누적되어 저장되므로, 저장할 때마다 새 파일을 지정하는 것을 권장합니다.
-
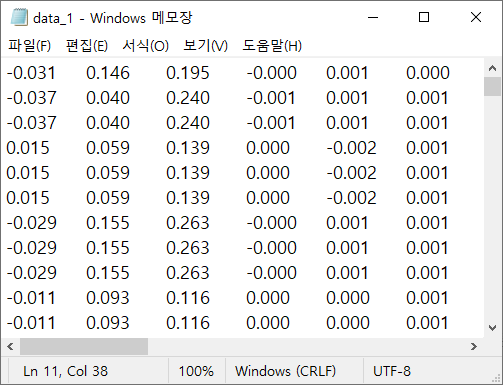
데이터 로그 확인하기
지정한 디렉토리에서 파일을 열어 저장된 힘/토크 데이터를 확인할 수 있습니다.
데이터는 Fx, Fy, Fz, Tx, Ty, Tz 순서로 각 열에 저장되어 있습니다.
3.2.1 시스템베이스의 EtherNET to CAN
- 에이딘로보틱스 제공 샘플 프로그램
- 📎 AIDIN_Sample_EtherNET.zip (대용량 파일 — 별도 제공)
- AIDIN_Installer → Volume → setup , Install setup
- Set IP through Systembase's manual or the document below
- AFT200-D80 EtherNET Communication
- Run AIDIN_Sample_EN → AIDIN_Sample_EN.exe
- 📎 AIDIN_Sample_EtherNET.zip (대용량 파일 — 별도 제공)
- 샘플 프로그램 작동시 팝업 창 상태
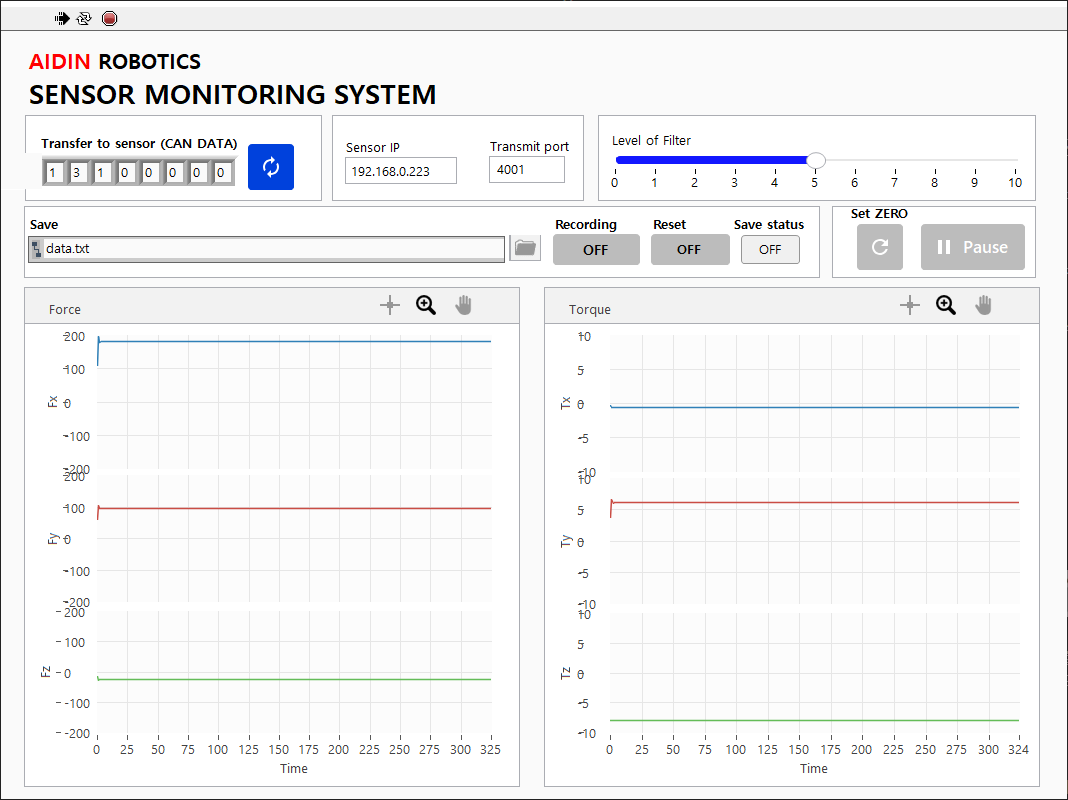
- 샘플 프로그램 인터페이스
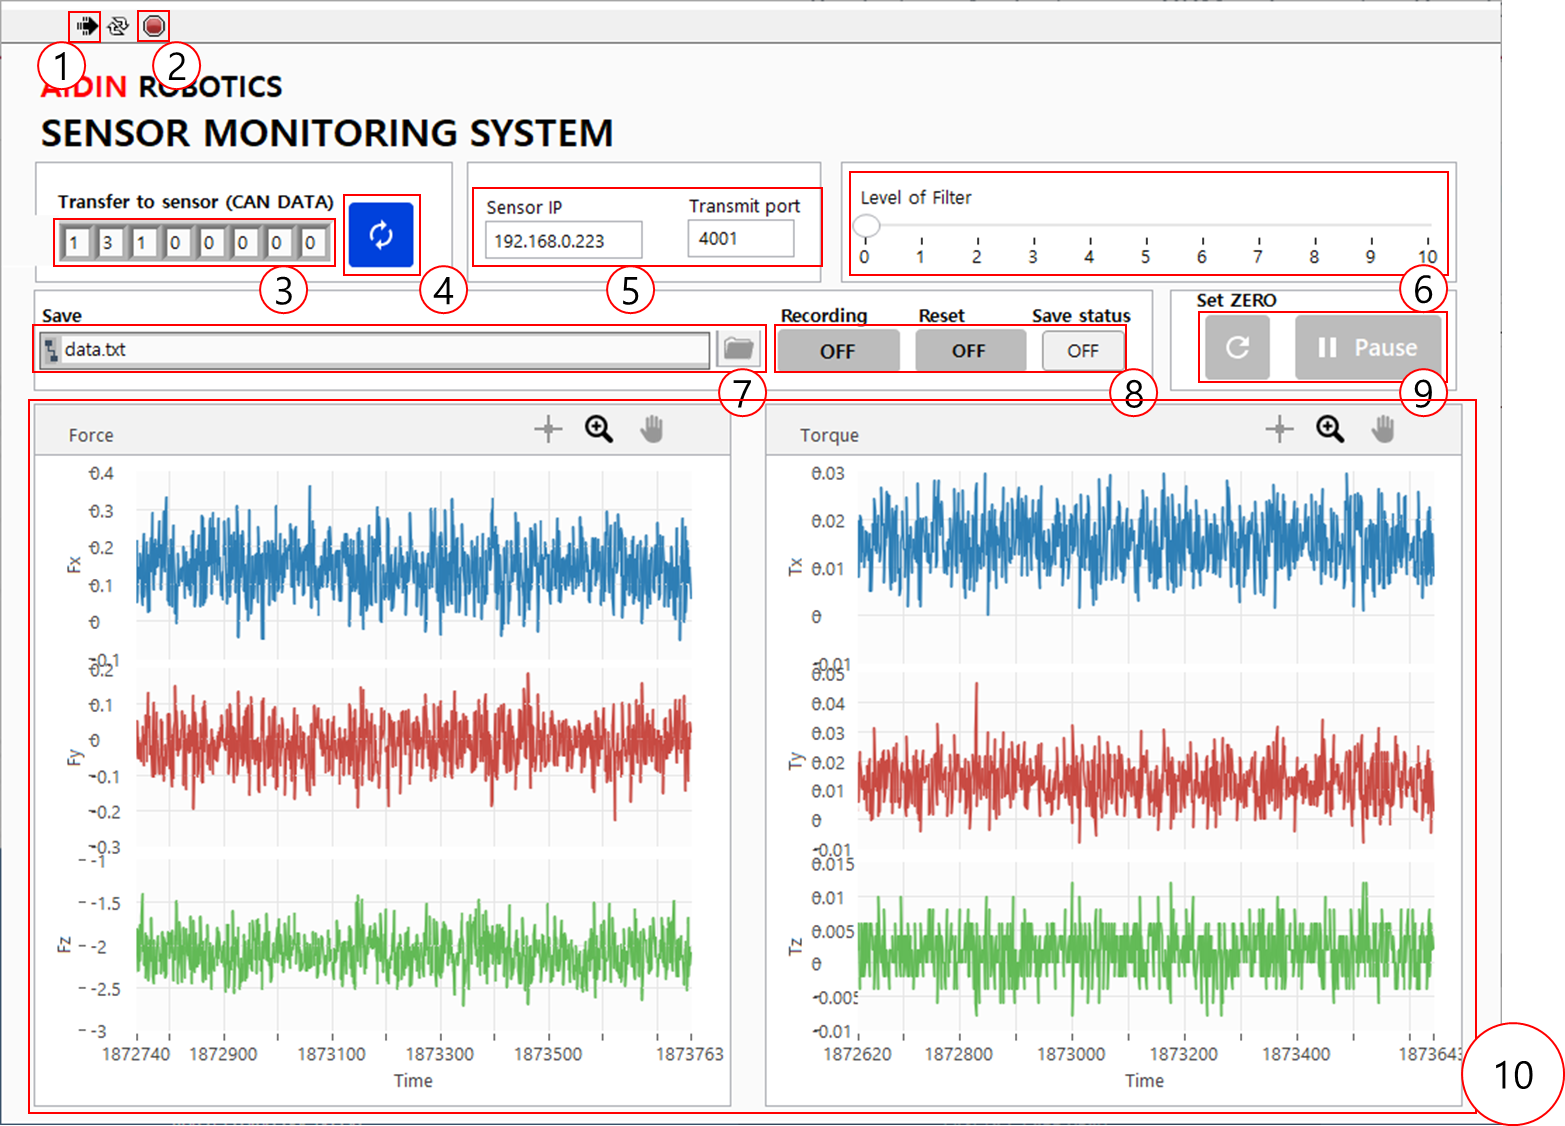
① 프로그램 실행
샘플 프로그램을 실행합니다.
② STOP
프로그램을 종료합니다. STOP 버튼을 두 번 누르면 3초 후 프로그램이 종료됩니다.
③ CAN 전송 메시지
CAN Msg [0x102, 0x01, 0x03, 0x01]
④ CAN 전송 버튼
6축 힘/토크 값을 출력하기 위해 CAN 메시지를 전송합니다.
⑤ IP 설정
위 설정에서 일치하는 센서의 IP를 입력합니다.
⑥ 필터링
기본적으로 LPF 필터가 설정되어 있으며, 0에서 9.9까지 설정 가능 (10은 불가).
⑦ 데이터 파일 경로 저장
힘/토크 데이터 로그를 저장할 경로를 설정합니다. 데이터 저장 관련 내용은 아래 페이지 설명을 참고하세요.
⑧ 데이터 수집
힘/토크 데이터 로그를 저장합니다. 데이터 저장 관련 내용은 아래 페이지 설명을 참고하세요.
⑨ BIAS, PAUSE
6축 힘/토크 데이터를 모두 초기화하여 0으로 설정합니다.
설치나 부착물의 영향을 제거하여 원하는 힘 값을 측정할 수 있습니다.
PAUSE 버튼을 클릭하면 센서 데이터 값을 일시 정지할 수 있습니다.
⑩ 그래프
6축 힘/토크 데이터(Fx, Fy, Fz, Tx, Ty, Tz)의 실시간 데이터를 그래프로 확인할 수 있습니다.
3.2.2 데이터로그 저장

-
저장 디렉토리 설정
폴더 버튼을 터치하면 팝업 창이 열립니다. 원하는 디렉토리 내에서 파일(.txt)을 지정하세요.
'경로(Path)'에 표시된 경로를 확인합니다.
(지정한 경로에 파일이 없으면 자동으로 파일이 생성됩니다.)
-
데이터 로그 저장하기
'데이터 수집(Collect Data)' 버튼 아래의 버튼을 눌러 저장을 시작합니다.
저장 중일 때 버튼은 형광색으로 표시됩니다.
- 저장을 종료하려면 버튼을 다시 누르세요. 데이터는 파일에 누적 저장되므로, 저장할 때마다 새 파일을 지정하는 것을 권장합니다.
- '리셋(Reset)' 버튼을 클릭하면 저장된 데이터가 초기화되고 다시 저장이 시작됩니다. 리셋 버튼 사용 시 주의해 주세요.

-
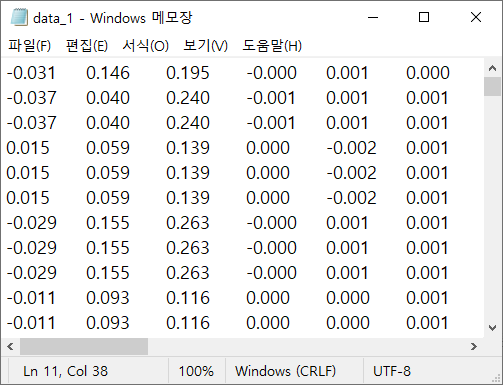
데이터 로그 확인하기
지정한 디렉토리에서 파일을 열어 저장된 힘/토크 데이터를 확인할 수 있습니다.
데이터는 Fx, Fy, Fz, Tx, Ty, Tz 순서로 각 열에 저장되어 있습니다.
소스코드
1. 파이썬 코드 – Client
#***********************************************************************
#
# Author: AIDIN ROBOTICS <info@aidinrobotics.com>
# Date: 12-08-2023
#
# ----------------------------------------------------------------------
#
# This program is free software; you can redistribute it and/or modify
# it under the terms of the GNU General Public License as published by
# the Free Software Foundation; either version 2 of the License, or
# (at your option) any later version.
#
# This program is distributed in the hope that it will be useful,
# but WITHOUT ANY WARRANTY;
#
#***********************************************************************/
import struct
import socket

IP_ADDR	= '192.168.0.223'
PORT	= 4001

CMD_TYPE_SENSOR_ID 	= '01'
SENSOR_TRANSMIT_TYPE_MODE 	= '03'
SENSOR_TRANSMIT_TYPE_SET_TEMP 	= '01'

s = socket.socket(socket.AF_INET, socket.SOCK_STREAM)

def main():
	global s
	s.settimeout(2.0)
	s.connect((IP_ADDR, PORT))

	sendData = '04' + '00' + '00' + '01' + '02'+ '06' + CMD_TYPE_SENSOR_ID + SENSOR_TRANSMIT_TYPE_MODE+SENSOR_TRANSMIT_TYPE_SET_TEMP
	sendData = bytearray.fromhex(sendData)
	s.send(sendData)
	recvData = recvMsg()

	#Initializing
	Fx=0
	Fy=0
	Fz=0
	Tx=0
	Ty=0
	Tz=0

	for i in range(10000):
		recvData = recvMsg()
		if recvData[4]==0x01:
			Fx = ((recvData[6]*256+recvData[7])/100.)-300.
			Fy = ((recvData[8]*256+recvData[9])/100.)-300.
			Fz = ((recvData[10]*256+recvData[11])/100.)-300.
			# print("Fx : " + str(round(Fx,2)) + " " + "Fy : " + str(round(Fy,2)) + " " + "Fz : " + str(round(Fz,2)) + " ")
		elif recvData[4]==0x02:
			Tx = ((recvData[6]*256+recvData[7])/500.)-50.
			Ty = ((recvData[8]*256+recvData[9])/500.)-50.
			Tz = ((recvData[10]*256+recvData[11])/500.)-50.
			# print("Tx : " + str(round(Tx,2)) + " " + "Ty : " + str(round(Ty,2)) + " " + "Tz : " + str(round(Tz,2)) + " ")
		print("Fx : " + str(round(Fx,2)) + " " + "Fy : " + str(round(Fy,2)) + " " + "Fz : " + str(round(Fz,2)) + " " +"Tx : " + str(round(Tx,2)) + " " + "Ty : " + str(round(Ty,2)) + " " + "Tz : " + str(round(Tz,2)) + " ")
	s.close()

def recvMsg():
	recvData = bytearray(s.recv(14))

	printMsg(recvData)

	return recvData

def printMsg(msg):

	dataStr = "DATA: "
	for i in range(6, 14):
		dataStr += str(msg[i]) + " "

	# print(dataStr)

if __name__ == "__main__":
	main()
2. 윈도우 코드 – 클라이언트
/***********************************************************************
*
* Author: AIDIN ROBOTICS <info@aidinrobotics.com>
* Date: 12-08-2023
*
* ----------------------------------------------------------------------
*
* This program is free software; you can redistribute it and/or modify
* it under the terms of the GNU General Public License as published by
* the Free Software Foundation; either version 2 of the License, or
* (at your option) any later version.
*
* This program is distributed in the hope that it will be useful,
* but WITHOUT ANY WARRANTY;
*
************************************************************************/

//Std
#pragma comment(lib, "ws2_32.lib")
#include <iostream>

//Windows Socket
#include <winsock2.h>
#include <ws2tcpip.h>

#define IP_ADDR "192.168.0.223"
#define PORT	4001

#define CMD_TYPE_SENSOR_ID 	          0x01
#define SENSOR_TRANSMIT_TYPE_MODE 	  0x03
#define SENSOR_TRANSMIT_TYPE_SET_TEMP 0x01

void printMsg(const char *msg);
void recvMsg(char *msg);
double bytesToDouble(const char *bytes);

SOCKET socket_desc;

int main()
{
    WSADATA wsadata;
    int error = WSAStartup(0x0202, &wsadata);
    if (wsadata.wVersion != 0x0202)
    {
        WSACleanup(); //Clean up Winsock
        return false;
    }

    socket_desc = socket(AF_INET, SOCK_STREAM, IPPROTO_TCP);
    if (socket_desc < 0)
      std::cout << "error opening socket" << std::endl;
	struct sockaddr_in server;

	server.sin_addr.s_addr = inet_addr(IP_ADDR);
    server.sin_family = AF_INET;
	server.sin_port = htons(PORT);


    std::cout << "Connecting..." << std::endl;

    if(error = connect(socket_desc , (SOCKADDR*)&server , sizeof(server))) {
        std::cout << "Error code: " << error << std::endl;
		return 1;
	}

	std::cout << "Connected to the AFT200-D80 Module" << std::endl;

	char recvData[50] = {0};
	char sendData[10] = {0};

	sendData[0] = 0x04;
	sendData[1] = 0x00;
	sendData[2] = 0x00;
	sendData[3] = 0x01;
	sendData[4] = 0x02;
	sendData[5] = 0x06;
	sendData[6] = CMD_TYPE_SENSOR_ID;
	sendData[7] = SENSOR_TRANSMIT_TYPE_MODE;
	sendData[8] = SENSOR_TRANSMIT_TYPE_SET_TEMP;

	send(socket_desc, sendData, 10, 0);
	recvMsg(recvData);

	double Fx, Fy, Fz, Tx, Ty, Tz;
	for(size_t i = 0; i < 10000; ++i) {
		recvMsg(recvData);
		if(recvData[4]==0x01){
			Fx = ((recvData[6]*256+recvData[7])/100.)-300.;
			Fy = ((recvData[8]*256+recvData[9])/100.)-300.;
			Fz = ((recvData[10]*256+recvData[11])/100.)-300.;
		}

		else if(recvData[4]==0x02){
			Tx = ((recvData[6]*256+recvData[7])/500.)-50.;
			Ty = ((recvData[8]*256+recvData[9])/500.)-50.;
			Tz = ((recvData[10]*256+recvData[11])/500.)-50.;
		}

		 std::cout << Fx << " " << Fy << " " << Fz << " " << Tx << " " << Ty << " " << Tz << std::endl;
	}

	closesocket(socket_desc);

	return 0;
}

void recvMsg(char *msg) {
	size_t received = recv(socket_desc, msg, 14, 0);

	printMsg(msg);
}

void printMsg(const char *msg)
{
	for(size_t i = 6; i < 14; ++i) {
		 //std::cout << (int)msg[i] << " ";
	}

	 //std::cout << std::endl << std::endl;
};
3. 리눅스 – 클라이언트
/***********************************************************************
*
* Author: AIDIN ROBOTICS <info@aidinrobotics.com>
* Date: 12-08-2023
*
* ----------------------------------------------------------------------
*
* This program is free software; you can redistribute it and/or modify
* it under the terms of the GNU General Public License as published by
* the Free Software Foundation; either version 2 of the License, or
* (at your option) any later version.
*
* This program is distributed in the hope that it will be useful,
* but WITHOUT ANY WARRANTY;
*
************************************************************************/

//Std
#include <iostream>

//Linux Socket
#include <sys/socket.h>
#include <arpa/inet.h>
#include <unistd.h>

#define IP_ADDR "192.168.0.223"
#define PORT	4001

#define CMD_TYPE_SENSOR_ID 	          0x01
#define SENSOR_TRANSMIT_TYPE_MODE 	  0x03
#define SENSOR_TRANSMIT_TYPE_SET_TEMP 0x01

void printMsg(const char *msg);
void recvMsg(char *msg);
double bytesToDouble(const char *bytes);

int socket_desc;

int main()
{
	socket_desc = socket(AF_INET, SOCK_STREAM, 0);
	struct sockaddr_in server;

	server.sin_addr.s_addr = inet_addr(IP_ADDR);
	server.sin_family = AF_INET;
	server.sin_port = htons(PORT);

	if(connect(socket_desc , (struct sockaddr *)&server , sizeof(server)) < 0) {
		return 1;
	}

	std::cout << "Connected to the CANToEth Module" << std::endl;

	char recvData[50] = {0};
	char sendData[10] = {0};

	sendData[0] = 0x04;
	sendData[1] = 0x00;
	sendData[2] = 0x00;
	sendData[3] = 0x01;
	sendData[4] = 0x02;
	sendData[5] = 0x06;
	sendData[6] = CMD_TYPE_SENSOR_ID;
	sendData[7] = SENSOR_TRANSMIT_TYPE_MODE;
	sendData[8] = SENSOR_TRANSMIT_TYPE_SET_TEMP;

	send(socket_desc, sendData, 10, 0);
	recvMsg(recvData);

	double Fx, Fy, Fz, Tx, Ty, Tz;
	for(size_t i = 0; i < 10000; ++i) {
		recvMsg(recvData);
		if(recvData[4]==0x01){
			Fx = ((recvData[6]*256+recvData[7])/100.)-300.;
			Fy = ((recvData[8]*256+recvData[9])/100.)-300.;
			Fz = ((recvData[10]*256+recvData[11])/100.)-300.;
		}

		else if(recvData[4]==0x02){
			Tx = ((recvData[6]*256+recvData[7])/500.)-50.;
			Ty = ((recvData[8]*256+recvData[9])/500.)-50.;
			Tz = ((recvData[10]*256+recvData[11])/500.)-50.;
		}

		 std::cout << Fx << " " << Fy << " " << Fz << " " << Tx << " " << Ty << " " << Tz << std::endl;
	}

	close(socket_desc);

	return 0;
}

void recvMsg(char *msg) {
	size_t received = recv(socket_desc, msg, 14, 0);

	printMsg(msg);
}

void printMsg(const char *msg)
{

	for(size_t i = 6; i < 14; ++i) {
		 //std::cout << (int)msg[i] << " ";
	}

	 //std::cout << std::endl << std::endl;
};
Revision History
| 날짜 | 내용 |
|---|---|
| 2026.09.15 | 초기 버전 (현재 버전) |